技术解读
为什么我们是真·5mm精度:灵光 L3 精度验证报告速读
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
每个行业都在讲三维,但各个领域对于三维技术的需求以及理解,都有所不同,鲜有人能窥见其全貌
测绘工程师用激光雷达扫描建筑;工业检测工程师用结构光扫描仪器对工件外观三维尺寸进行三维扫描;地质学家通过卫星雷达监测地表形变;游戏开发者在虚拟引擎中构建赛博都市;具身机器人进行空间定位导航;手术机器人重建患者器官三维模型……这些看似不相干的场景背后,共用了同一种技术语言——三维。
从传统的测绘地信,到近两年炙手可热的空间智能,每个行业都在讲三维,但各个领域对于三维技术的需求以及理解,都有所不同,鲜有人能窥见其全貌。
空间在物理学中被视为一个三维的容器,物体在其中存在和运动。对于我们来说,空间即是我们实际生活的世界,三维是我们定义和认知空间的一种方式。通常情况下,空间可以用三维、四维甚至多维来描述,但三维是最直观、最常用的表达方式。
从绘画、文字到照片、视频,人类不断尝试各种方法来还原三维世界。随着科技的发展,我们已经从简单的视听记录,转向利用声、光、电、磁等物理特性精确捕捉三维信息。
根据声光电等物理特性,人们开发了多种物理传感器,包括 IMU、GPS、LiDAR、Radar、Camera、SAR、结构光、Millimeter Radar、红外传感器和超声波传感器。这些传感器在不同场景中被广泛应用,为精准获取三维空间信息提供了强有力的技术支持。
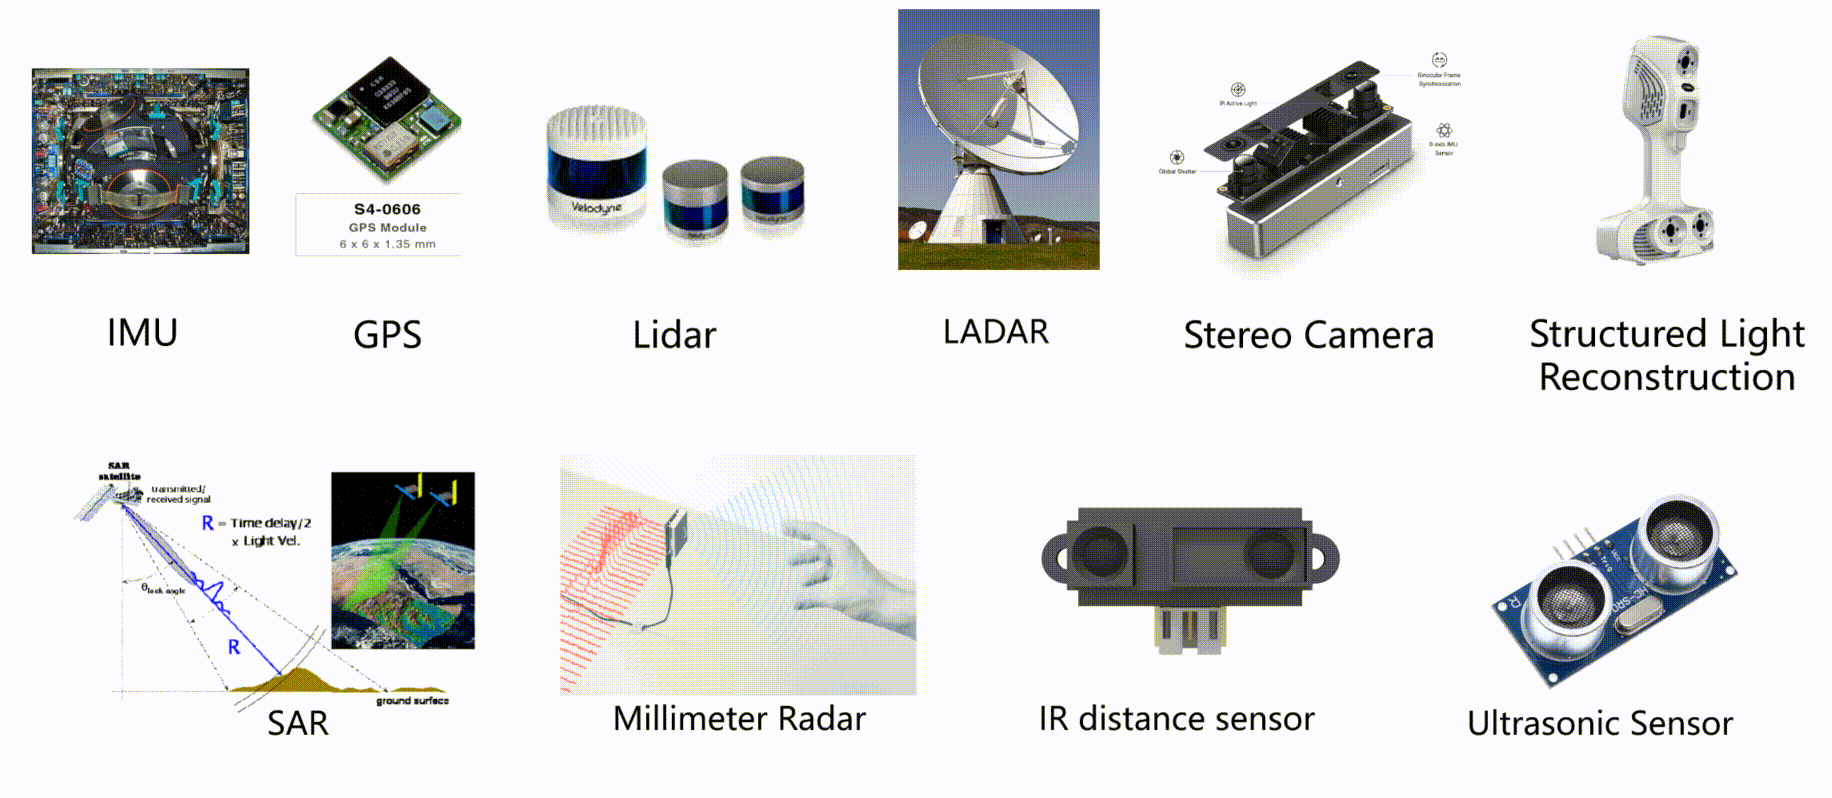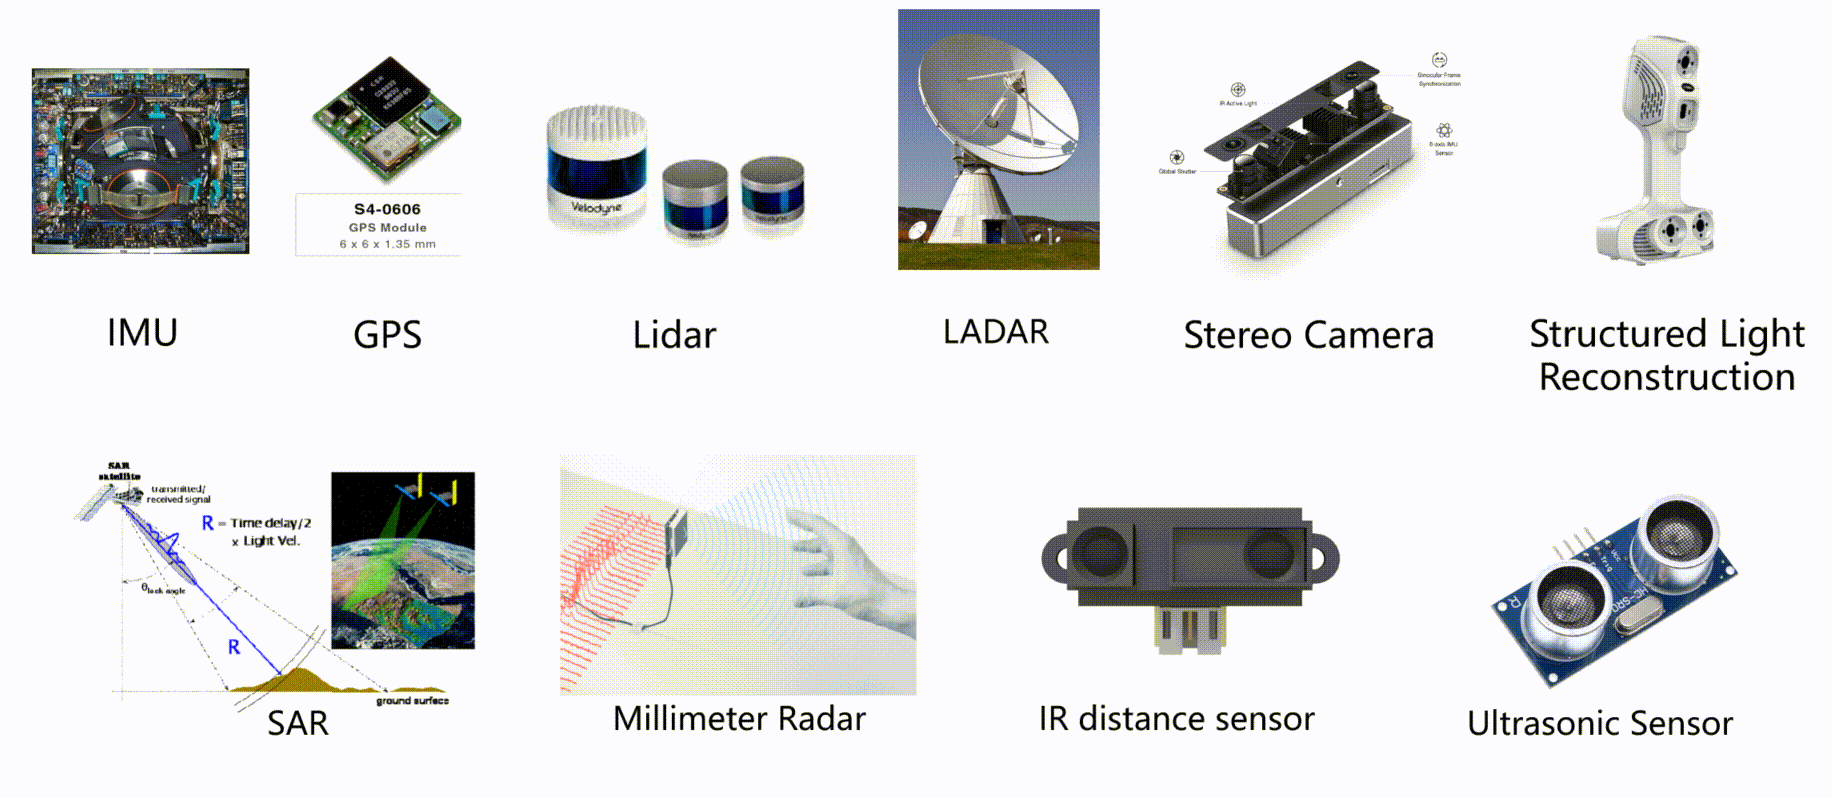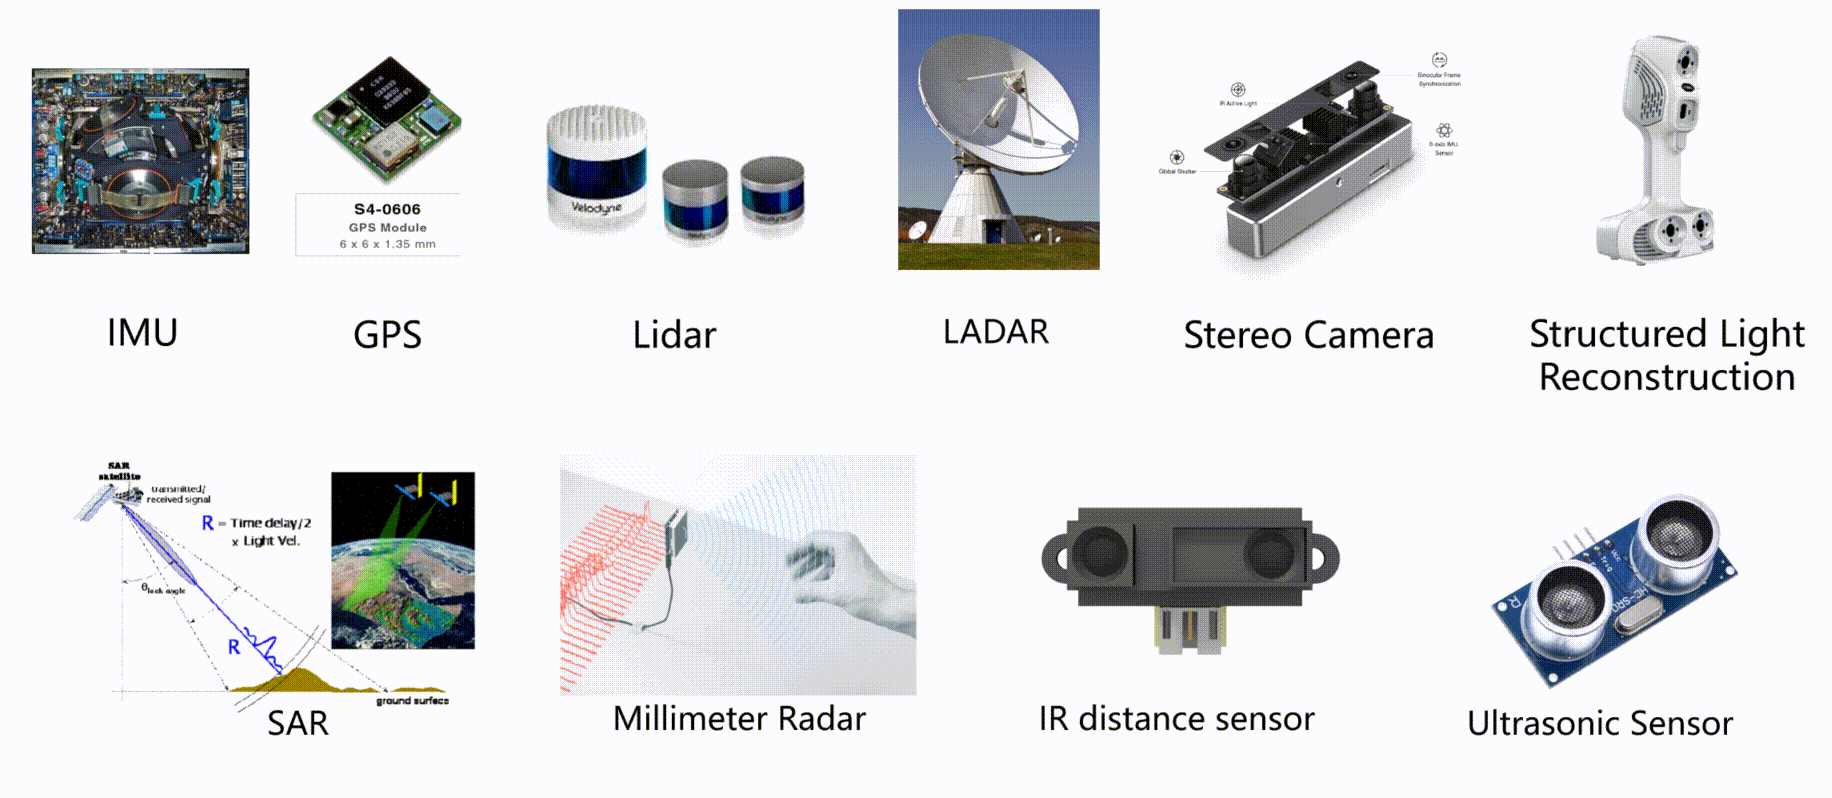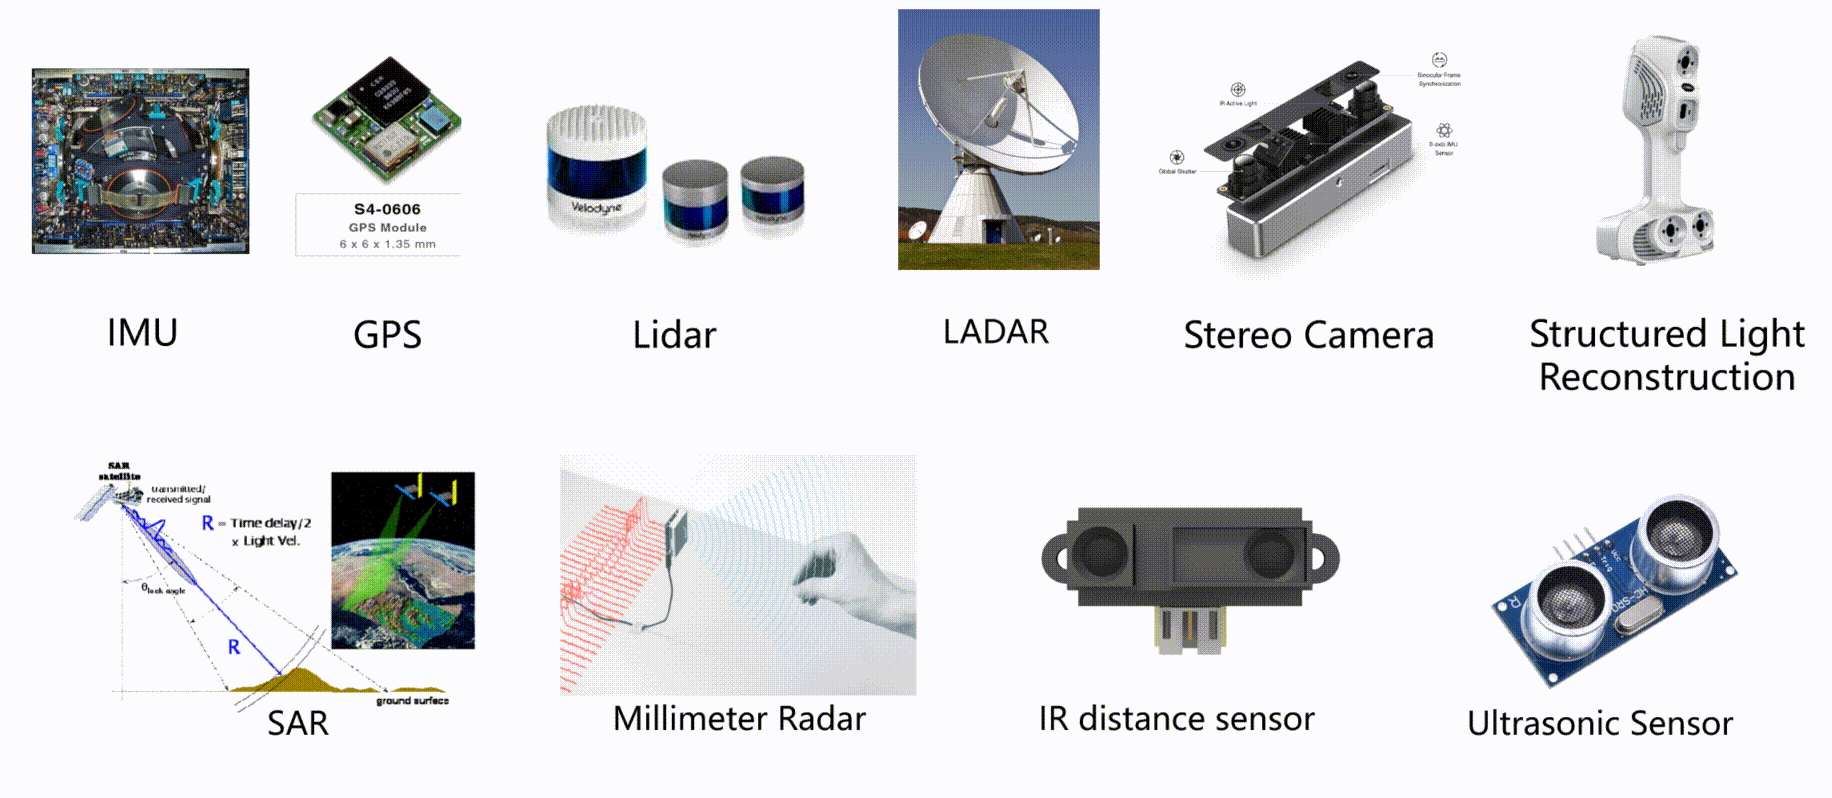
各式传感器
三维技术的发展,是从不同的方向汇聚到一起的。测绘、光学、建筑、机械设计、影视特效、渲染、动画、游戏、模拟仿真、计算视觉、人工智能、机器人感知……不同行业的需求相互交织,推动了三维技术的进步。
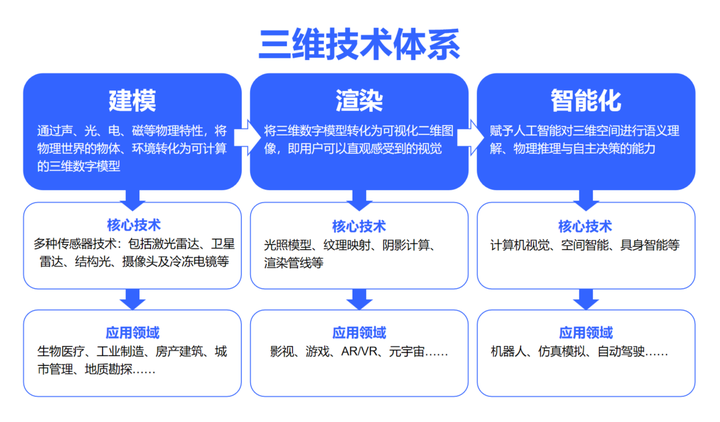
在测量领域,三维技术被广泛应用于从微观到宏观的多个层面,正向采集物体与空间的三维信息,例如长、宽、高和方位。从微观的埃米级到宏观的千米级,测量尺度范围覆盖了万亿倍的跨度。
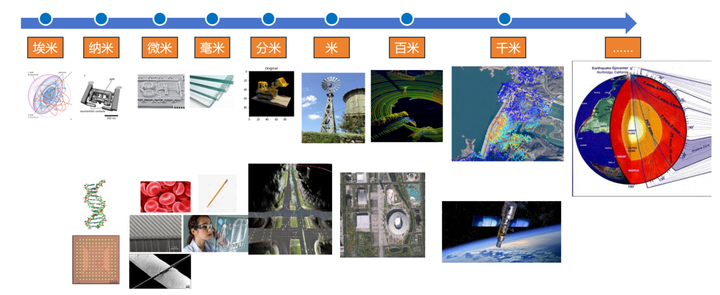
不同尺度的三维建模
在微观层面,三维技术可以捕捉到原子、分子、细胞等微小结构信息,为基础科学和生物医学研究提供关键数据。在生物医学领域,冷冻电镜(Cryo-EM)技术用于捕捉生物大分子的三维结构,通过快速冷冻样品以保持其在生理条件下的状态。研究人员利用冷冻电镜获取大量的二维投影图像,利用算法将这些图像组合,重建出生物大分子的三维结构,以深入了解分子的功能和机制。
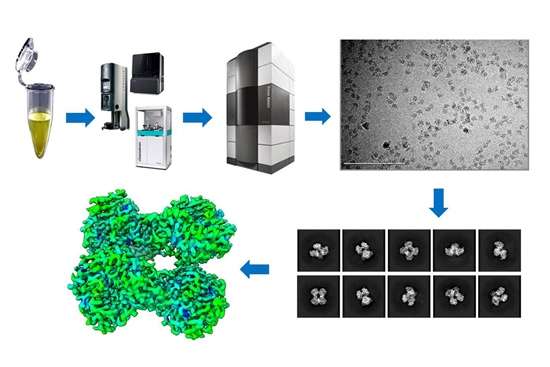
通过冷冻电镜获取生物大分子的三维结构
在工业领域,三维技术用于对设备和工件进行尺寸、形状、质量、位置等特征的测定和监测。高精度的三维扫描仪能够捕捉复杂形状的物体,确保产品质量,提高生产效率。
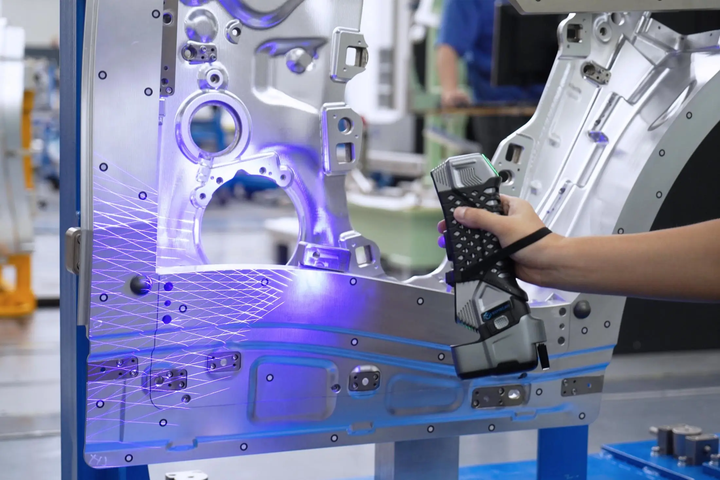
工业测量
建筑与地形测绘通过采集真实空间数据,生成高精度的三维点云模型,复刻建筑结构和地形细节,为城市规划、环境监测等领域提供可靠的数据支撑。
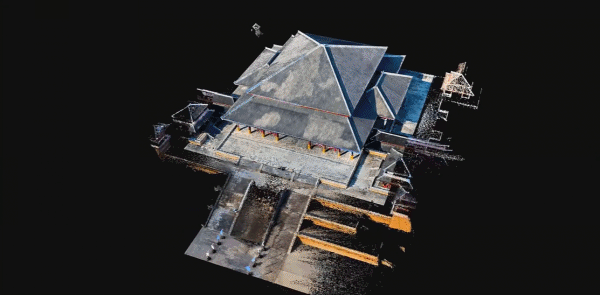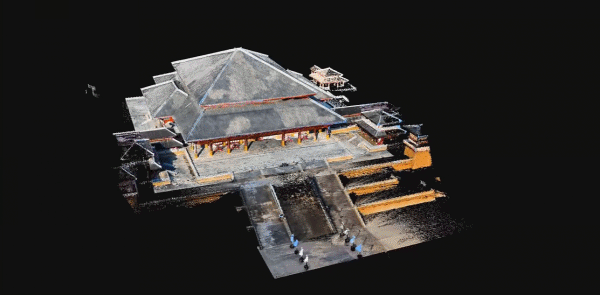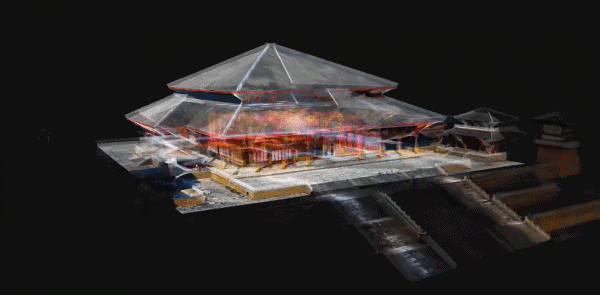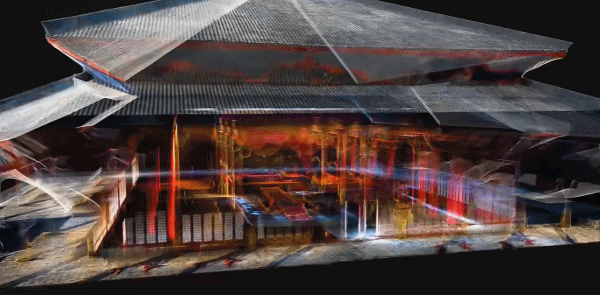
古建筑三维点云模型
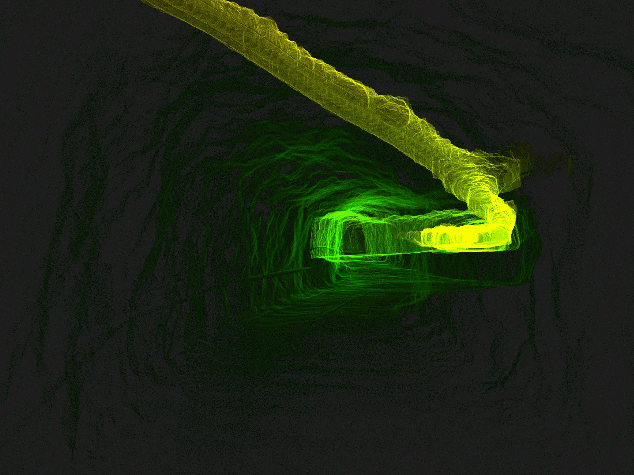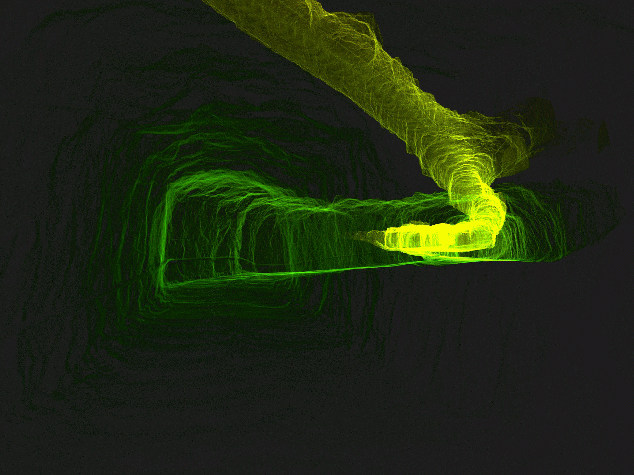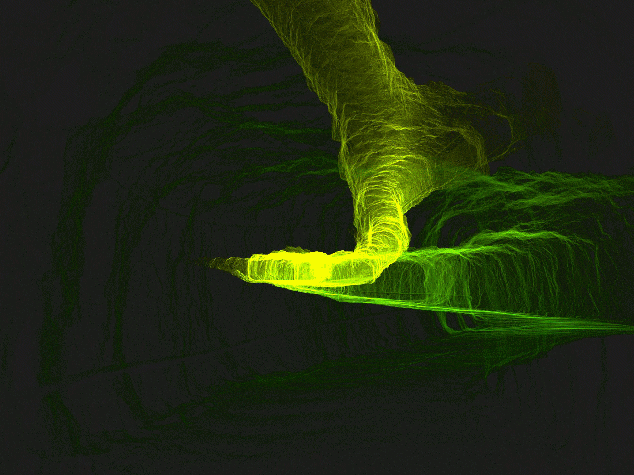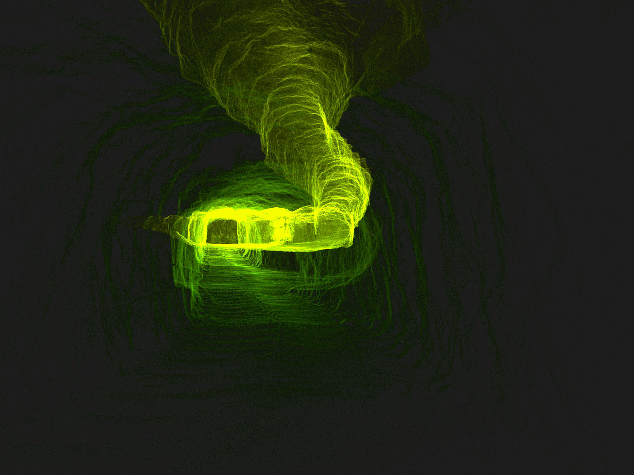
隧道三维点云模型
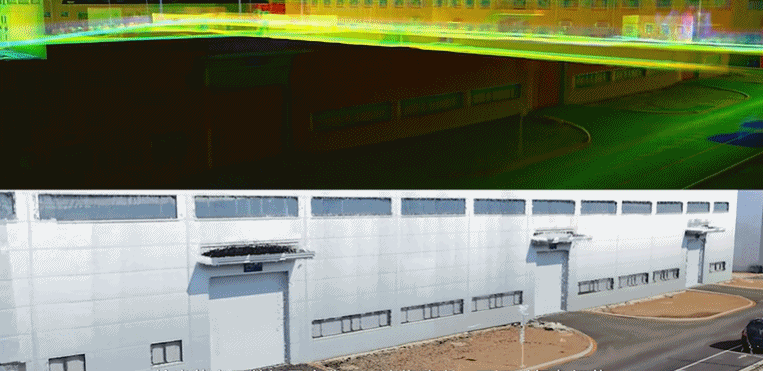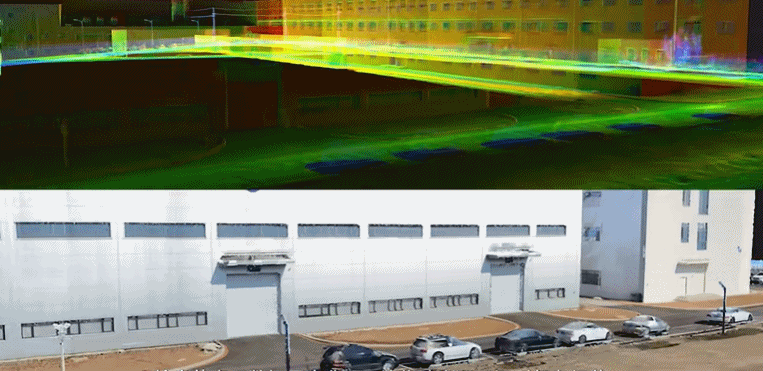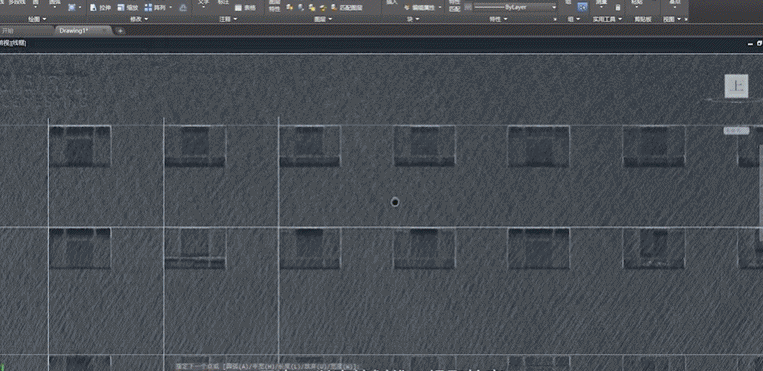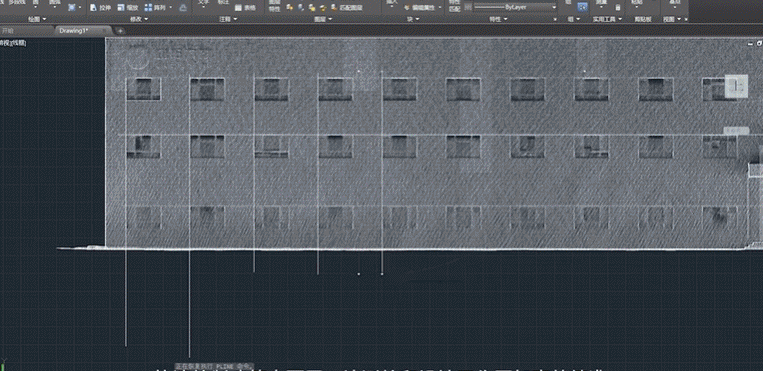
基于建筑三维点云进行平面图绘制
对于更宏观的领域,例如地球能源勘探,三维地震勘探技术用于获取地下地质结构的三维数据,为油、气、固体矿资源的勘探提供精确的地质模型。中国发现的渤海湾南堡大油田、四川普光大气田、塔里木盆地塔中Ⅰ号大气田等,都依赖高精度的三维地震勘探技术。
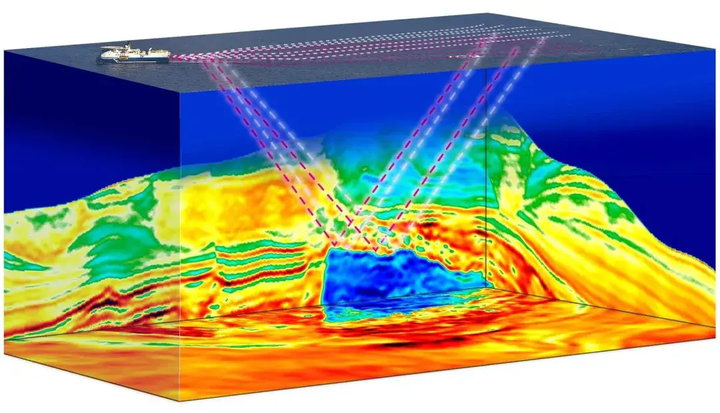
三维地震勘探
总体而言,测量领域对三维技术的核心需求主要集中在精度上,在不同场景中,三维重构的精度要求各不相同,例如:
光作为信息载体,承载了丰富的空间和物质信息,是三维感知的基础之一。通过对光的传播、折射、反射等特性的研究,能够帮助我们获取和重建三维信息。
计算光学与三维重建是计算机视觉、光学工程和人工智能领域的前沿方向。结合光学硬件设计与计算成像算法,以实现物体的非接触性和高精度三维结构重建,成为近年来的研究热点。
基于物理原理,光学三维技术一般分为以下几类:
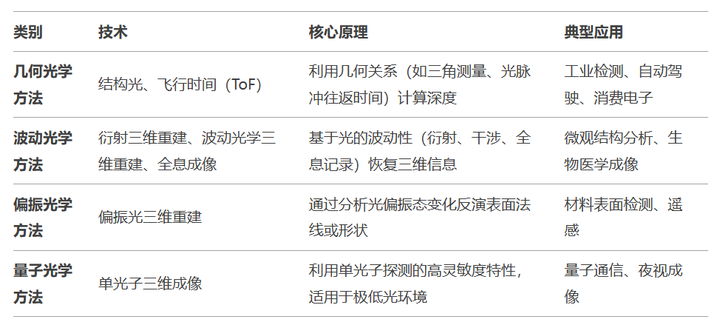
光学三维技术的基本分类
| 类别 | 技术 | 核心原理 | 典型应用 |
| 几何光学方法 | 结构光、飞行时间(ToF) | 利用几何关系(如三角测量、光脉冲往返时间)计算深度 | 工业检测、自动驾驶、消费电子 |
| 波动光学方法 | 衍射三维重建、波动光学三维重建、全息成像 | 基于光的波动性(衍射、干涉、全息记录)恢复三维信息 | 微观结构分析、生物医学成像 |
| 偏振光学方法 | 偏振光三维重建 | 通过分析光偏振态变化反演表面法线或形状 | 材料表面检测、遥感 |
| 量子光学方法 | 单光子三维成像 | 利用单光子探测的高灵敏度特性,适用于极低光环境 | 量子通信、夜视成像 |
基于声、光、电、磁等物理特性捕捉的空间信息,计算机可以实现人类视觉功能,感知、识别和理解三维场景,这就是计算机视觉(CV)。在计算机视觉领域,传统的二维图像识别正在向三维空间理解转型,这一转变使得对复杂场景的目标定位变得更加精准。
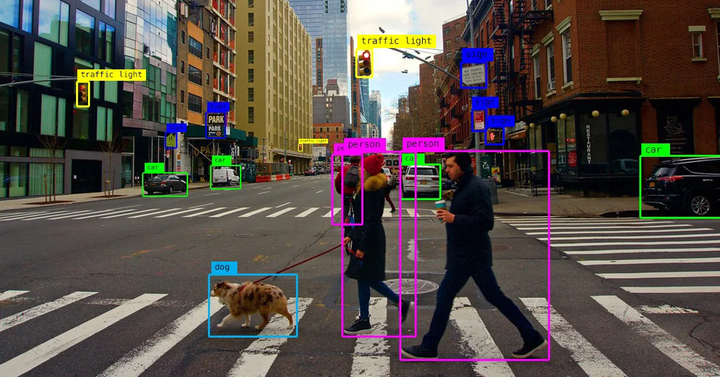
计算机视觉识别场景
2024年4月,“AI 教母”李飞飞在 TED 大会上,分享了关于“空间智能”的看法。她通过展示一张“猫伸出爪子要把装有牛奶的杯子推下桌子”的图片,来阐述了到底什么是空间智能:在看到这张图片的一瞬间,大脑会开始分析玻璃杯的形状、在空间中的位置,以及与周围物体的关系,并产生“想要行动的冲动”。
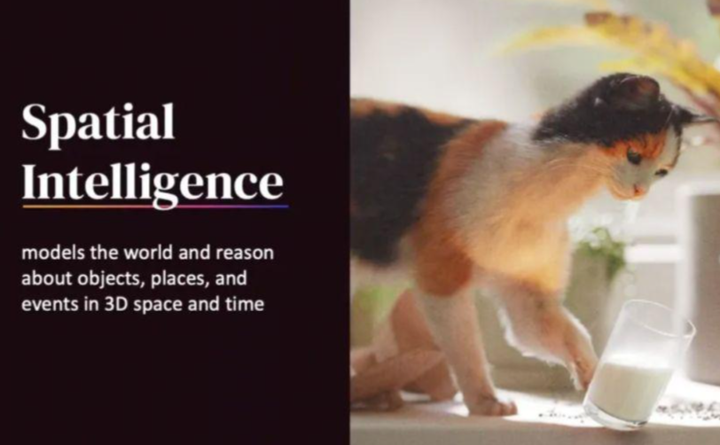
李飞飞展示何为空间智能
李飞飞提出,数字世界需要三维表征,才能与现实世界融合。空间智能通过三维空间数据获取与分析,让 AI 认识、理解真实世界,做出相应决策与行动。
空间智能让 AI 从平面图像和文本处理,迈向对三维世界的理解。从文生智能到空间智能,生成式的 AI 正在以极快的速度认知人类的物理世界。李飞飞创立的 World Labs 发布「空间智能」模型,只需要输入一张静态图片,即可生成 3D 世界。
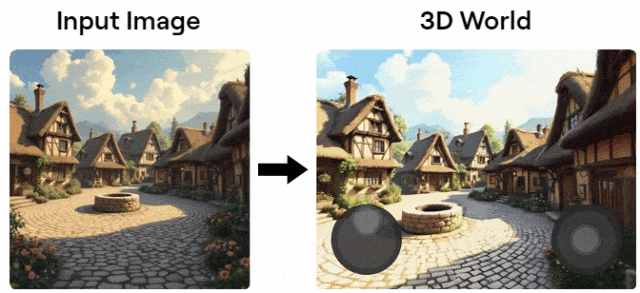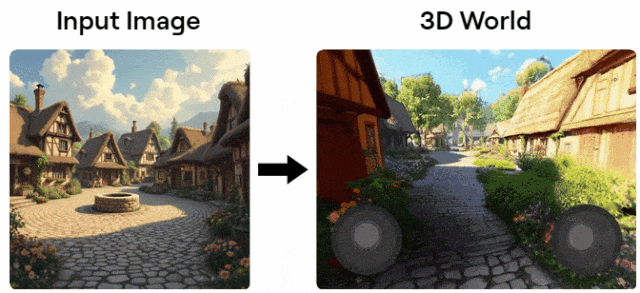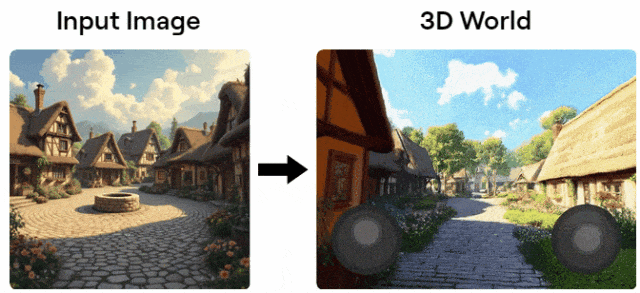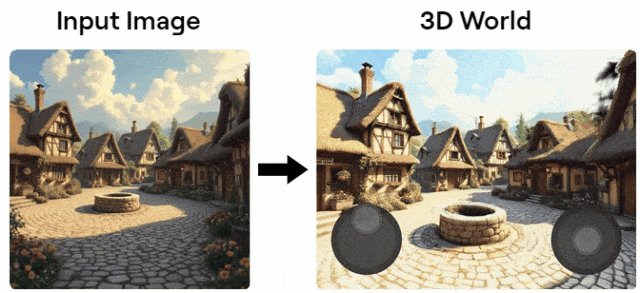
World Labs 发布「空间智能」模型
今年2月,微软发布了时空智能大模型 Magma,可处理文字、图像和视频等多模态数据,并在视觉空间世界中规划和行动,例如执行 UI 导航或控制机器人等任务。
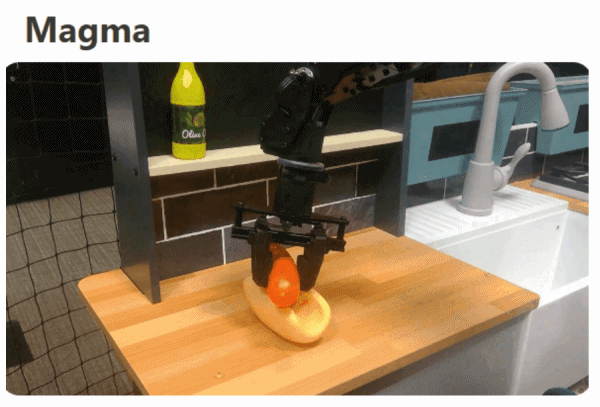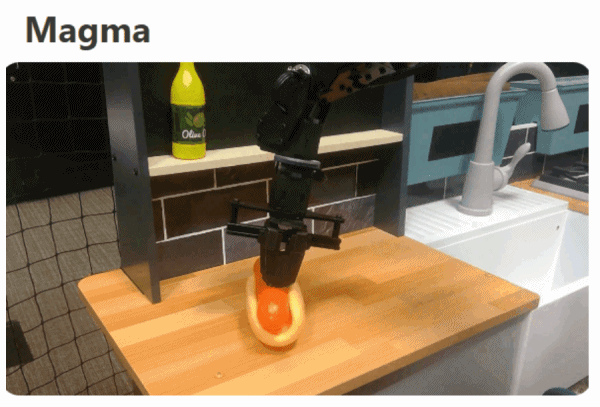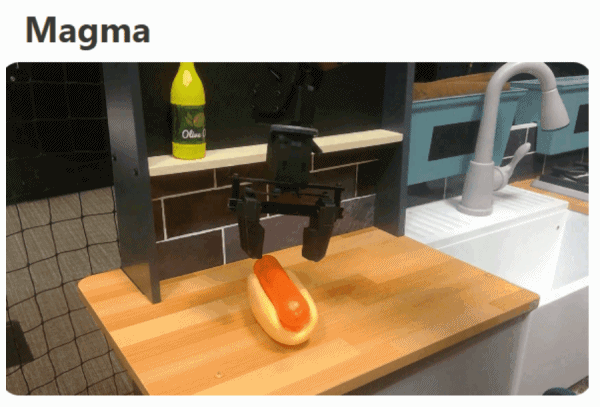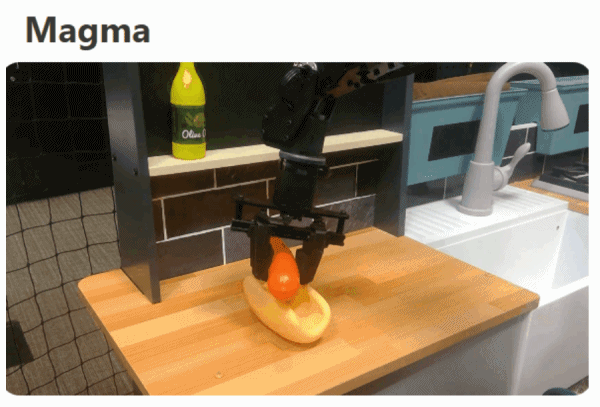
使用 Magma 模型控制机械臂
三维 AI 生成,能够直接将思维概念转化为可交互的三维数字模型,消除了从构想到实现的技术壁垒,让人类思维摆脱工具限制,在三维空间中实现即时呈现与动态调整,“所想即所得”成为可能。
在影视与游戏创作中,三维是构建虚拟世界的造物法则。从《阿凡达》的潘多拉星球到《黑神话悟空》里飞檐斗拱的东方古建,这些视觉奇观的实现,都离不开三维技术。 影视与游戏制作不仅要求精准呈现物体的形状和结构,也强调场景的细节精致度。在数字内容生产线中,3ds Max 与 Maya 是常用的三维建模软件,提供了从基础几何体构建到复杂曲面编辑的全流程工具链。
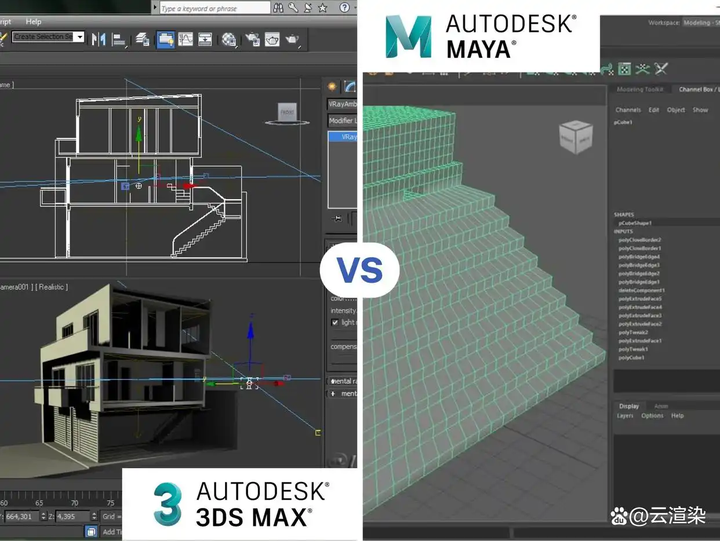
3D MAX & MAYA
mesh 结构、纹理和材质是三维建模的基础,三者共同决定模型的视觉真实性和物理可信度,就好比人的骨架、皮肤与生理特性。
在计算机图形学中,物体的三维表示通常通过一个称为网格(Mesh)的数据结构来实现。Mesh 结构即物体的几何形态表达,它通过一系列顶点、边和面来构成三维形状。
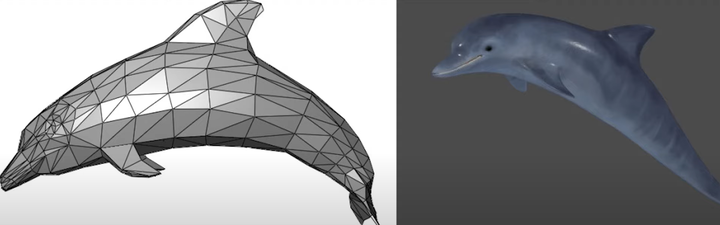
Mesh 结构
纹理是指覆盖在三维物体表面的图案或细节图,它为物体的视觉效果提供了丰富的表面特性,比如光滑或粗糙、金属或布料等效果。
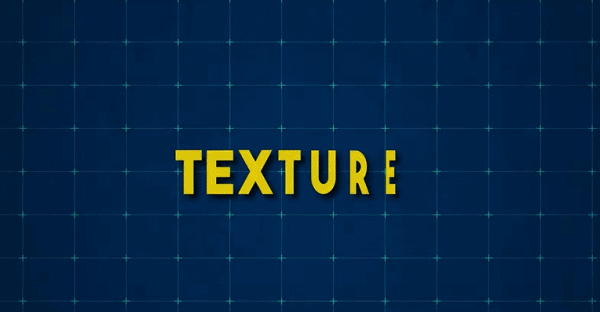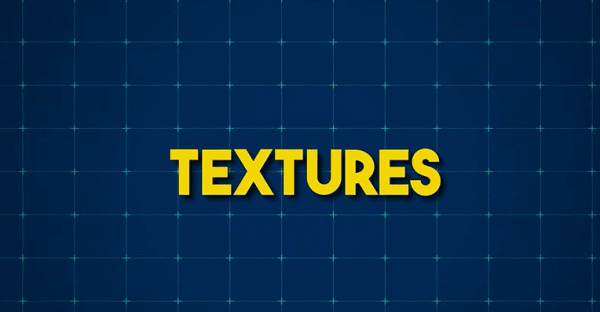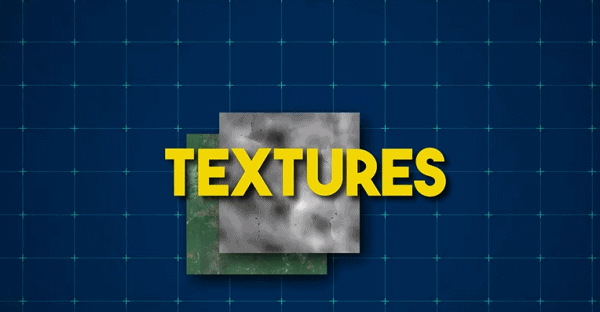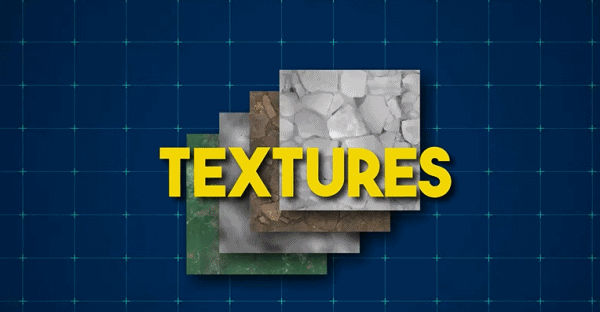
纹理
材质定义了物体表面的物理特性,包括反射、折射、粗糙度等,它影响着光与物体表面的相互作用,从而影响最终的视觉效果。
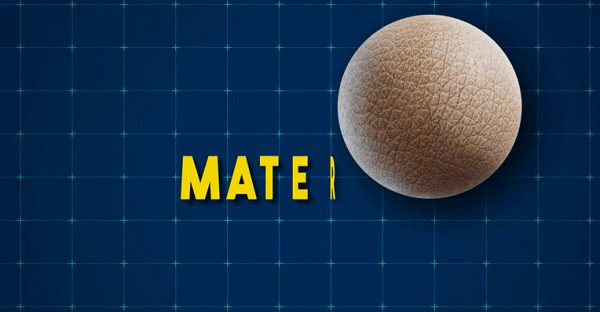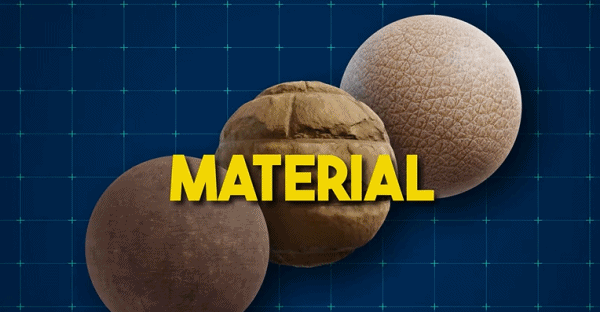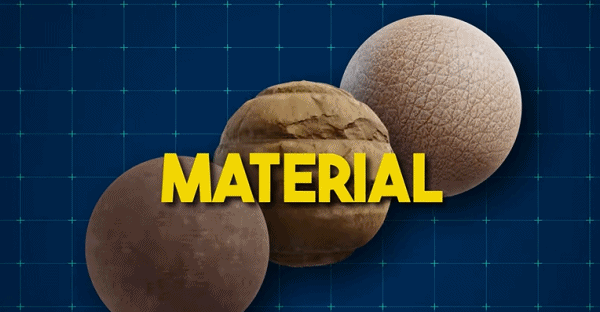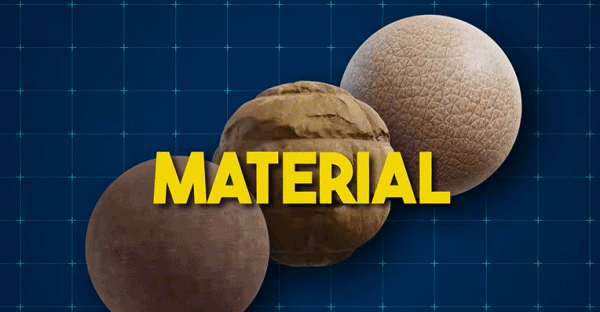
材质
完成基础建模后,需要将三维模型渲染成二维图像,呈现在屏幕上。渲染涉及光线追踪、光栅化等技术。光线追踪模拟光线从光源射向场景中物体表面的过程,考虑光的折射、反射、阴影和色彩等因素,以生成逼真的图像。光栅化将三维场景中的对象转换为像素,生成的每一个像素点都包含了颜色和细节信息,从而形成高质量的图片和视频。
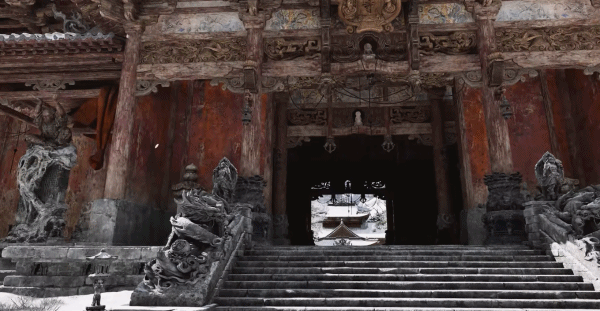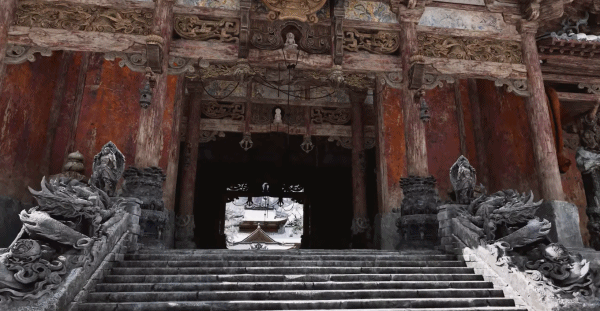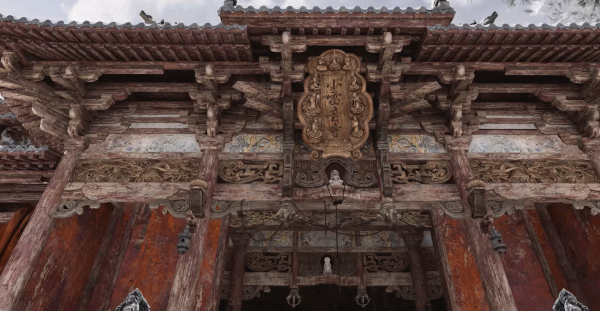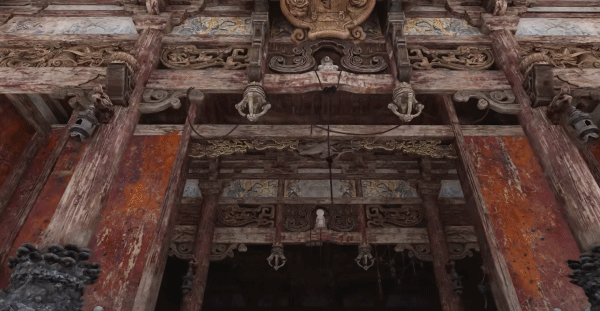
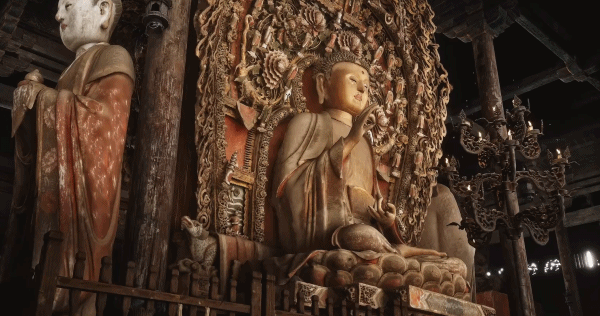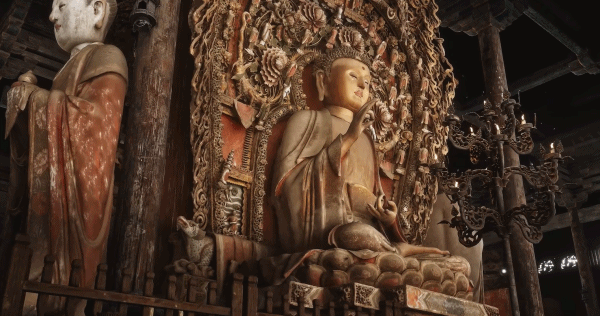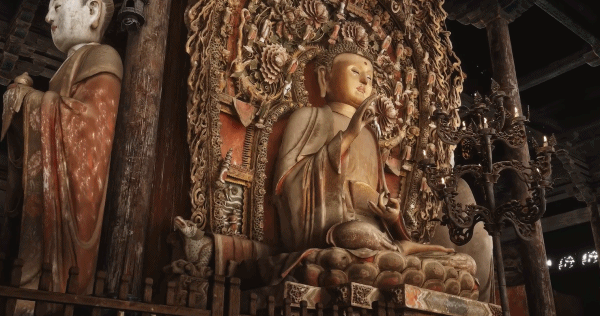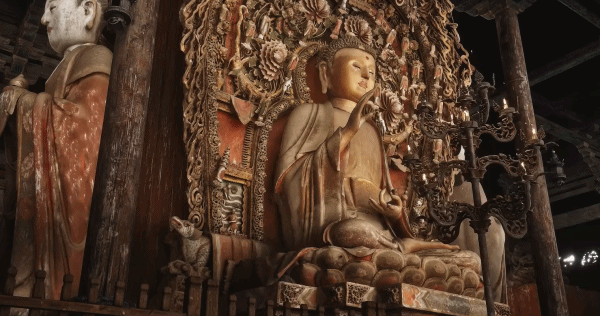
通过三维实景重建开发游戏
当静态场景构建完毕,特效制作赋予虚拟世界动态灵魂。借助 Houdini 的程序化生成系统,可以批量创建符合物理规律的效果,例如《哪吒之魔童闹海》中,海底岩浆涌入陈塘关的灾难场景,运用了实时物理演算系统,岩浆的粒子流体动力学模拟呈现出逼真的燃烧效果。
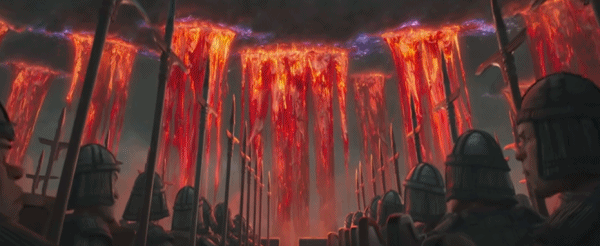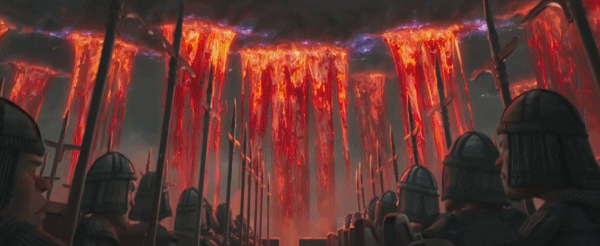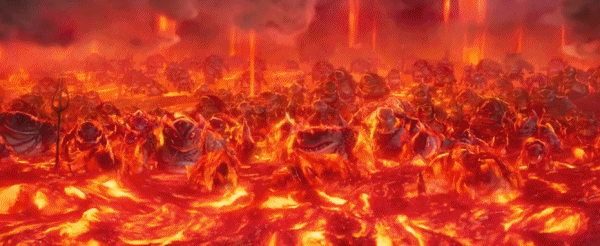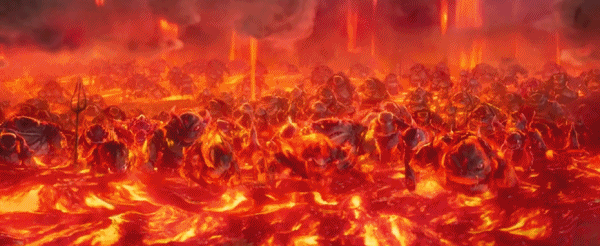
《哪吒之魔童闹海》的海底岩浆画面
三维建模与仿真技术在机器人开发领域已成为不可或缺的工具。通过构建高精度数字孪生环境,研究人员可在虚拟空间中验证复杂场景下的机器人行为,显著降低物理实验成本。 在机器人训练方面,通过 NVIDIA Omniverse 等仿真平台,开发者可构建包含重力、摩擦、材料弹性的虚拟环境,训练机械臂完成精密装配任务。例如在电子制造领域,机器人抓取0.5mm厚芯片的路径规划,可通过数万次虚拟碰撞测试优化至99.9%成功率,而无需损耗真实芯片。
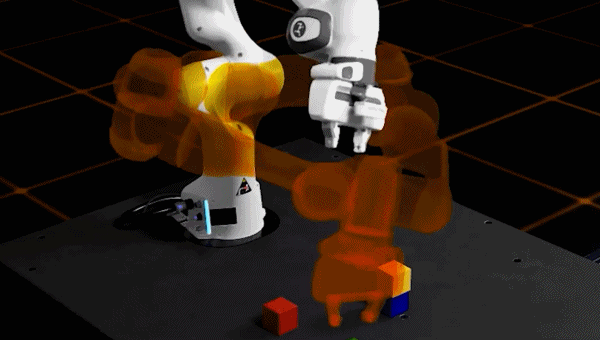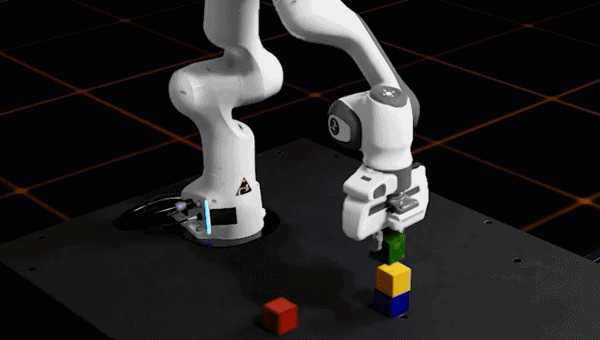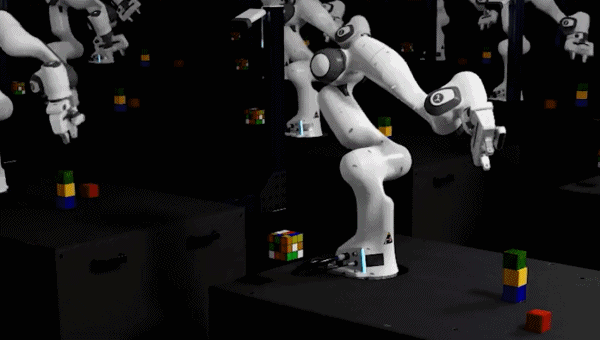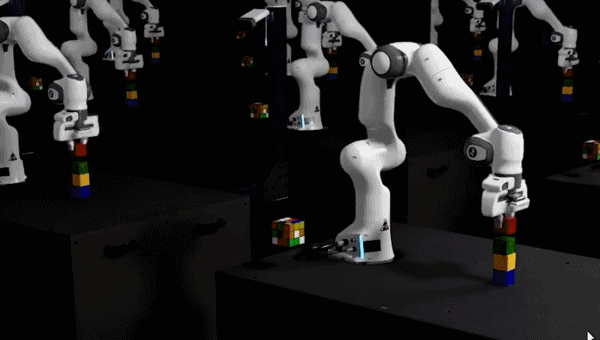
通过 Omniverse 进行机器人模拟仿真训练
具身智能则强调智能系统与其物理载体的结合,不仅要求系统能感知和处理信息,还需要通过物理行动来与环境互动。简言之,具身智能让机器不仅“看见”世界,更能“行动”于世界,实时调整行为,以适应不断变化的实际环境。
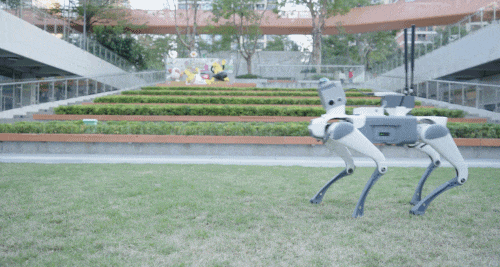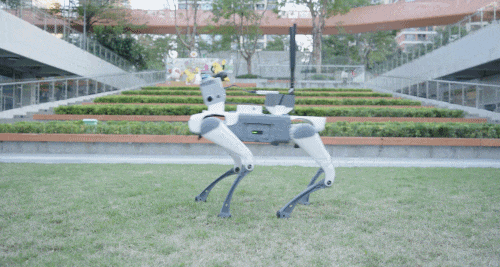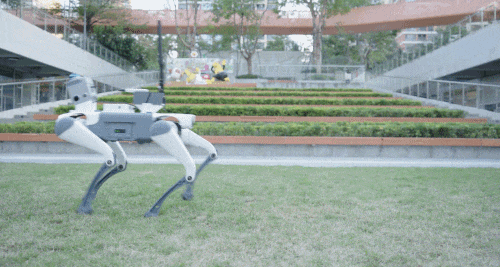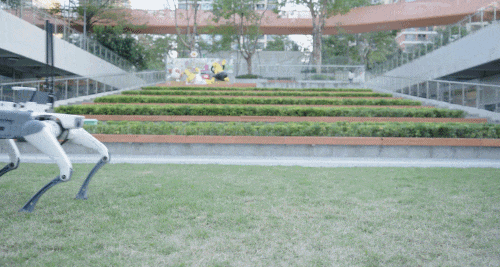
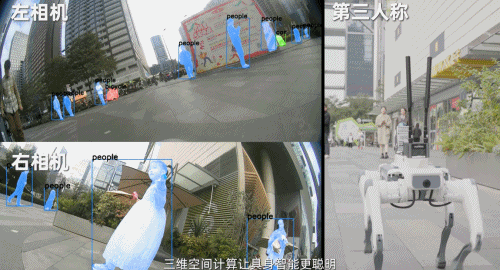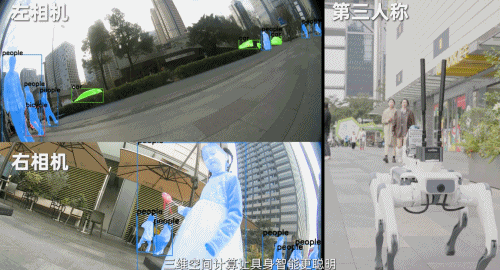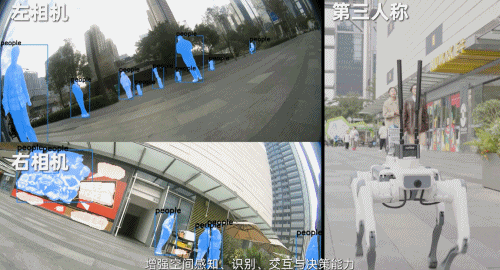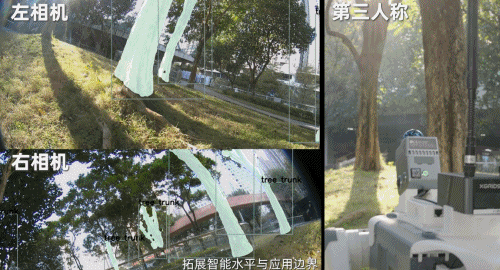
机器狗智能识别环境
对于具身智能而言,SLAM 技术也尤为关键。机器人在感知空间并与环境互动时,依赖实时构建的三维地图,而这些数据必须在动态环境中保持高精度和快速更新。
三维技术的分化源于各领域对空间认知的底层需求差异:测量需要精准的空间数据,影视追求视觉的极致真实,空间智能追求可计算的空间语义……由于各个领域的需求侧重点不同,每个领域都无法完全涵盖三维技术的所有能力,但他们对三维的理解与需求依然存在共性,当我们拆解这些应用场景时,会发现这些需求基本围绕以下四个关键点展开:
三维技术的发展是一段跨领域、跨行业的协同历程。它不仅重新定义了人类记录与还原空间的方式,还深刻改变了各行业的生产和创作模式。
在这个过程中,我们从绘画、文字、照片的抽象化表达,到声光电传感器对物理空间的精准数字化复刻,直至当前空间智能催生的技术跃迁——三维空间正从被动的记录对象进化为可交互、可计算的智能载体。由此,人类重建三维空间的方式,从“所见即所得”逐步迈向“所想即所得”。
未来,围绕精度、精美、实时、智能四个维度的持续突破,三维技术将在更多领域释放潜能,构建无缝连接物理世界与数字世界的桥梁,创造前所未有的空间体验。
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
.PNG?x-oss-process=image/resize,w_800/quality,Q_50)
实现具身智能的规模化需要 KyOS。一种能够跨越不同时间尺度协调感知、任务规划与反射控制的闭环架构。
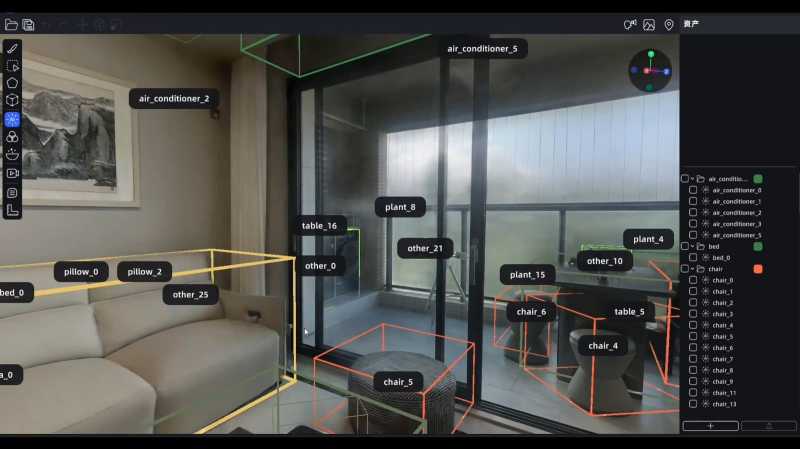
而基于真实世界采集构建的 3D 高斯泼溅(3DGS),正在成为当前最具实用性的空间数据表示方式之一
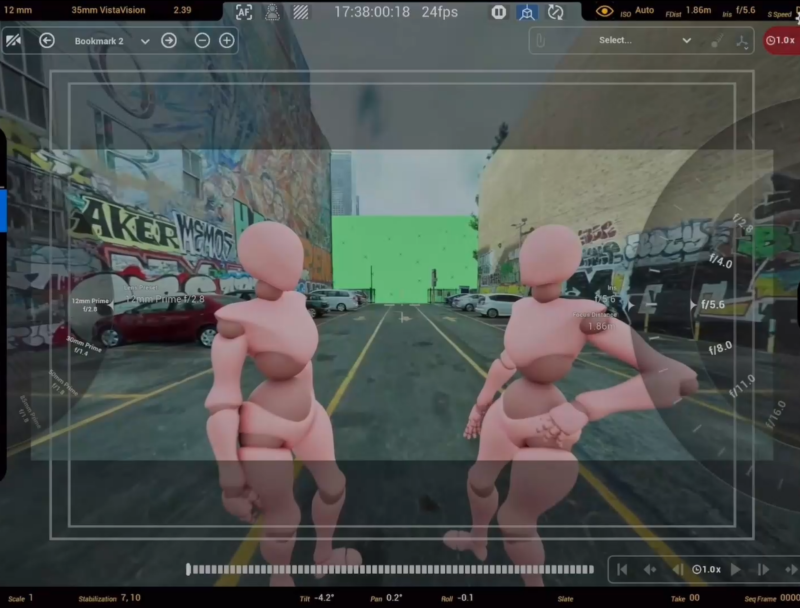
片场已经进化成这样了?LCC自动化生成实景模型,重打光、加道具、放角色,轻松完成勘景和预拍摄,在虚拟世界预演每一帧画面!