让数字世界,真正建立在真实空间之上
数字孪生的价值,不只是建立一个可以看的三维模型。真正有价值的数字孪生,需要持续反映现实世界中的空间、资产、设备、状态和变化。其域创新通过融合激光雷达、视觉、高精度惯导、SLAM 与 3D 高斯泼溅的空间数字化能力,将真实世界快速转化为兼具几何精度与视觉真实性的三维空间,并进一步连接 IoT、资产信息、业务系统、实时引擎和数字孪生平台,成为不同系统之间共同的空间底座。
数字孪生的起点,不应该只是人工建模
为什么数字孪生需要更真实的空间基础
很多数字孪生项目从三维建模开始:建筑被重新建模,设备被重新摆放,材质被重新制作。但现实世界一直在变化 —— 当数字空间无法及时反映真实现场,数字孪生就容易逐渐变成一个"看起来正确"的三维界面,而不是现实世界的真实映射。
真实空间三维底座
直接从物理世界采集并重建空间,为数字孪生提供真实几何和视觉基础。
几何与视觉融合
点云记录尺度和结构,3D 高斯模型保留材质、光影和环境细节,让数字空间兼具可测量性与真实感。
快速现实更新
当现场发生变化时,可以通过重新采集更新真实空间,降低数字模型长期维护的成本。
空间化资产管理
将设备、资产和业务信息与真实位置建立关联,让数据从表格和系统进入三维空间。
多源数据融合
空间数据可进一步与 IoT、BIM、GIS、业务系统及实时数据结合,形成统一的空间信息载体。
面向空间智能
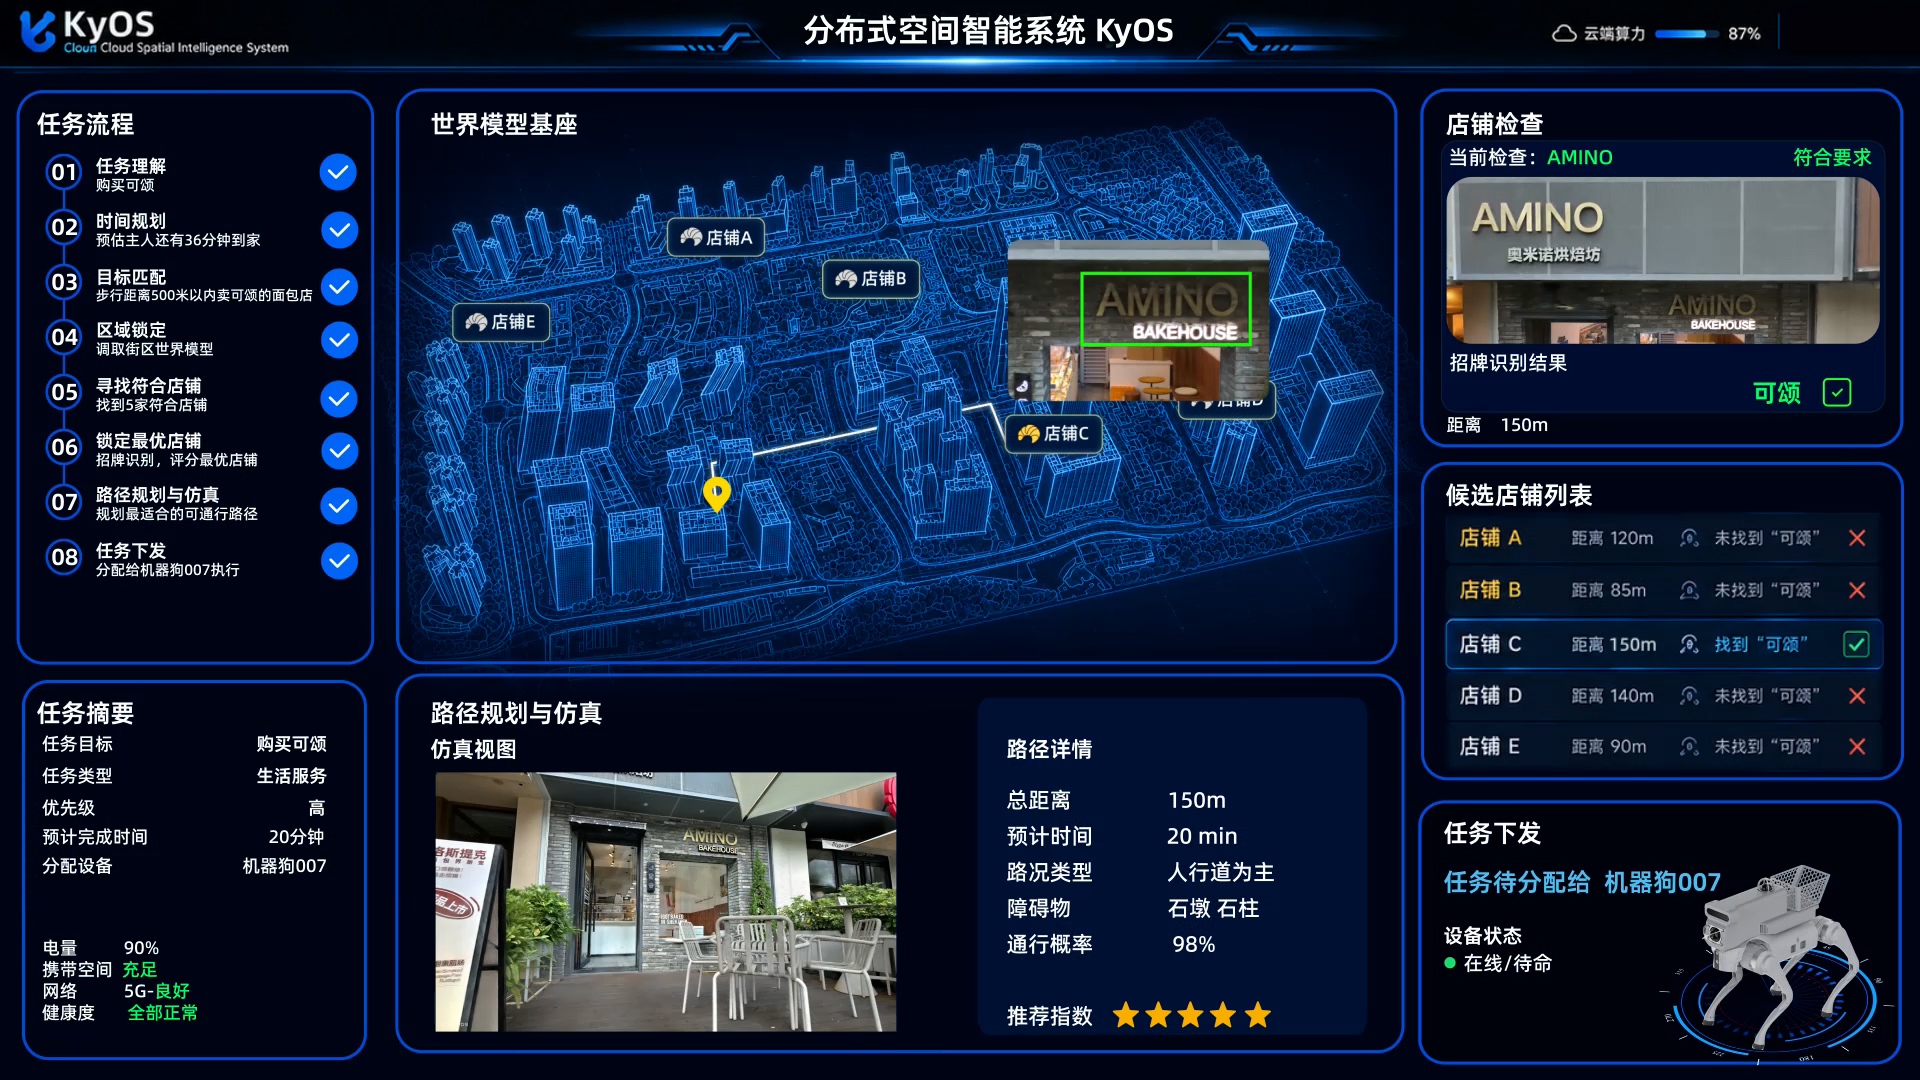
让三维空间不仅被浏览,还能够进一步被识别、理解、计算和使用,为更高级的空间智能应用提供基础。
捕捉现实,连接数据,理解空间,丰富孪生体
从现实世界到空间智能的数字孪生工作流
步骤 1
获取真实空间
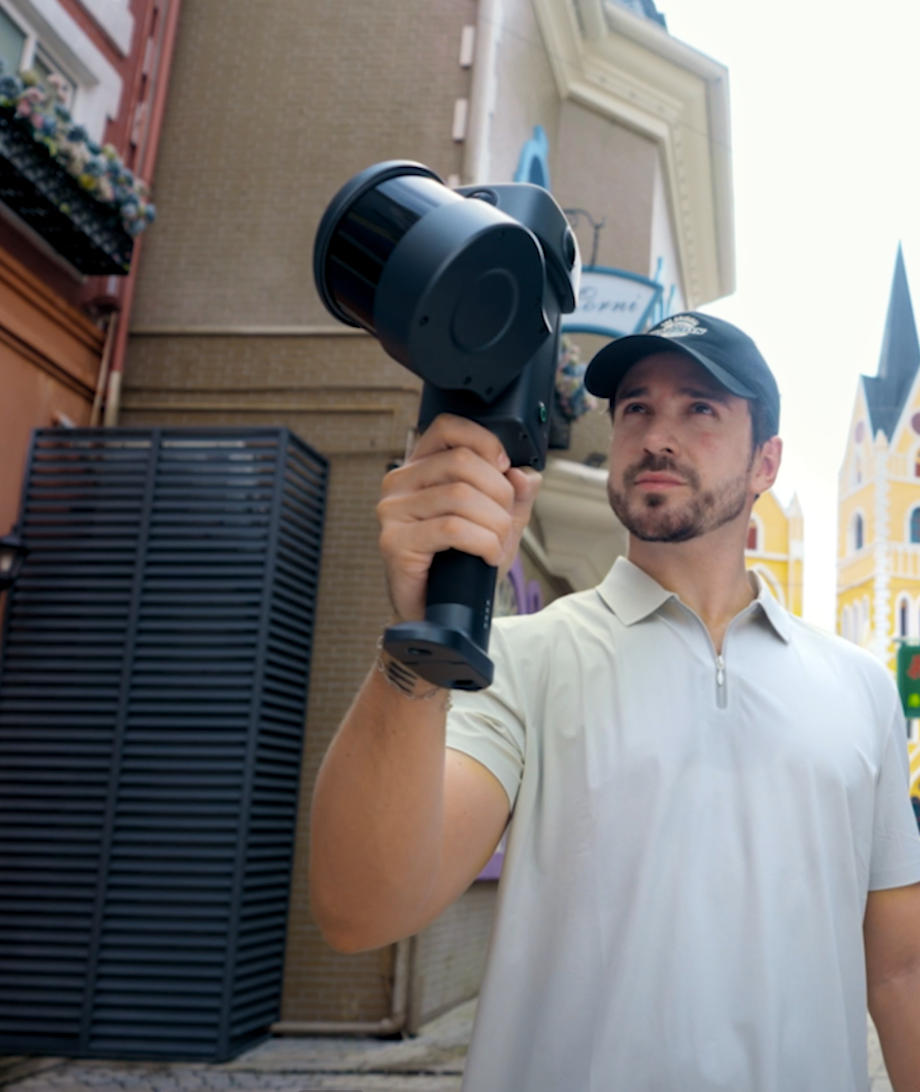
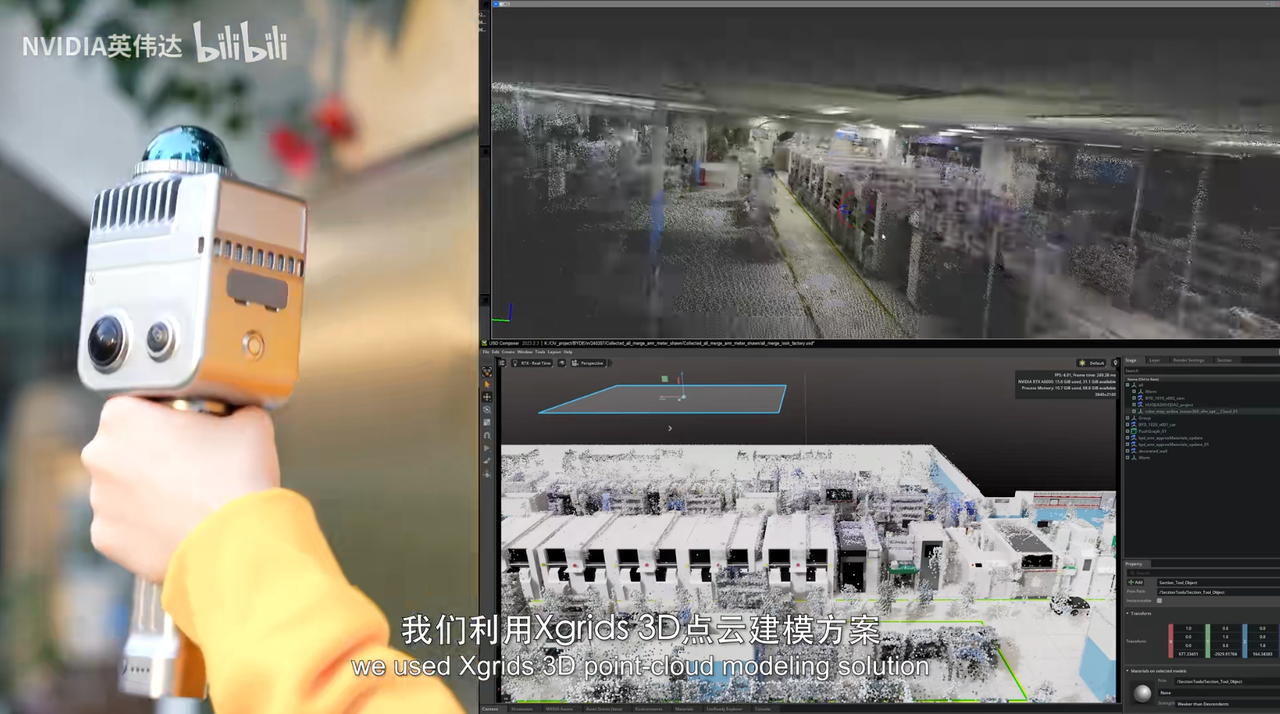
通过灵光系列手持移动扫描仪或灵视 P1 空间相机采集真实环境,快速记录建筑与园区、工厂与设施、城市空间、交通设施、公共空间、复杂室内外环境,转化为统一的三维空间数据。
步骤 2
建立三维空间底座
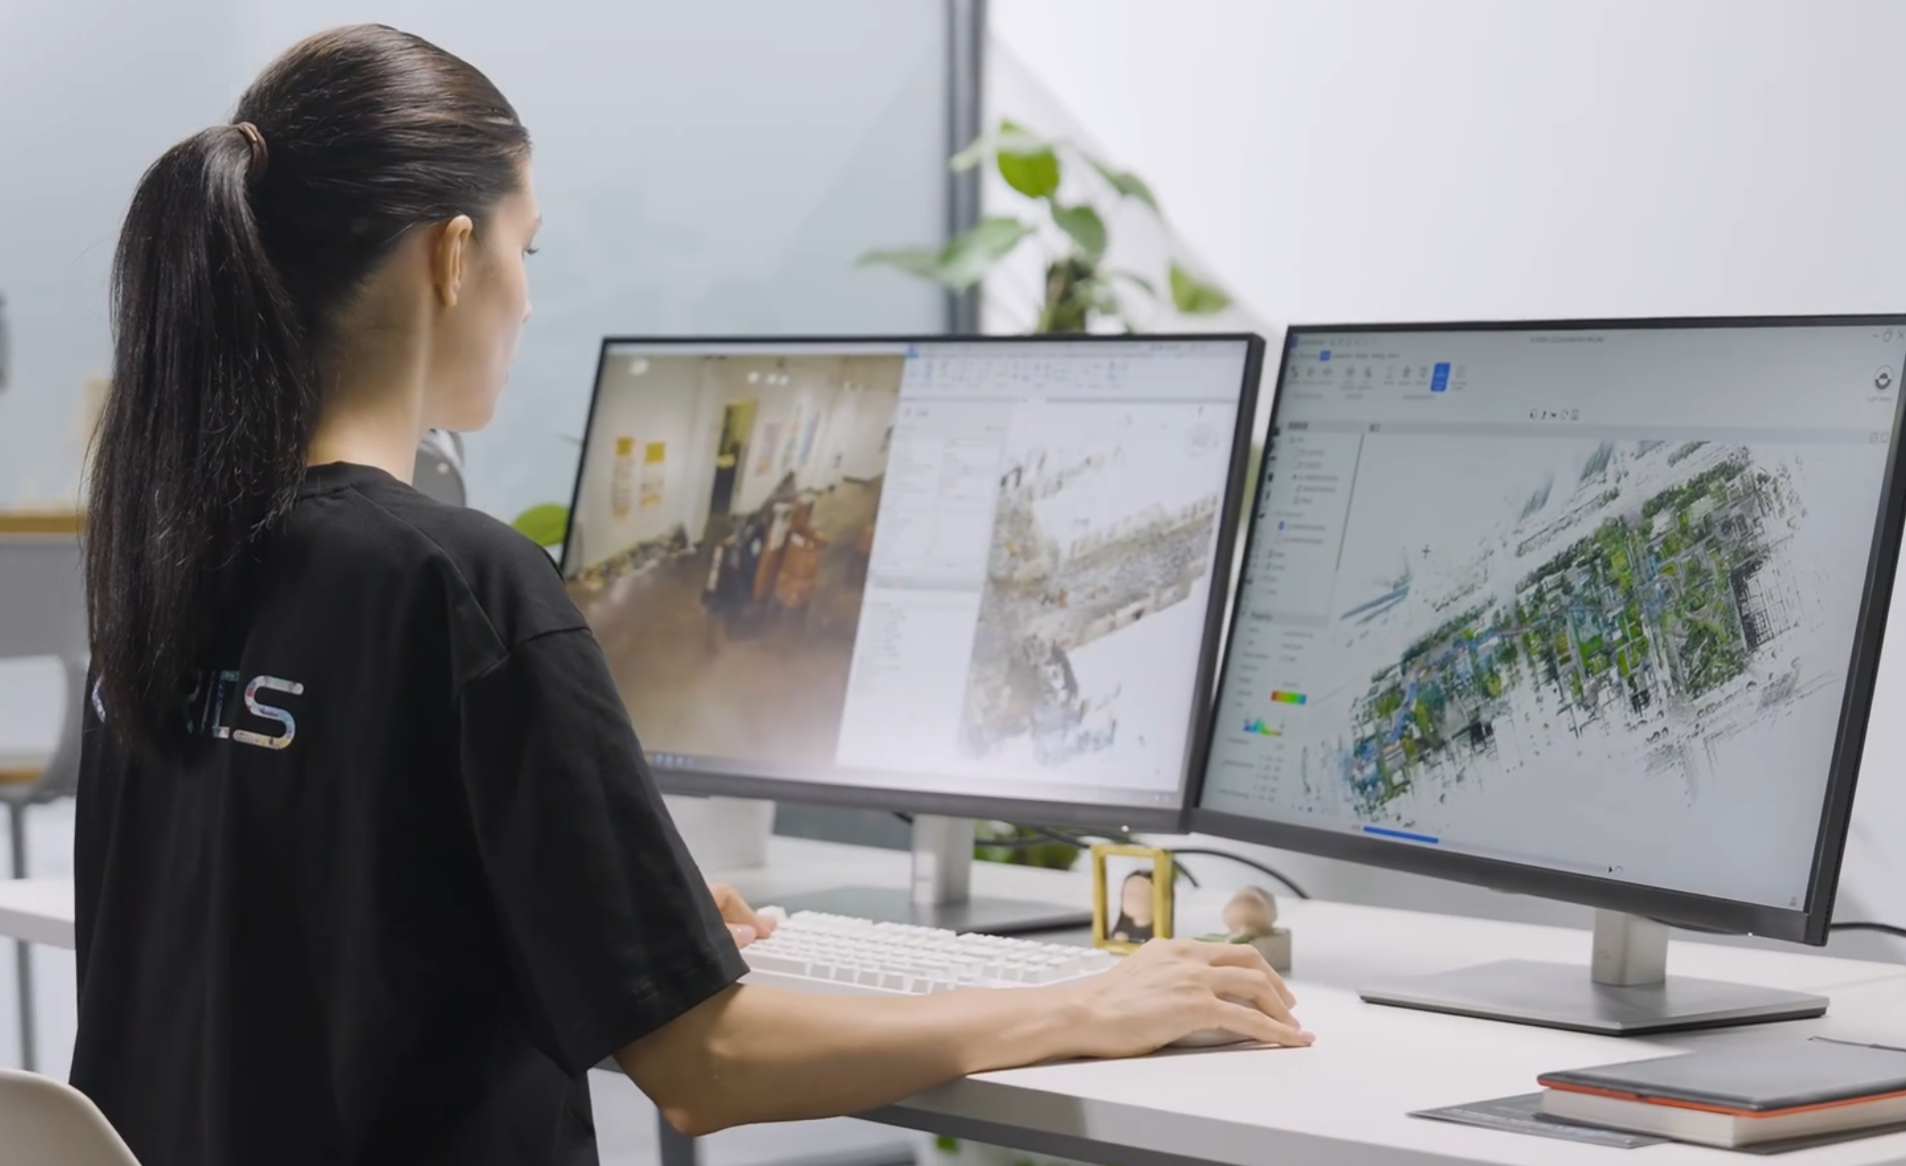
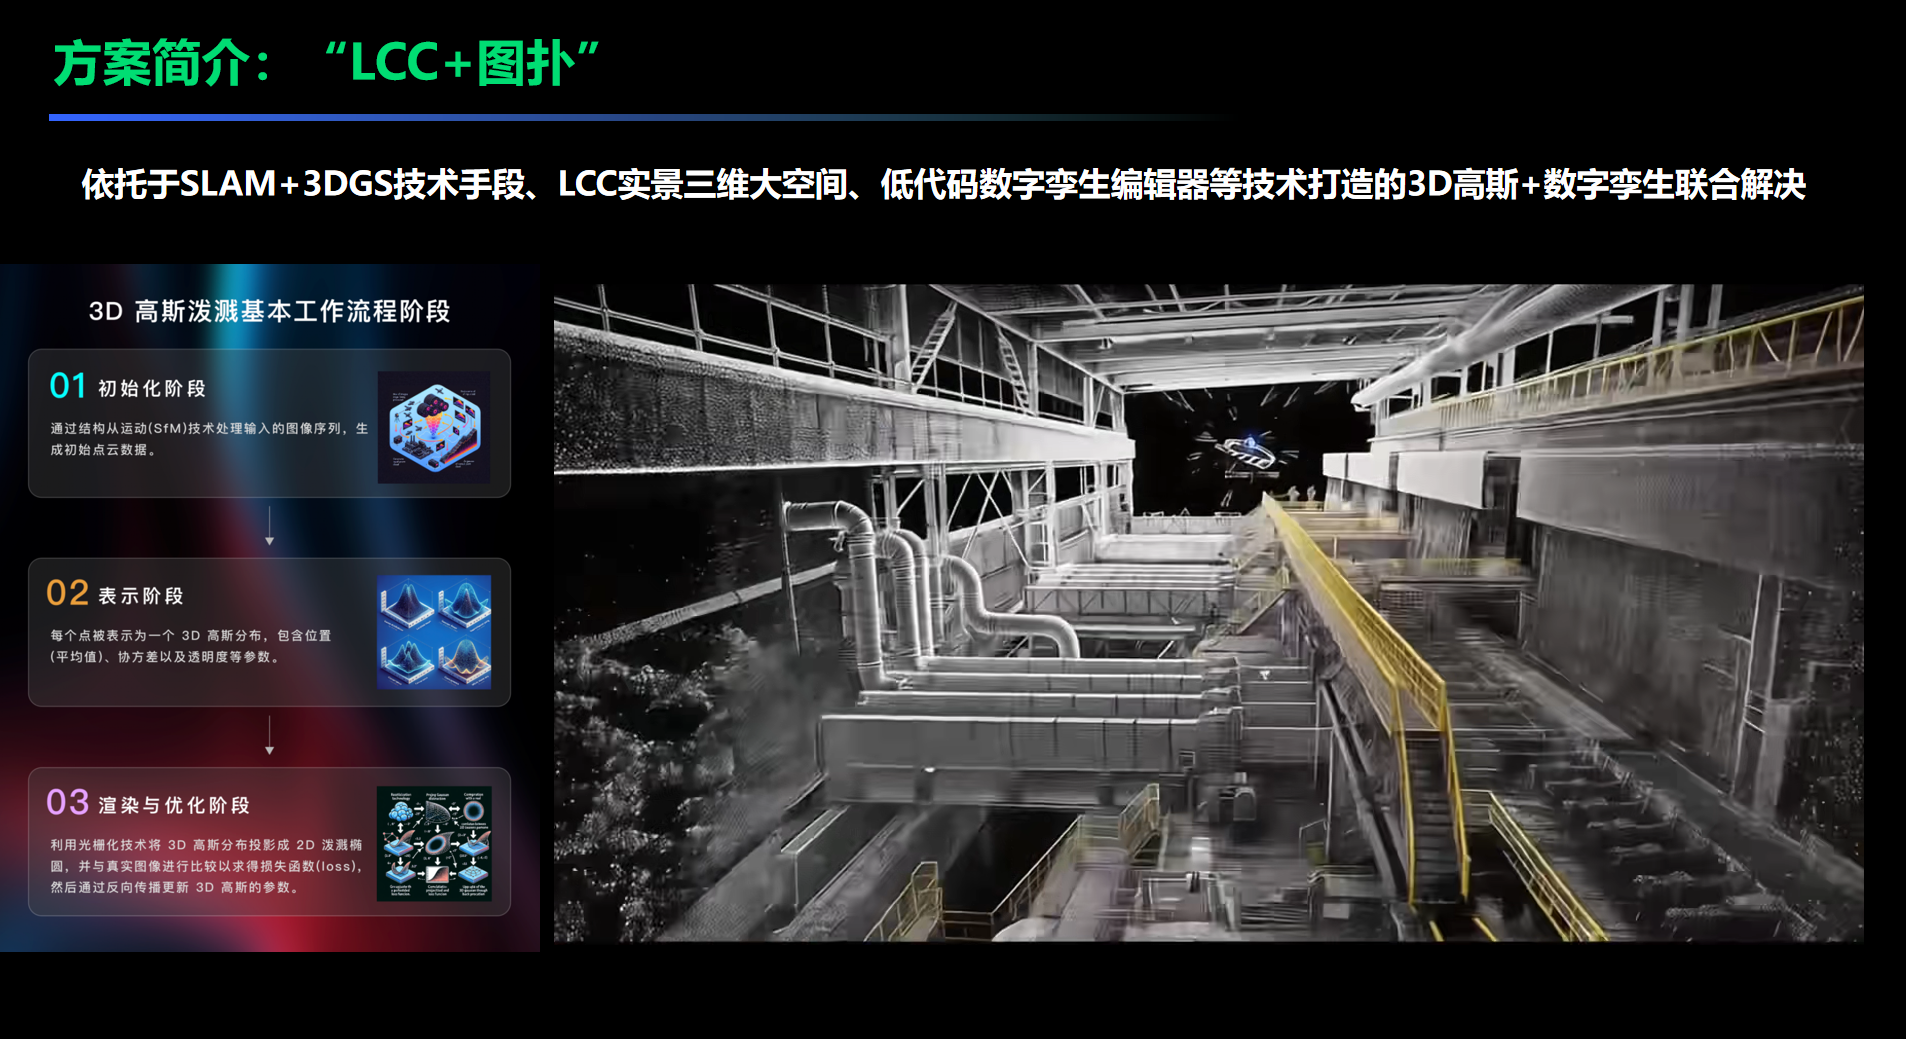
通过 LixelStudio 和 LCC Studio 处理,按需生成高精度点云、3D 高斯模型、网格模型、全景照片位姿及运动轨迹、空间测量数据,让平台同时获得空间几何与真实视觉信息。
步骤 3
连接资产与业务数据
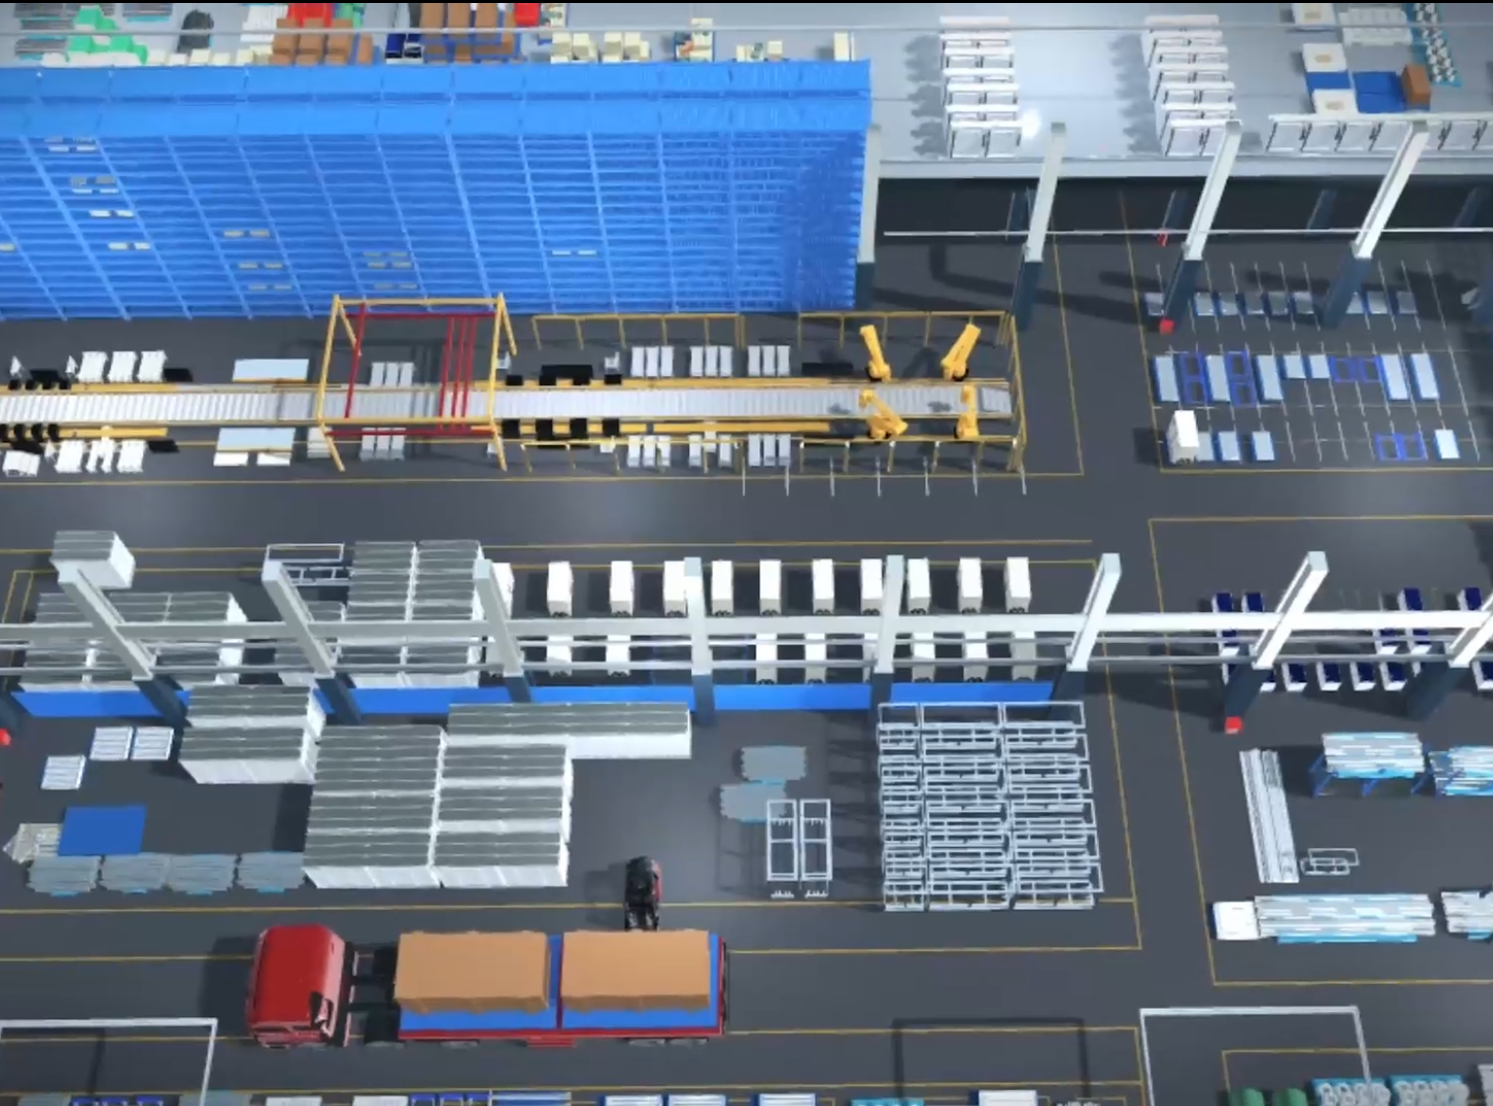
在三维空间基础上进一步关联资产、设备、IoT、BIM、GIS、业务数据、实时状态,让不同来源的信息回到它们真实发生的空间位置中。
步骤 4
可视化与协同
将空间数据进一步带入 Web、Unreal Engine、Unity、NVIDIA Omniverse、企业数字孪生平台,用于远程查看、三维可视化、空间管理和跨团队协作。
步骤 5
建立孪生体和仿真
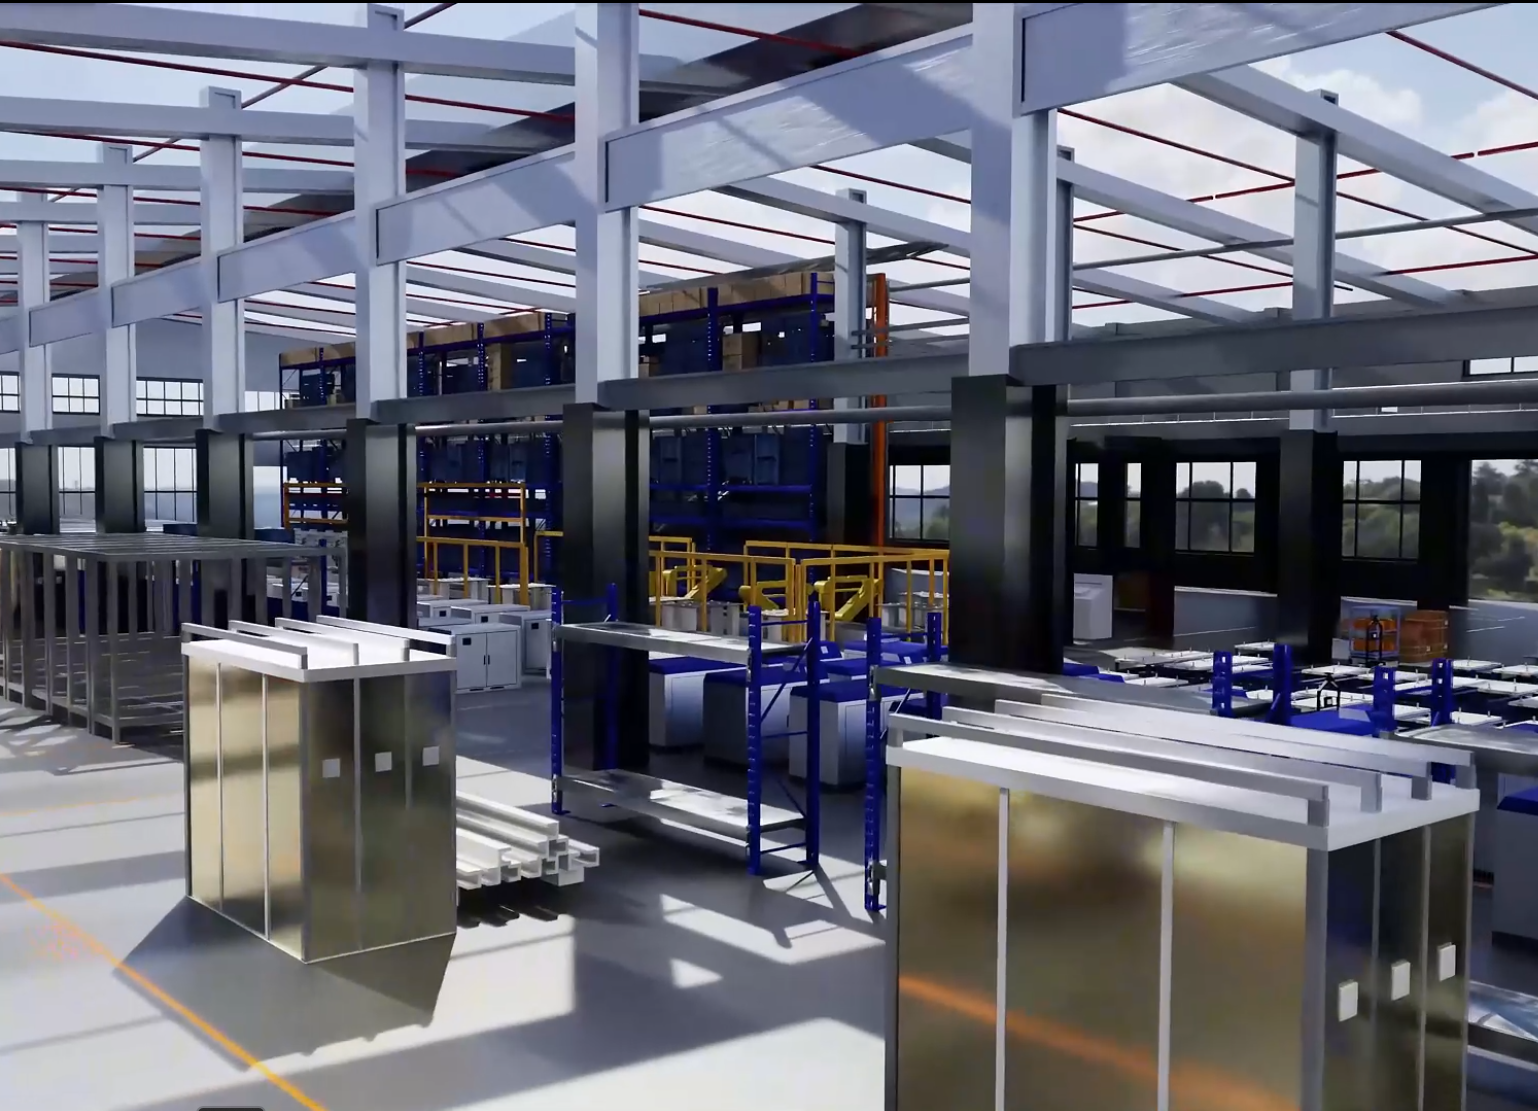
当真实空间、资产和动态信息逐步融合后,数字孪生开始具备更丰富的空间上下文,进一步围绕空间识别、资产识别、空间关系、环境变化、机器理解、AI 与机器人应用构建更高级的空间智能能力。
灵光 L3 / 灵视 P1
手持移动扫描仪与空间相机,快速采集真实环境,兼顾几何精度与视觉真实性。
处理LixelStudio
点云与测量成果处理,输出主流格式供数字孪生平台使用。
重建LCC Studio
生成高真实感 3D 高斯空间底座,可漫游、可测量、可分享。
接入LCC SDK / Omniverse
通过 SDK、插件与 OpenUSD 工作流,把空间数据接入实时引擎与第三方数字孪生平台。
让数字孪生连接真实世界,让空间数据走向空间智能 —— 从现实捕捉到数字孪生,再到机器理解与自主行动。
典型应用场景
每个场景按同一结构拆开:现在遇到什么问题、其域创新怎么解、你能拿到什么。
场景 1
数字孪生与三维可视化底座
让数字孪生从真实世界开始
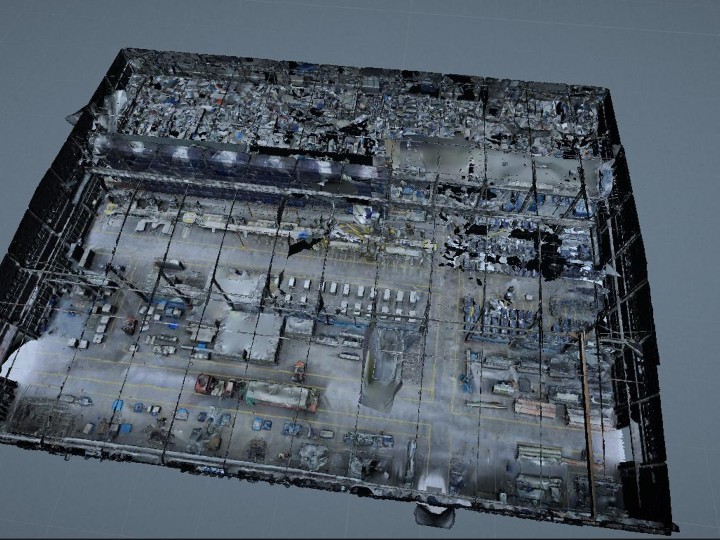
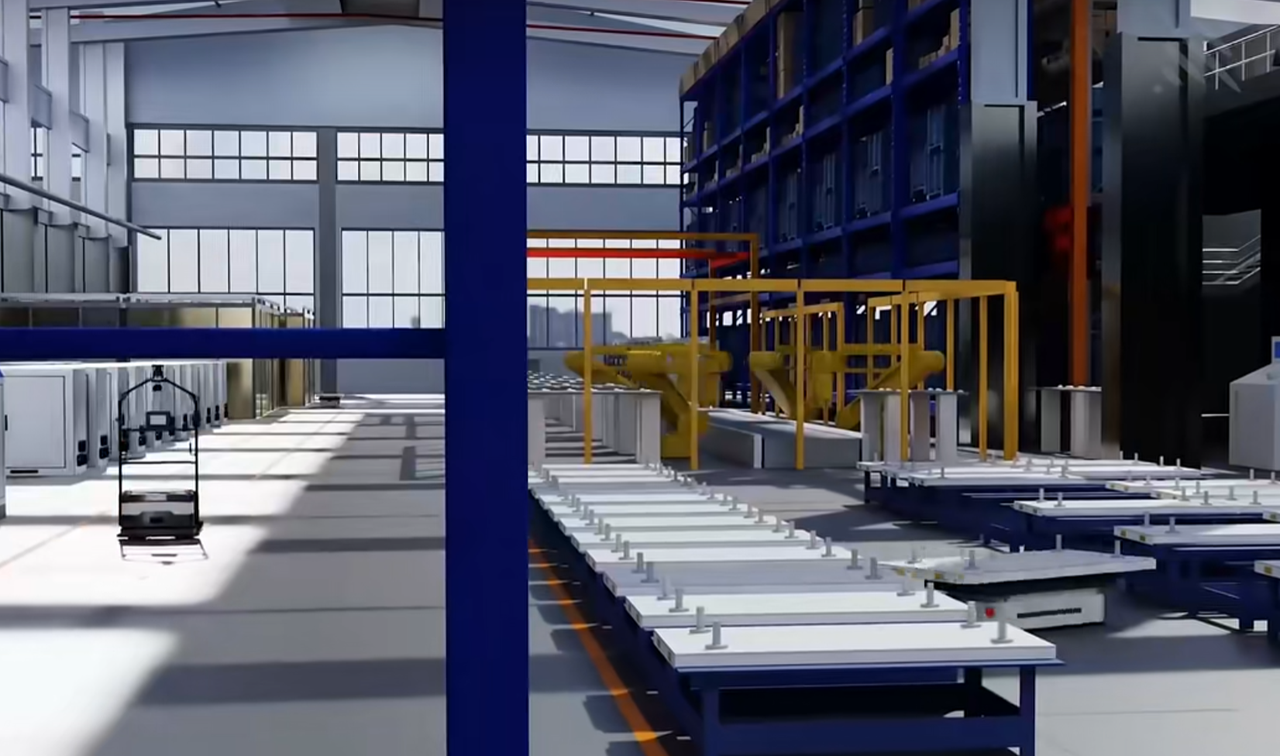
数字孪生平台通常拥有强大的数据可视化和业务系统集成能力,但建立真实三维空间本身仍然需要大量采集、建模和更新工作。尤其面对大型工厂、园区、复杂设施和既有建筑,完全依赖人工建模往往意味着较高的项目成本和持续维护压力。
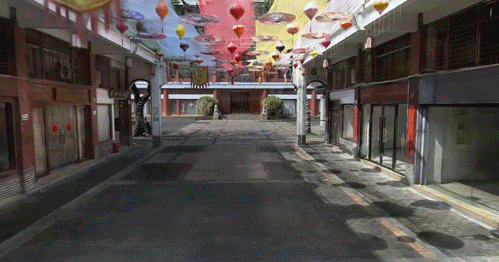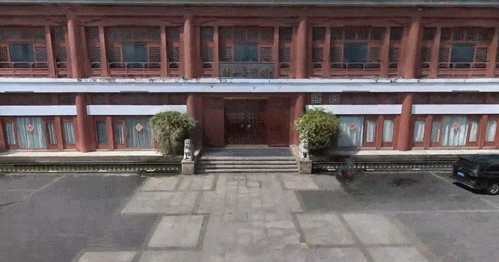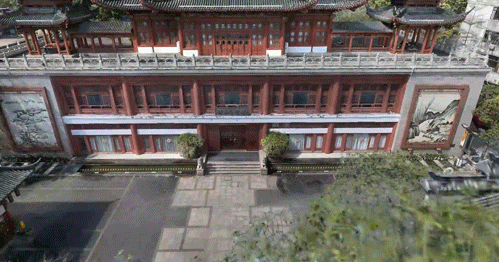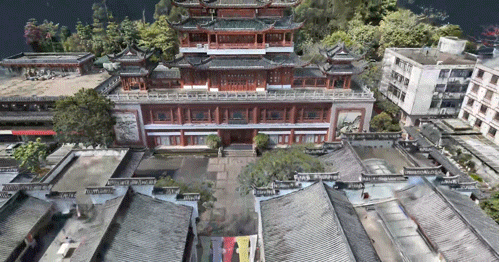
其域创新通过现实空间采集快速建立三维底座。高精度点云提供几何和测量信息,3D 高斯模型提供高真实感视觉空间,使数字孪生平台更快获得与真实现场对应的三维环境。平台方可进一步在空间之上叠加资产、IoT、业务系统和交互功能,而无需从零重建真实世界。
- 降低大型真实空间三维重建门槛
- 提升数字孪生场景的真实感
- 缩短从现场到平台上线的数据链路
- 为数字孪生平台提供可持续更新的空间数据基础
场景 2
空间智能与多源数据融合
让三维空间成为不同数据共同的坐标系
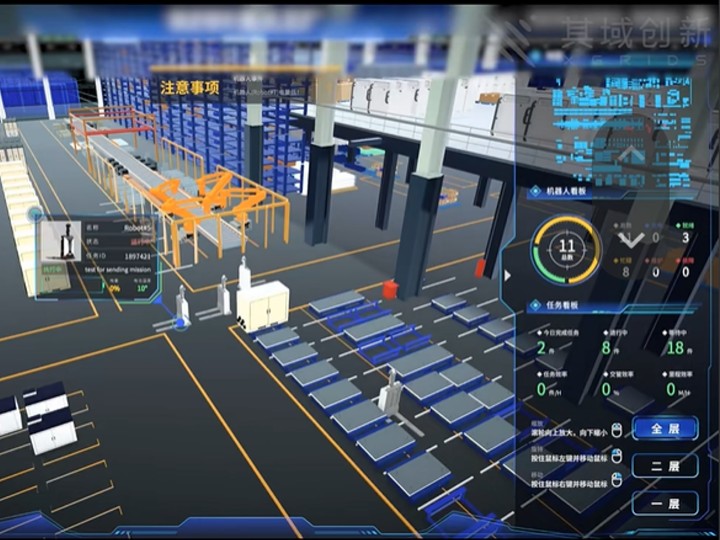
企业内部往往同时存在 BIM、GIS、IoT、资产台账、视频、业务系统和实时数据。这些系统分别描述真实世界的一部分,却缺少一个统一的空间上下文。数据很多,但彼此之间未必真正"知道对方在哪里"。
将真实三维空间作为统一空间底座,把资产、设备、业务信息和实时数据与真实物理位置建立关联。空间化之后,不同系统的数据不再只是独立的数据源,而能够围绕同一真实环境进行组织、查看和理解。进一步结合空间识别与 AI 能力,可以从单纯的三维可视化逐步走向空间关系理解和空间智能应用。
- 将多源数据组织到统一真实空间中
- 建立资产、设备与物理位置的空间关系
- 提升数字孪生平台的空间表达能力
- 为 AI、机器人及空间智能应用提供基础环境数据

常见问题
关于产品定位、与传统可视化平台的区别、3D 高斯适用性、平台接入与空间智能的常见疑问。
其域创新更核心的能力是真实世界空间数据的采集、重建和空间智能处理。在数字孪生项目中,其域创新可作为现实空间数据入口,为客户现有的数字孪生平台提供点云、3D 高斯模型及其他空间数据,并与资产、IoT 和业务系统进一步结合。因此更适合作为数字孪生生态中的空间数据基础设施,而不是简单替代已有平台。
传统三维可视化平台更关注"如何展示数据"。其域创新更关注"真实空间数据从哪里来,以及如何持续与现实保持联系"。通过移动空间采集,可以直接从现实环境建立三维底座,再将这些空间数据提供给可视化、数字孪生和业务平台使用。
适合用于需要高真实感空间表达的数字孪生场景。3D 高斯模型能够较好保留真实环境中的材质、纹理和视觉细节,与点云的几何和测量能力结合后,可以同时满足真实感可视化与空间数据表达需求。
可以根据具体平台和项目进行集成。其域创新可以通过点云、Mesh、LCC 数据以及 SDK、插件等方式,与 Web、实时引擎和第三方数字孪生平台建立数据工作流。具体接入方式取决于平台的数据架构和项目需求。
可以。真实三维空间可以作为统一的空间载体,将 IoT 状态、BIM 信息、GIS 数据、资产信息和业务数据与具体空间位置关联。其域创新主要提供空间数据基础,具体业务数据连接和系统逻辑通常由客户数字孪生平台或集成商完成。
数字孪生主要解决真实世界在数字空间中的映射和连接。空间智能则进一步关注机器如何理解这个空间,包括物体在哪里、彼此是什么关系、空间如何变化,以及如何在其中行动。数字孪生可以成为空间智能的重要数据基础,而空间智能则是数字世界进一步走向机器理解和自主行动的延伸。
成为数字孪生平台连接真实世界的空间数据层
通过开放数据格式、SDK 和项目级集成,把真实空间接入主流孪生与仿真平台。
NVIDIA Omniverse
将真实世界空间带入基于 OpenUSD 的数字孪生和仿真环境,连接现实捕捉、工业可视化和 Physical AI。
Unreal Engine / Unity
通过 LCC 插件与 SDK,为数字孪生和实时三维应用提供高真实感空间数据。
Web
让真实三维空间以更轻量的方式进入远程查看、协同和业务系统。
第三方数字孪生平台
通过开放数据格式、SDK 和项目级集成,将其域创新的空间数据作为数字孪生平台的真实世界底座。