一次走扫,把真实工厂变成可测量、可查看、可持续利用的三维空间
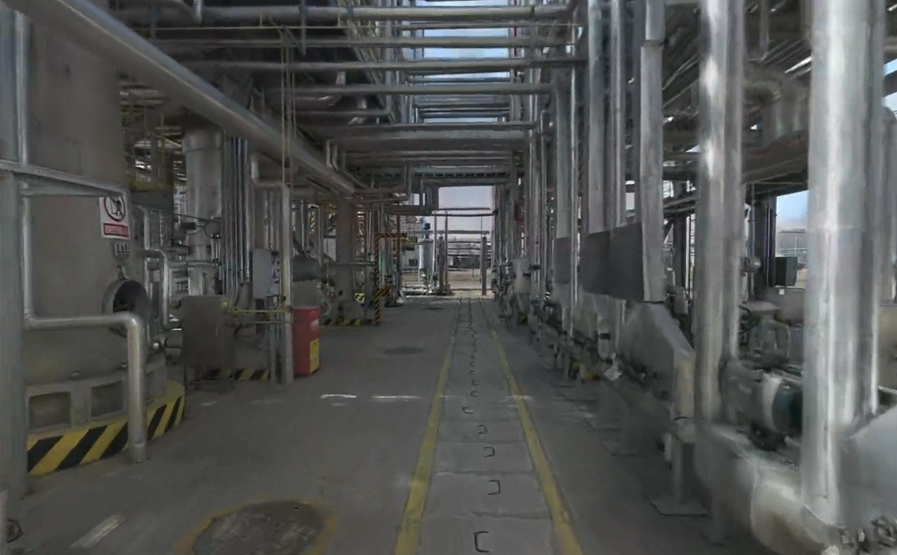
面向工厂、生产车间、设备设施与仓储物流环境,其域创新通过灵光系列手持移动扫描仪,融合激光雷达、视觉、高精度惯导与 SLAM 技术,快速完成复杂工业空间的三维数字化。一次采集即可同时获得厘米级到毫米级精度点云与高清实景 3D 高斯模型,为工厂三维重建、三维可视化、设备盘点、产线改造、仓储物流规划、数字孪生和远程巡检提供统一的真实空间数据基础。
让工厂数字化,从"有模型"走向"真实反映现场"
为什么工业现场需要真实的三维空间底座
工业现场一直在变化:设备新增和搬迁、产线调整、管线改造、仓储布局变化、厂房扩建。很多工厂拥有 CAD 图纸、BIM 模型、设备台账和管理系统,但这些数据未必能准确反映此刻真实的物理现场,有些历史数据甚至已经丢失。传统三维建模成本较高,如果每一次改造和盘点都要重新测量、重新建模,工厂的数字空间很难跟上物理空间的变化速度。
快速工厂三维重建
通过连续移动扫描快速覆盖车间、产线、设备区和大型厂房,降低工业现场三维数字化门槛,提高高频扫描的效率与准确性。
毫米级真实空间数据
高精度激光雷达、视觉、惯导等传感器结合多源融合 SLAM,准确记录厂房结构、设备位置及空间关系,为测量和工程改造提供可靠依据。
设备与环境同步记录
不仅知道"有什么设备",还能记录设备在哪里、周边空间如何,以及设备之间的真实位置关系。
一次采集,多种成果
同一现场扫描后能获得点云、全景数据、3D 高斯模型、室内网格模型、测量数据等多类成果,分别服务工程测量和可视化需求。
高清实景工业数字孪生
3D 高斯模型保留复杂工业环境的真实外观,让大型工厂数字孪生更加直观,并降低传统人工三维建模工作量和认知成本。
衔接现有工业数字化生态
空间数据可进一步进入 CAD、BIM 系统、虚幻引擎 Unreal Engine、团结引擎 Unity、英伟达 NVIDIA Omniverse 等工作流,连接工程设计、数字孪生与仿真应用。
从工厂现场采集到数字孪生与持续运维
其域创新工业数字化工作流
工业数字化并不只是建立一个三维模型。真正有价值的空间数据,需要能够连接现场测量、设备资产、工程改造、可视化和后续运营。
步骤 1
采集真实工厂
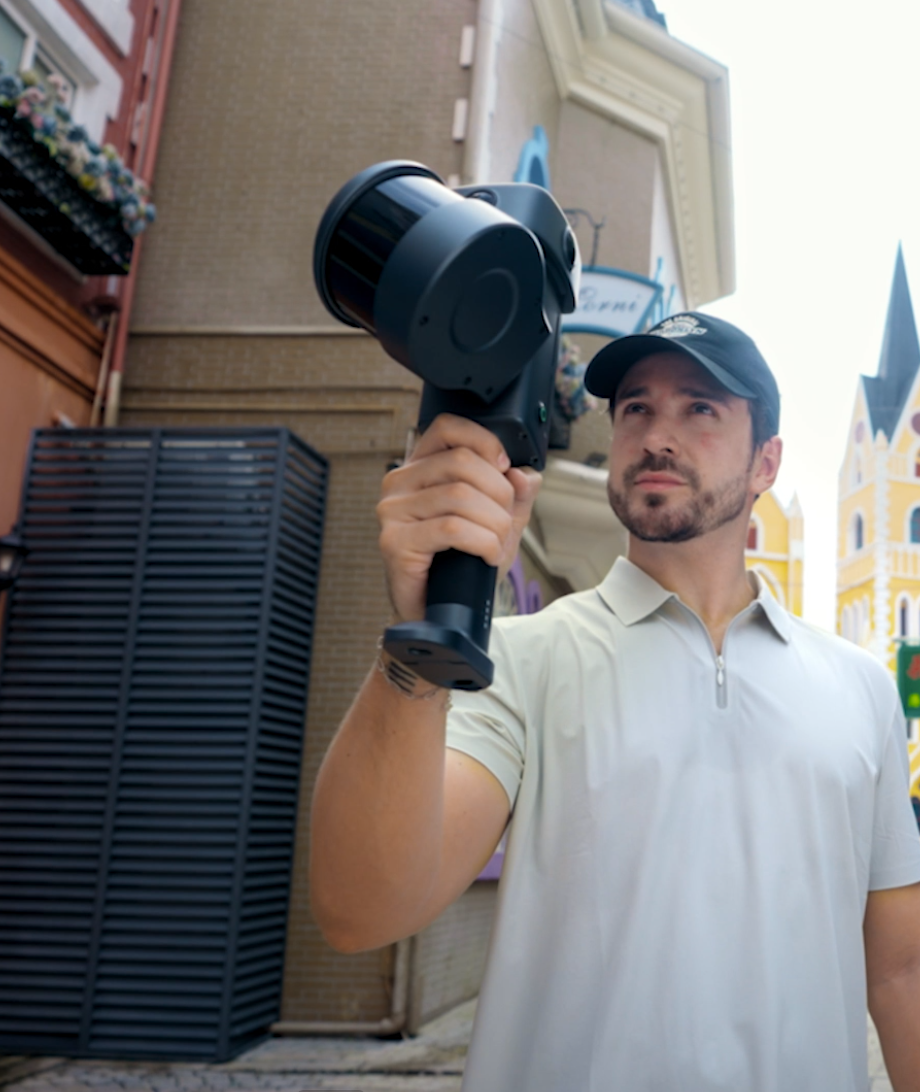
使用灵光系列手持移动扫描仪对工业现场移动扫描与空间数据采集,覆盖生产车间、生产线、大型设备、管线及机电区域、仓库与物流空间、厂区公共空间、室内外大型工业设施。无需逐点架站,在正常行走过程中快速建立完整的工厂三维空间。
步骤 2
生成多类型空间成果
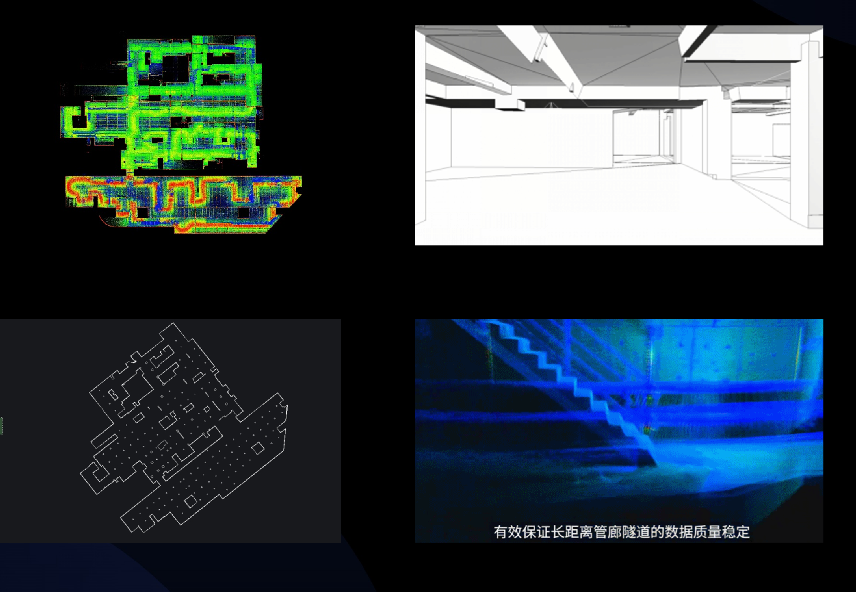
通过 LixelStudio 和 LCC Studio 处理现场数据,按项目需求生成厘米级到毫米级高精度点云、3D 高斯模型、网格模型、全景数据、距离与空间测量数据及其他工程数据成果,让工程团队和数字化团队基于同一次采集各取所需。
步骤 3
识别设备与建立空间资产
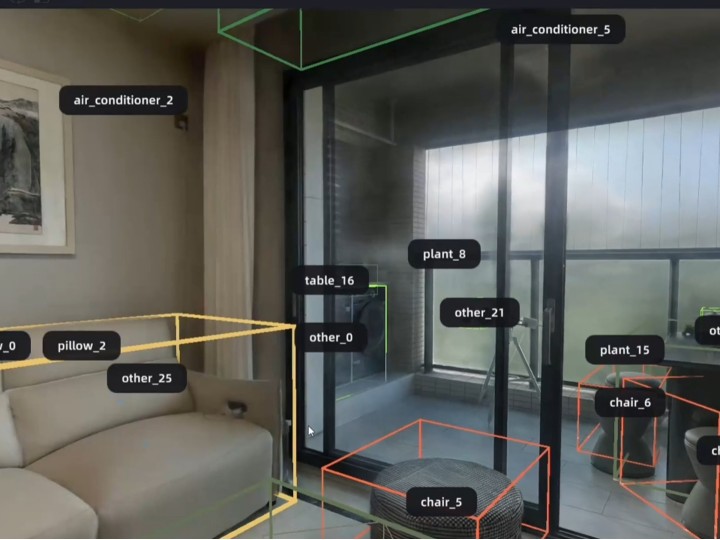
在三维空间中进一步关联设备、区域和资产信息,将传统设备台账中的"设备名称、编号和属性"与真实世界中的空间位置建立联系,为设备盘点、资产建档和数字孪生提供空间基础。
步骤 4
进入工程与数字孪生工作流
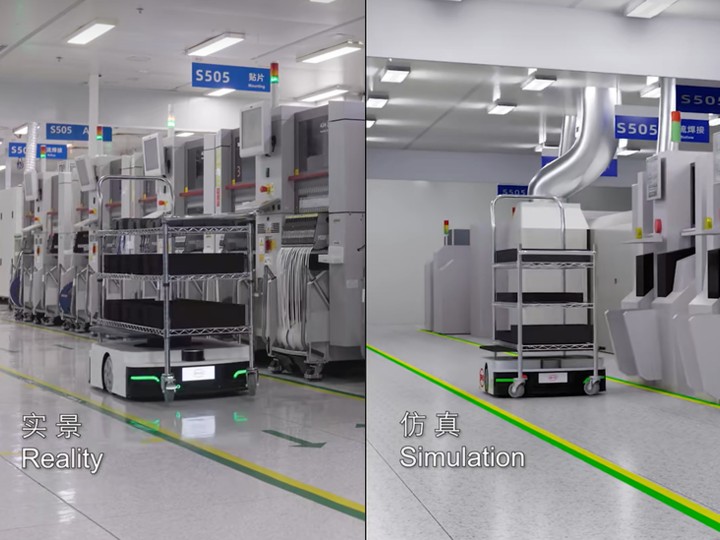
将真实空间数据继续用于产线设计与改造、CAD/BIM 工作流、工厂布局规划、基于 Unreal 或 Unity 的实时可视化、NVIDIA Omniverse 数字孪生与仿真、Web 网页端远程查看。同一套工厂数据可根据不同任务进入不同专业平台。
步骤 5
持续更新与运营
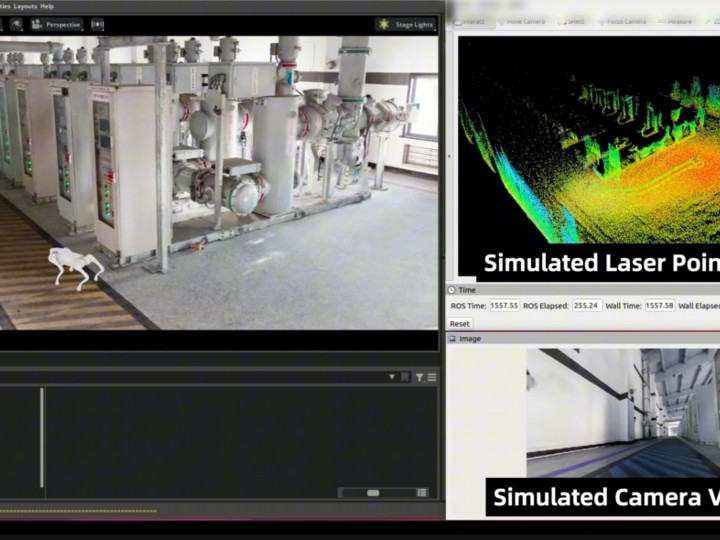
当设备、产线或空间发生变化时,对重点区域重新扫描并做多阶段数据分层展现。通过周期性采集更新真实现场状态,让数字工厂不再停留在项目交付时刻,而能持续反映物理空间的变化。
灵光 L3
手持移动扫描仪,行走即扫描,快速覆盖车间、产线与大型厂房,达毫米级精度。
处理LixelStudio
点云解算与格式输出,生成高精度点云、网格与测量数据,进 CAD / BIM 流程。
重建LCC Studio
生成照片级 3D 高斯现场,可漫游、可测量,支撑工业可视化与数字孪生。
孪生NVIDIA Omniverse 工作流
将真实工厂空间带入 Omniverse 数字孪生与仿真环境,服务工业可视化与机器人仿真。
从工程测量到工业可视化,再到数字孪生与持续运维,让工厂的物理空间真正成为可以被工程人员、管理者和数字系统共同使用的三维空间数据资产。
典型应用场景
每个场景按同一结构拆开:现在遇到什么问题、其域创新怎么解、你能拿到什么。
场景 1
工厂三维重建
快速建立真实工厂的三维空间底座
大型工厂通常包含厂房、生产设备、管线、结构和大量复杂空间。传统人工建模周期长、成本高,而且建立的模型往往更接近"设计状态",难以完整反映真实现场。
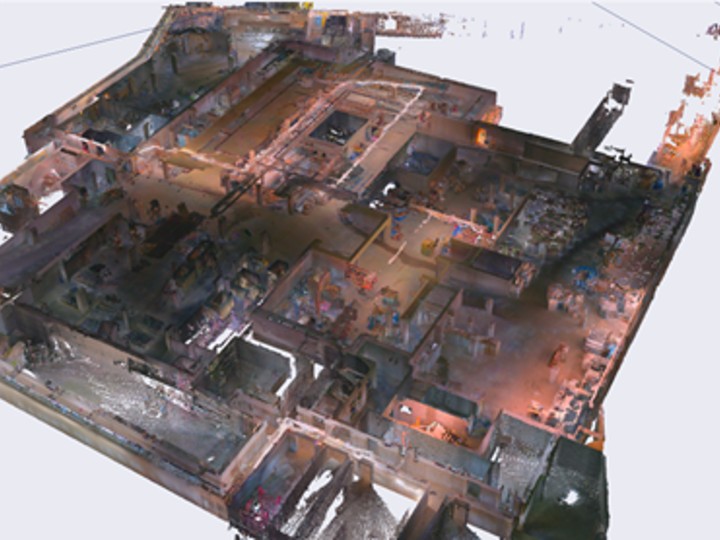
通过灵光系列手持移动扫描仪连续走扫厂房及生产空间,同时获取高精度点云与真实视觉信息。点云准确记录厂房、设备和结构之间的空间关系和尺度信息;3D 高斯模型和全景数据则快速还原现场真实外观,使工厂无需从零人工建模即可形成高真实感三维空间。
- 快速完成大型工厂三维数字化
- 同时获得几何与真实视觉信息
- 减少传统人工建模工作量
- 为后续工程与数字孪生建立统一空间底座
场景 2
设备盘点与资产数字化
让设备台账与真实空间建立连接
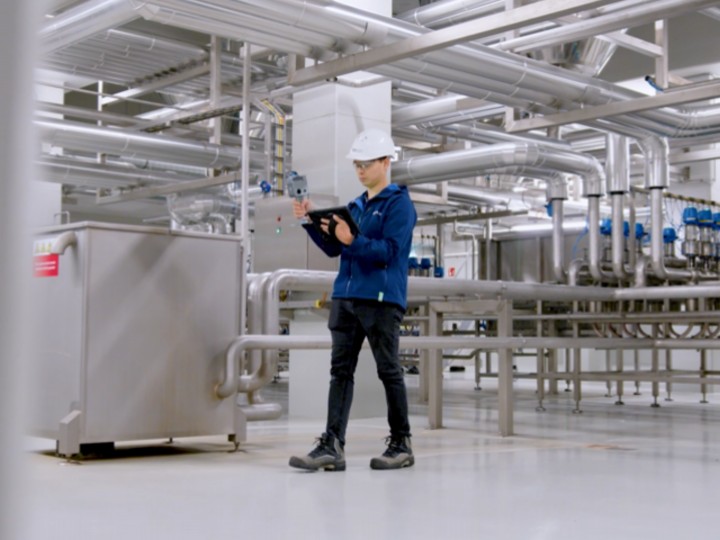
传统设备台账能记录设备名称、编号和属性,却很难直观表达设备实际位于哪里、周边有什么,以及不同设备之间的空间关系。对于大型厂区,设备搬迁、新增和调整也容易造成台账与现场状态不一致。
通过移动扫描快速记录设备及其所在环境,形成具有真实空间坐标和视觉信息的三维现场。设备信息可进一步与三维空间关联,使管理人员能从空间维度查看设备位置、现场环境及资产分布,为后续资产管理和数字孪生应用提供基础。
- 提高大型厂区设备盘点效率
- 记录设备真实位置及周边环境
- 建立设备与三维空间的关联
- 为资产数字化提供空间数据基础
场景 3
产线规划与改造
先掌握真实现场,再开始产线改造
老厂技改、设备更新和产线调整经常面对同一个问题:现有图纸与实际现场存在差异。设备位置、管线、立柱、净高和通行空间中的任何误差,都可能在设计和安装阶段造成返工。
在改造前快速扫描现有产线和厂房,建立厘米级/毫米级精度现状点云及高清真实三维环境。工程团队可直接基于真实尺寸进行空间测量、设备布置和方案验证,并将数据进一步带入 CAD、BIM 及三维设计工作流。改造完成后还可再次扫描,对实际安装状态进行记录和复核。
- 减少图纸与现场不一致带来的风险
- 降低工程人员重复返场测量
- 为设备布置和空间校核提供真实依据
- 提升产线改造沟通和实施效率
场景 4
工业数字孪生
让数字工厂真正来源于真实工厂
传统工业数字孪生往往需要大量人工建模。随着设备、产线和厂房不断变化,三维模型的更新成本越来越高,最终容易出现数字世界与真实现场脱节的问题。
以现实捕捉作为工业数字孪生的空间数据入口。厘米级/毫米级点云提供真实几何基础,3D 高斯模型快速重建工厂视觉环境,并可进一步进入 NVIDIA Omniverse、虚幻引擎 Unreal 或团结引擎 Unity 为基础的数字孪生或模拟仿真平台。同一套空间数据可继续叠加设备状态、业务信息、仿真模型和交互功能,形成更真实的工业数字孪生。
- 降低大型工业环境三维重建成本
- 数字空间更加贴近真实现场
- 支持大规模工业场景可视化
- 为仿真、机器人及空间智能应用提供基础
场景 5
仓储物流空间数字化
从真实空间出发,重新理解仓库与物流动线
大型仓库和物流中心同时包含货架、通道、设备、装卸区域及复杂的物流动线。在仓储改造、设备部署、空间规划和自动化升级中,仅依赖二维平面图很难完整理解实际空间条件。
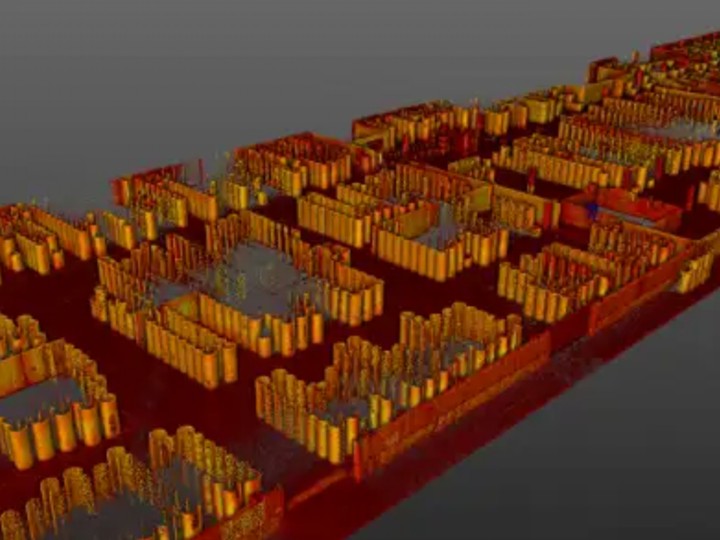
通过移动扫描快速获取仓库和物流设施的完整三维现状。点云可用于通道宽度、净高、货架及设备空间关系等测量;3D 高斯模型则让规划和管理团队能够远程查看真实仓储环境。空间数据还可进一步用于自动化设备部署、物流空间规划和数字孪生应用。
- 快速建立仓储空间三维现状
- 直观掌握货架、通道与设备布局
- 为仓储改造和自动化部署提供空间依据
- 提升跨团队规划与沟通效率
场景 6
设施远程巡检
把复杂工业现场带到远程团队面前
工厂和大型工业设施的专家、工程团队和管理人员并不总能及时到达现场。照片和视频只能提供有限视角,一旦缺少某个位置或尺寸信息,就需要现场人员重新拍摄甚至安排专家再次到场。
将工业现场完整采集为可浏览、可测量的三维空间。远程团队可通过 Web 或三维平台查看现场环境、设备位置和空间关系,并基于同一套真实空间数据讨论问题和制定方案。对于需要长期记录的设施,还可以通过周期性扫描保存不同时间节点的现场状态。
- 减少专家和工程人员不必要的现场出差
- 提供比照片和视频更完整的空间上下文
- 提升跨地区团队问题沟通效率
- 建立可追溯的设施三维空间档案
从真实工厂到工业数字孪生
工业制造实践
真实工厂空间进入工程与数字孪生工作流的实践路径。
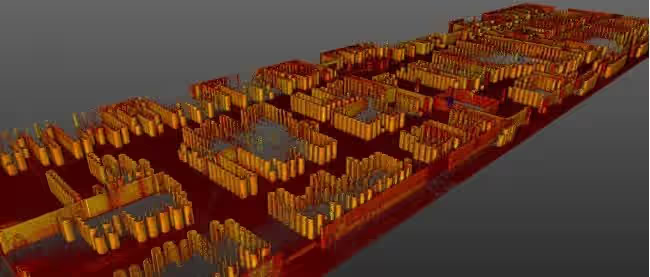
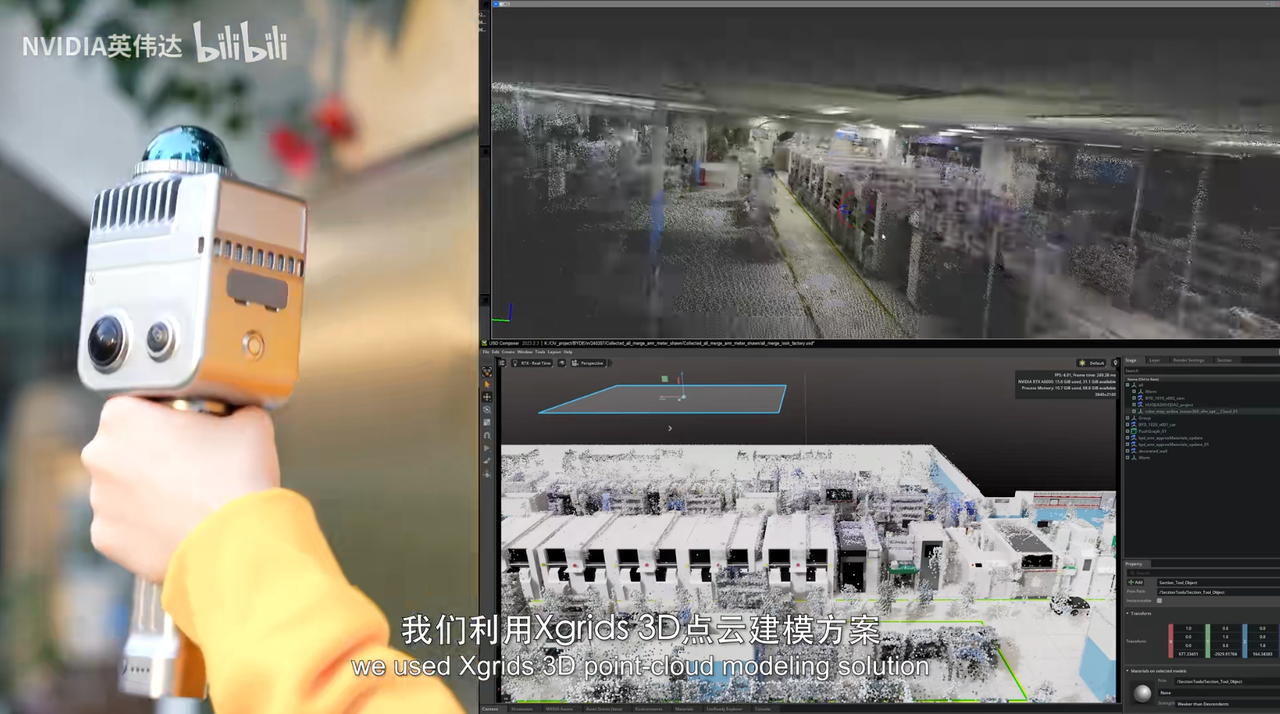
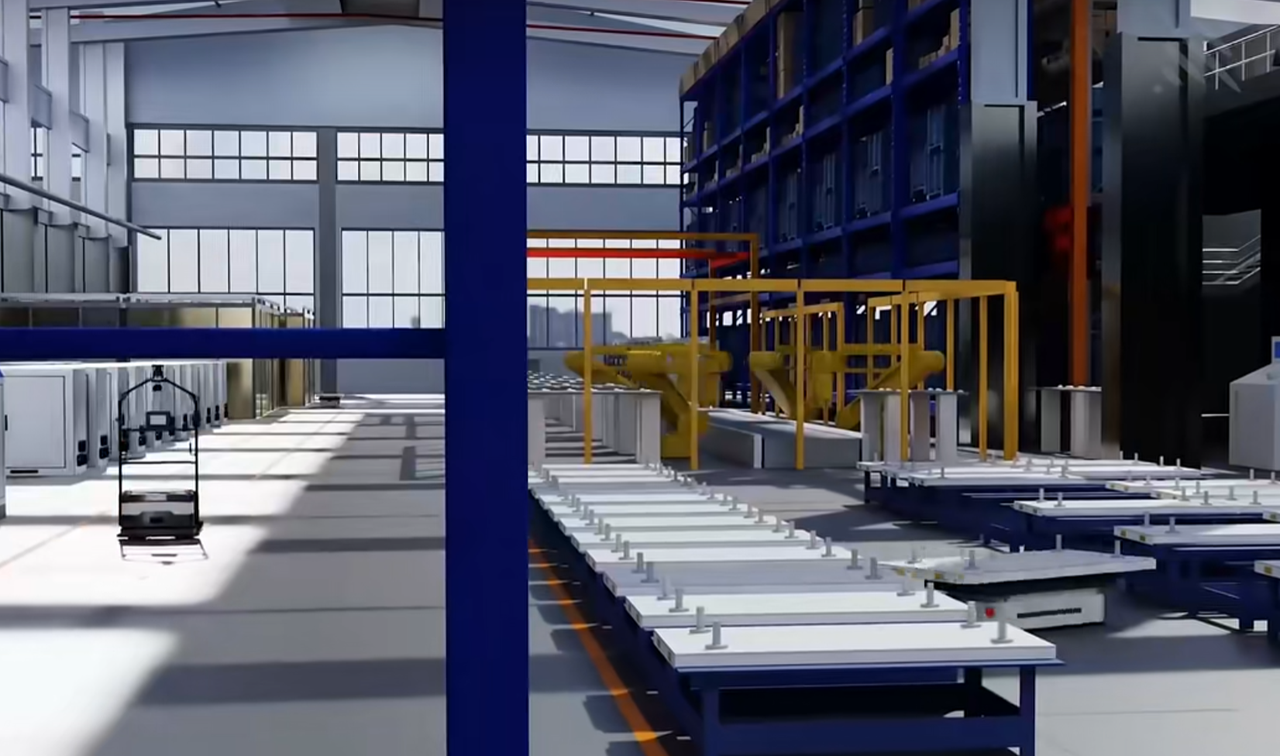
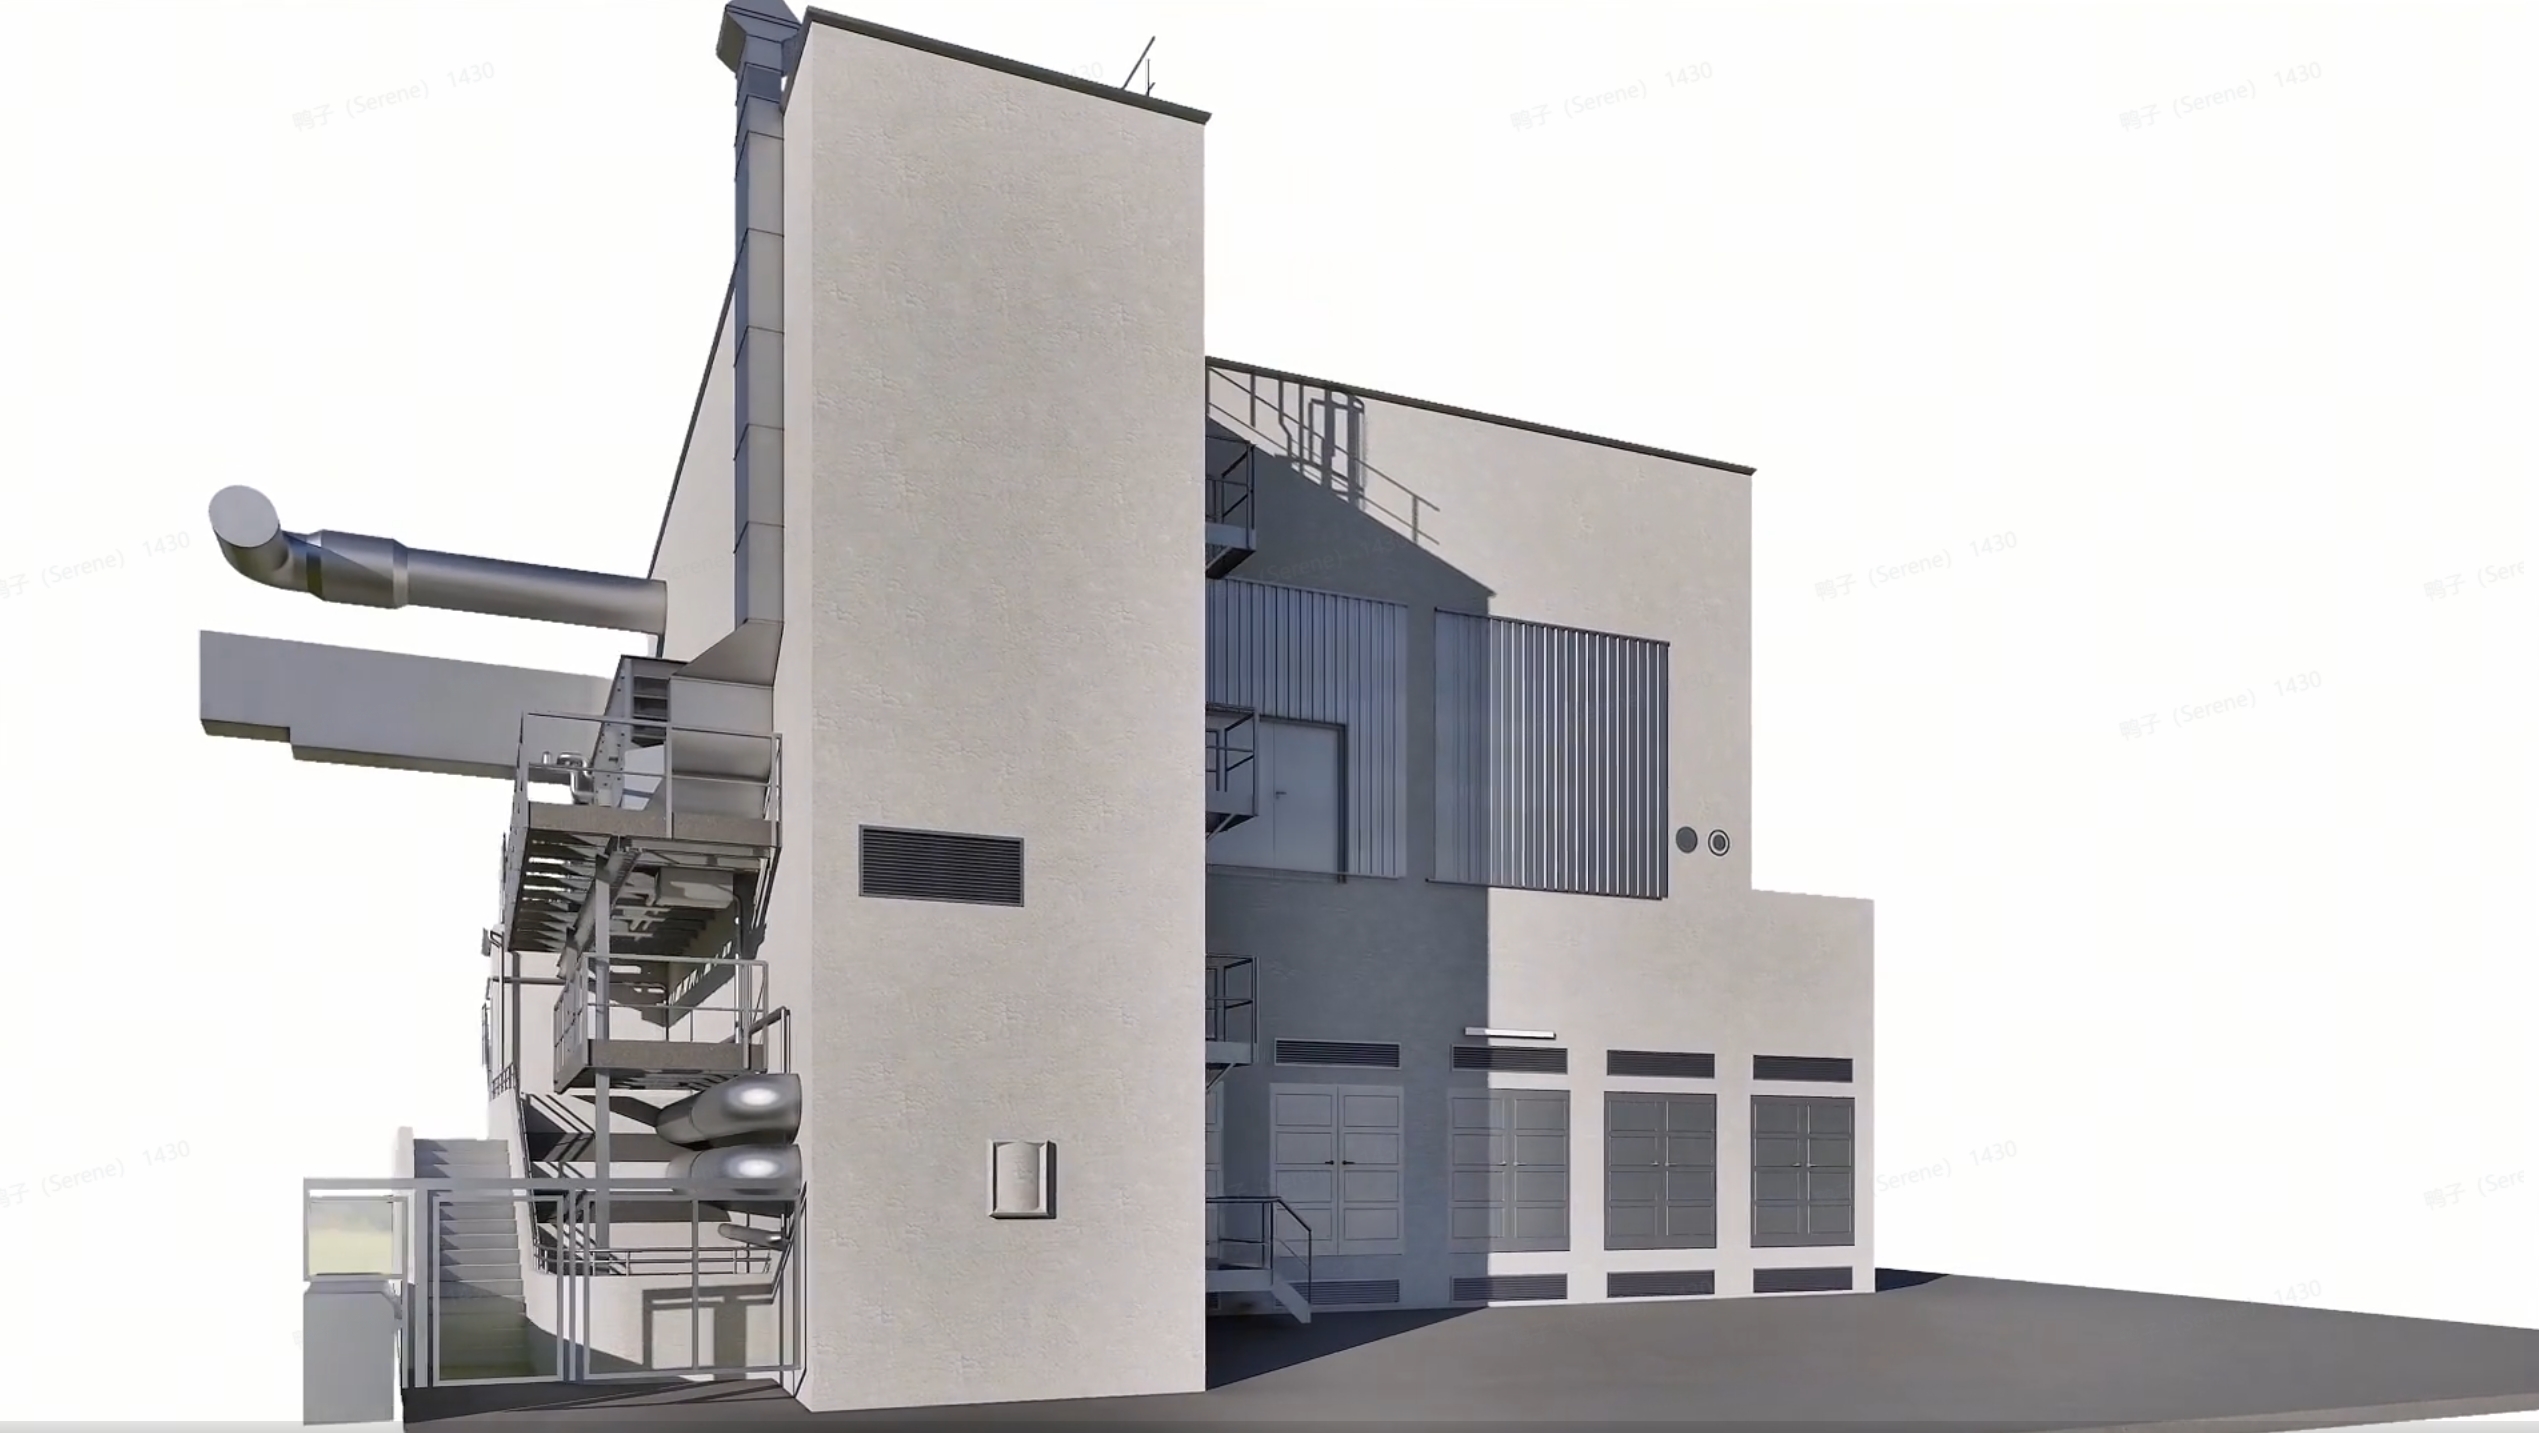
常见问题
关于规模、精度、遮挡、台账、BIM 关系与生态集成的常见疑问,集中回答。
灵光系列手持移动扫描仪适用于从单个车间、仓库到大型厂房和工业园区等不同规模场景。针对大范围项目,可结合分区采集、多段数据融合等工作流完成大型空间的数据整合。
以灵光 L2 Pro 为例,可输出厘米级精度的三维空间数据,最新的 Lixel L3 则能达到毫米级精度,工厂室外区域可结合 RTK/PPK 和控制点等方式进行精度控制。对于产线改造、设备安装、净空复核、既有条件测量等任务,应根据项目最终精度要求制定对应的采集和控制方案。
可以,但工业现场中的设备密集、遮挡和狭窄区域会影响任何三维扫描方案的数据覆盖。实际项目中可通过合理规划扫描路线、多视角采集、延长杆和多段数据融合等方式提高复杂设备区域的数据完整性。
三维扫描首先提供设备及其环境的真实空间数据基础。在设备资产管理项目中,可进一步将设备编号、类型、属性等业务信息与三维空间关联。LCC Studio 的高级专业版本提供基础的空间识别能力;具体类别的自动识别、资产台账和 EAM/CMMS 集成能力,需要根据项目使用的软件系统和业务需求进行配置或二次开发。
BIM 和 CAD 更适合表达设计和工程语义,而现实捕捉更擅长快速记录"现场现在真实是什么样"。其域创新并不替代 BIM 建筑信息模型,而是通过点云、3D 高斯模型和全景数据的叠加提供真实现状数据,可与既有 BIM、CAD 及数字孪生工作流结合。
点云更适合测量、尺寸复核、工程分析和建模参考;3D 高斯模型更适合保留现场真实视觉信息,用于工业可视化、远程巡检、数字孪生和沉浸式查看。其域创新的优势之一,是让不同成果能够来自同一次现实空间采集。
可以。其域创新已经建立基于 NVIDIA Omniverse 的相关工作流,空间数据可以进一步用于工业数字孪生、工厂可视化、机器人仿真和物理人工智能 Physical AI 等应用。
可以。点云和空间数据可继续进入 Autodesk 等 CAD/BIM 工作流;3D 高斯模型可进入虚幻引擎 Unreal 为基础的可视化平台、NVIDIA Omniverse 及 Cesium 等平台。对于 MES、EAM、CMMS、WMS、IoT 平台等业务系统,通常需要根据客户现有系统,通过资产 ID、空间位置、API 或项目级集成建立关联。
连接工程设计、数字孪生与工业应用平台
空间数据直接进入主流工程、孪生与可视化工作流,不要求你换工具。
NVIDIA Omniverse
将真实工厂空间带入数字孪生和仿真环境,为工业可视化、机器人模拟及 Physical AI 应用提供现实空间基础。
Autodesk ReCap / Revit / AutoCAD
将点云成果继续用于既有工厂测量、工程设计、产线改造和 BIM 相关工作流。
Autodesk VRED
将高真实感 3D 高斯模型与工业设计可视化工作流结合,用于大型工业空间、设备及设计方案的三维呈现。
Unreal / Unity / Web
将工厂 3D 高斯模型用于实时可视化、远程查看、交互式数字孪生及定制化工业应用。