Mesh
高质量影像为 Mesh 提供丰富的纹理信息,材质表面与结构脉络清晰呈现,为专业建模、资产记录与三维应用提供完整的空间基础。
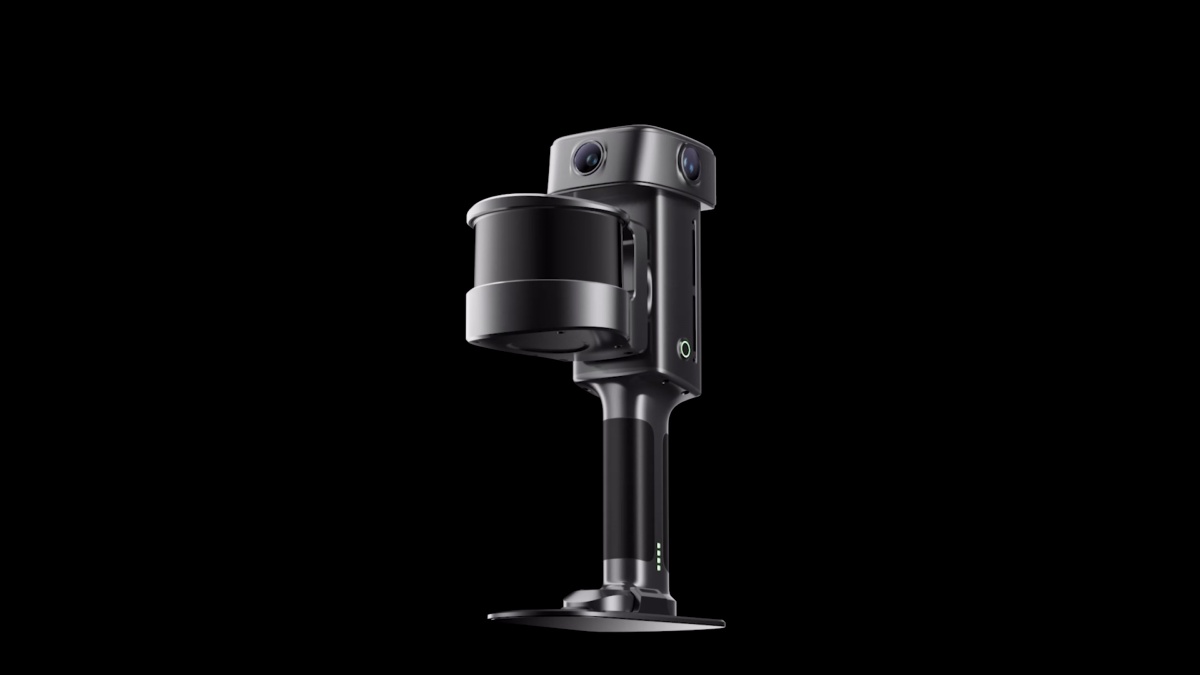
灵光 L3
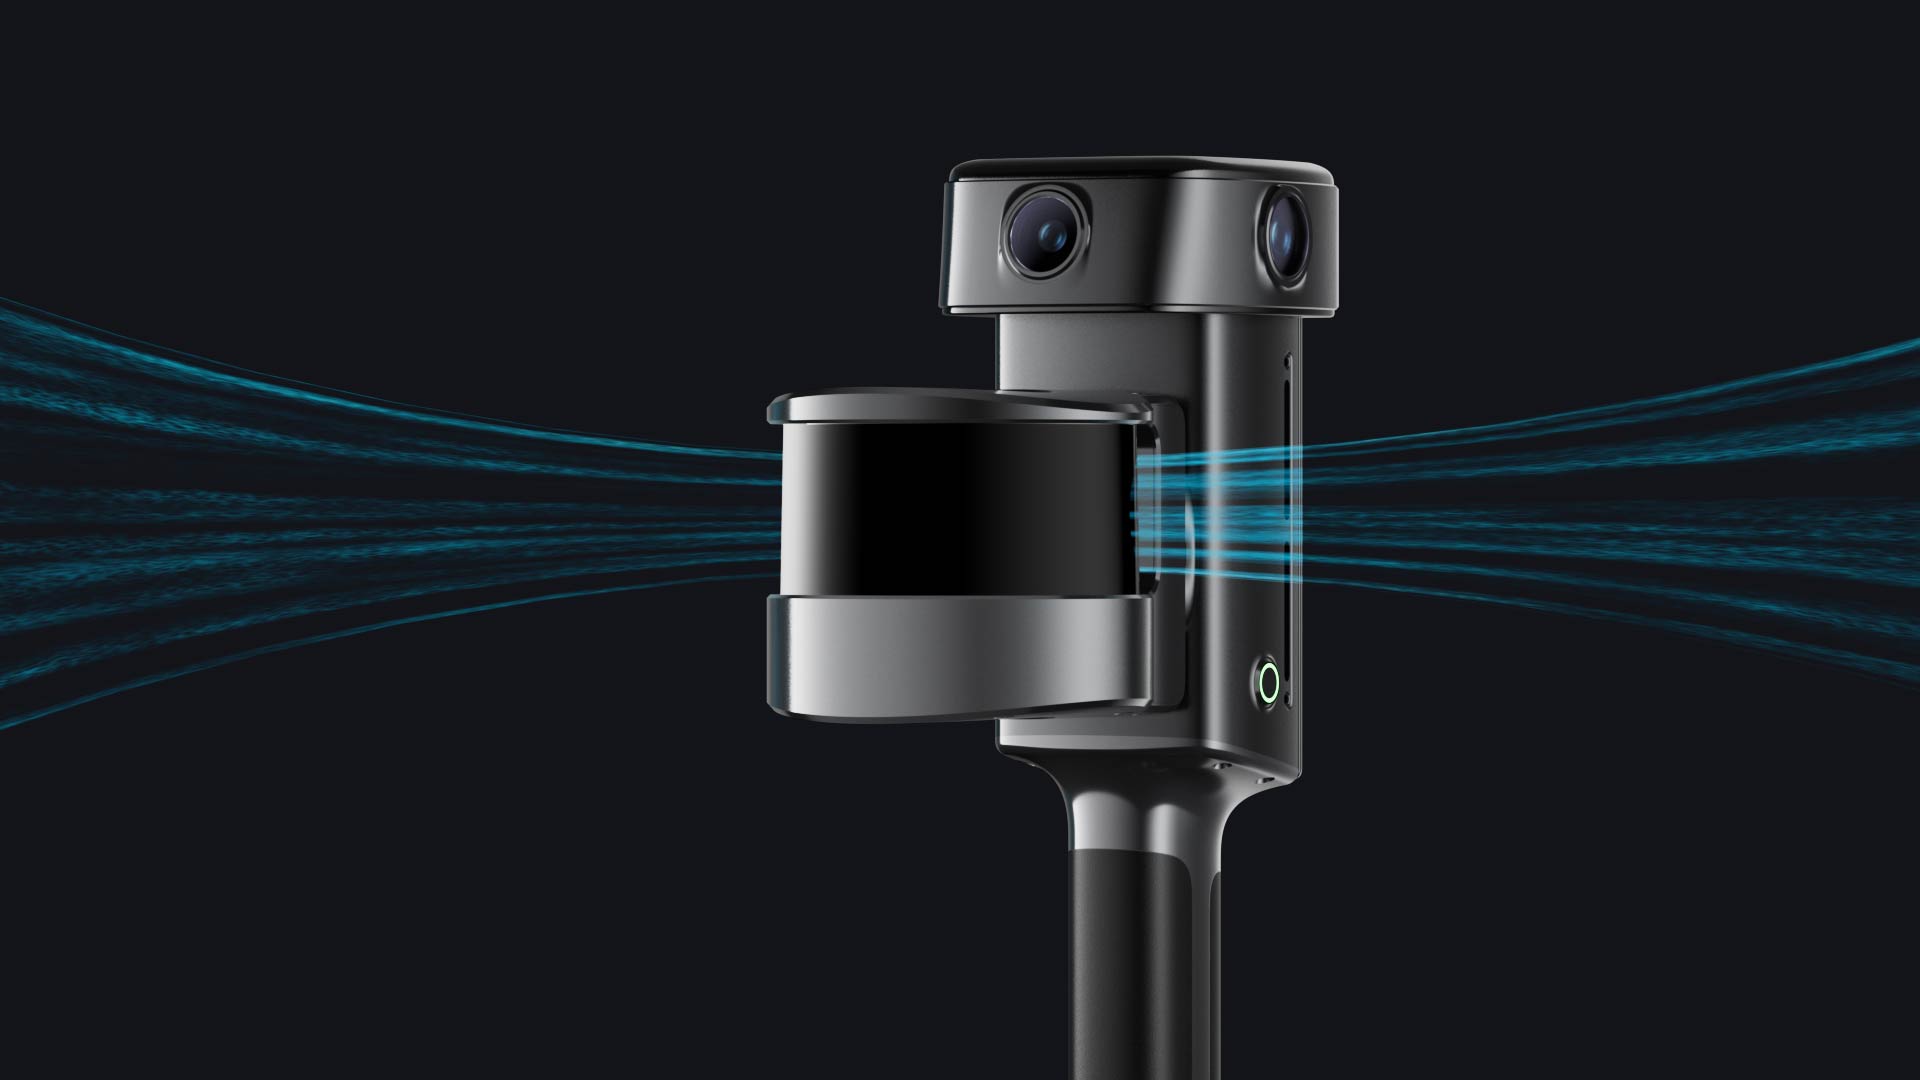
灵光 L3 是旗舰级高精度空间扫描仪,具备经验证的 5 mm 相对精度¹与影像级视觉表现,在大范围复杂环境中依然稳定可靠。一次扫描即可生成点云、3D 高斯与 Mesh 模型,满足精准测量与真实呈现的多元需求,可无缝接入建筑测绘、数字孪生及影视文娱等专业工作流,在数字空间中精准还原真实世界。
样例数据灵光 L3 是旗舰级高精度空间扫描仪,具备经验证的 5 mm 相对精度¹与影像级视觉表现,在大范围复杂环境中依然稳定可靠。一次扫描即可生成点云、3D 高斯与 Mesh 模型,满足精准测量与真实呈现的多元需求,可无缝接入建筑测绘、数字孪生及影视文娱等专业工作流,在数字空间中精准还原真实世界。
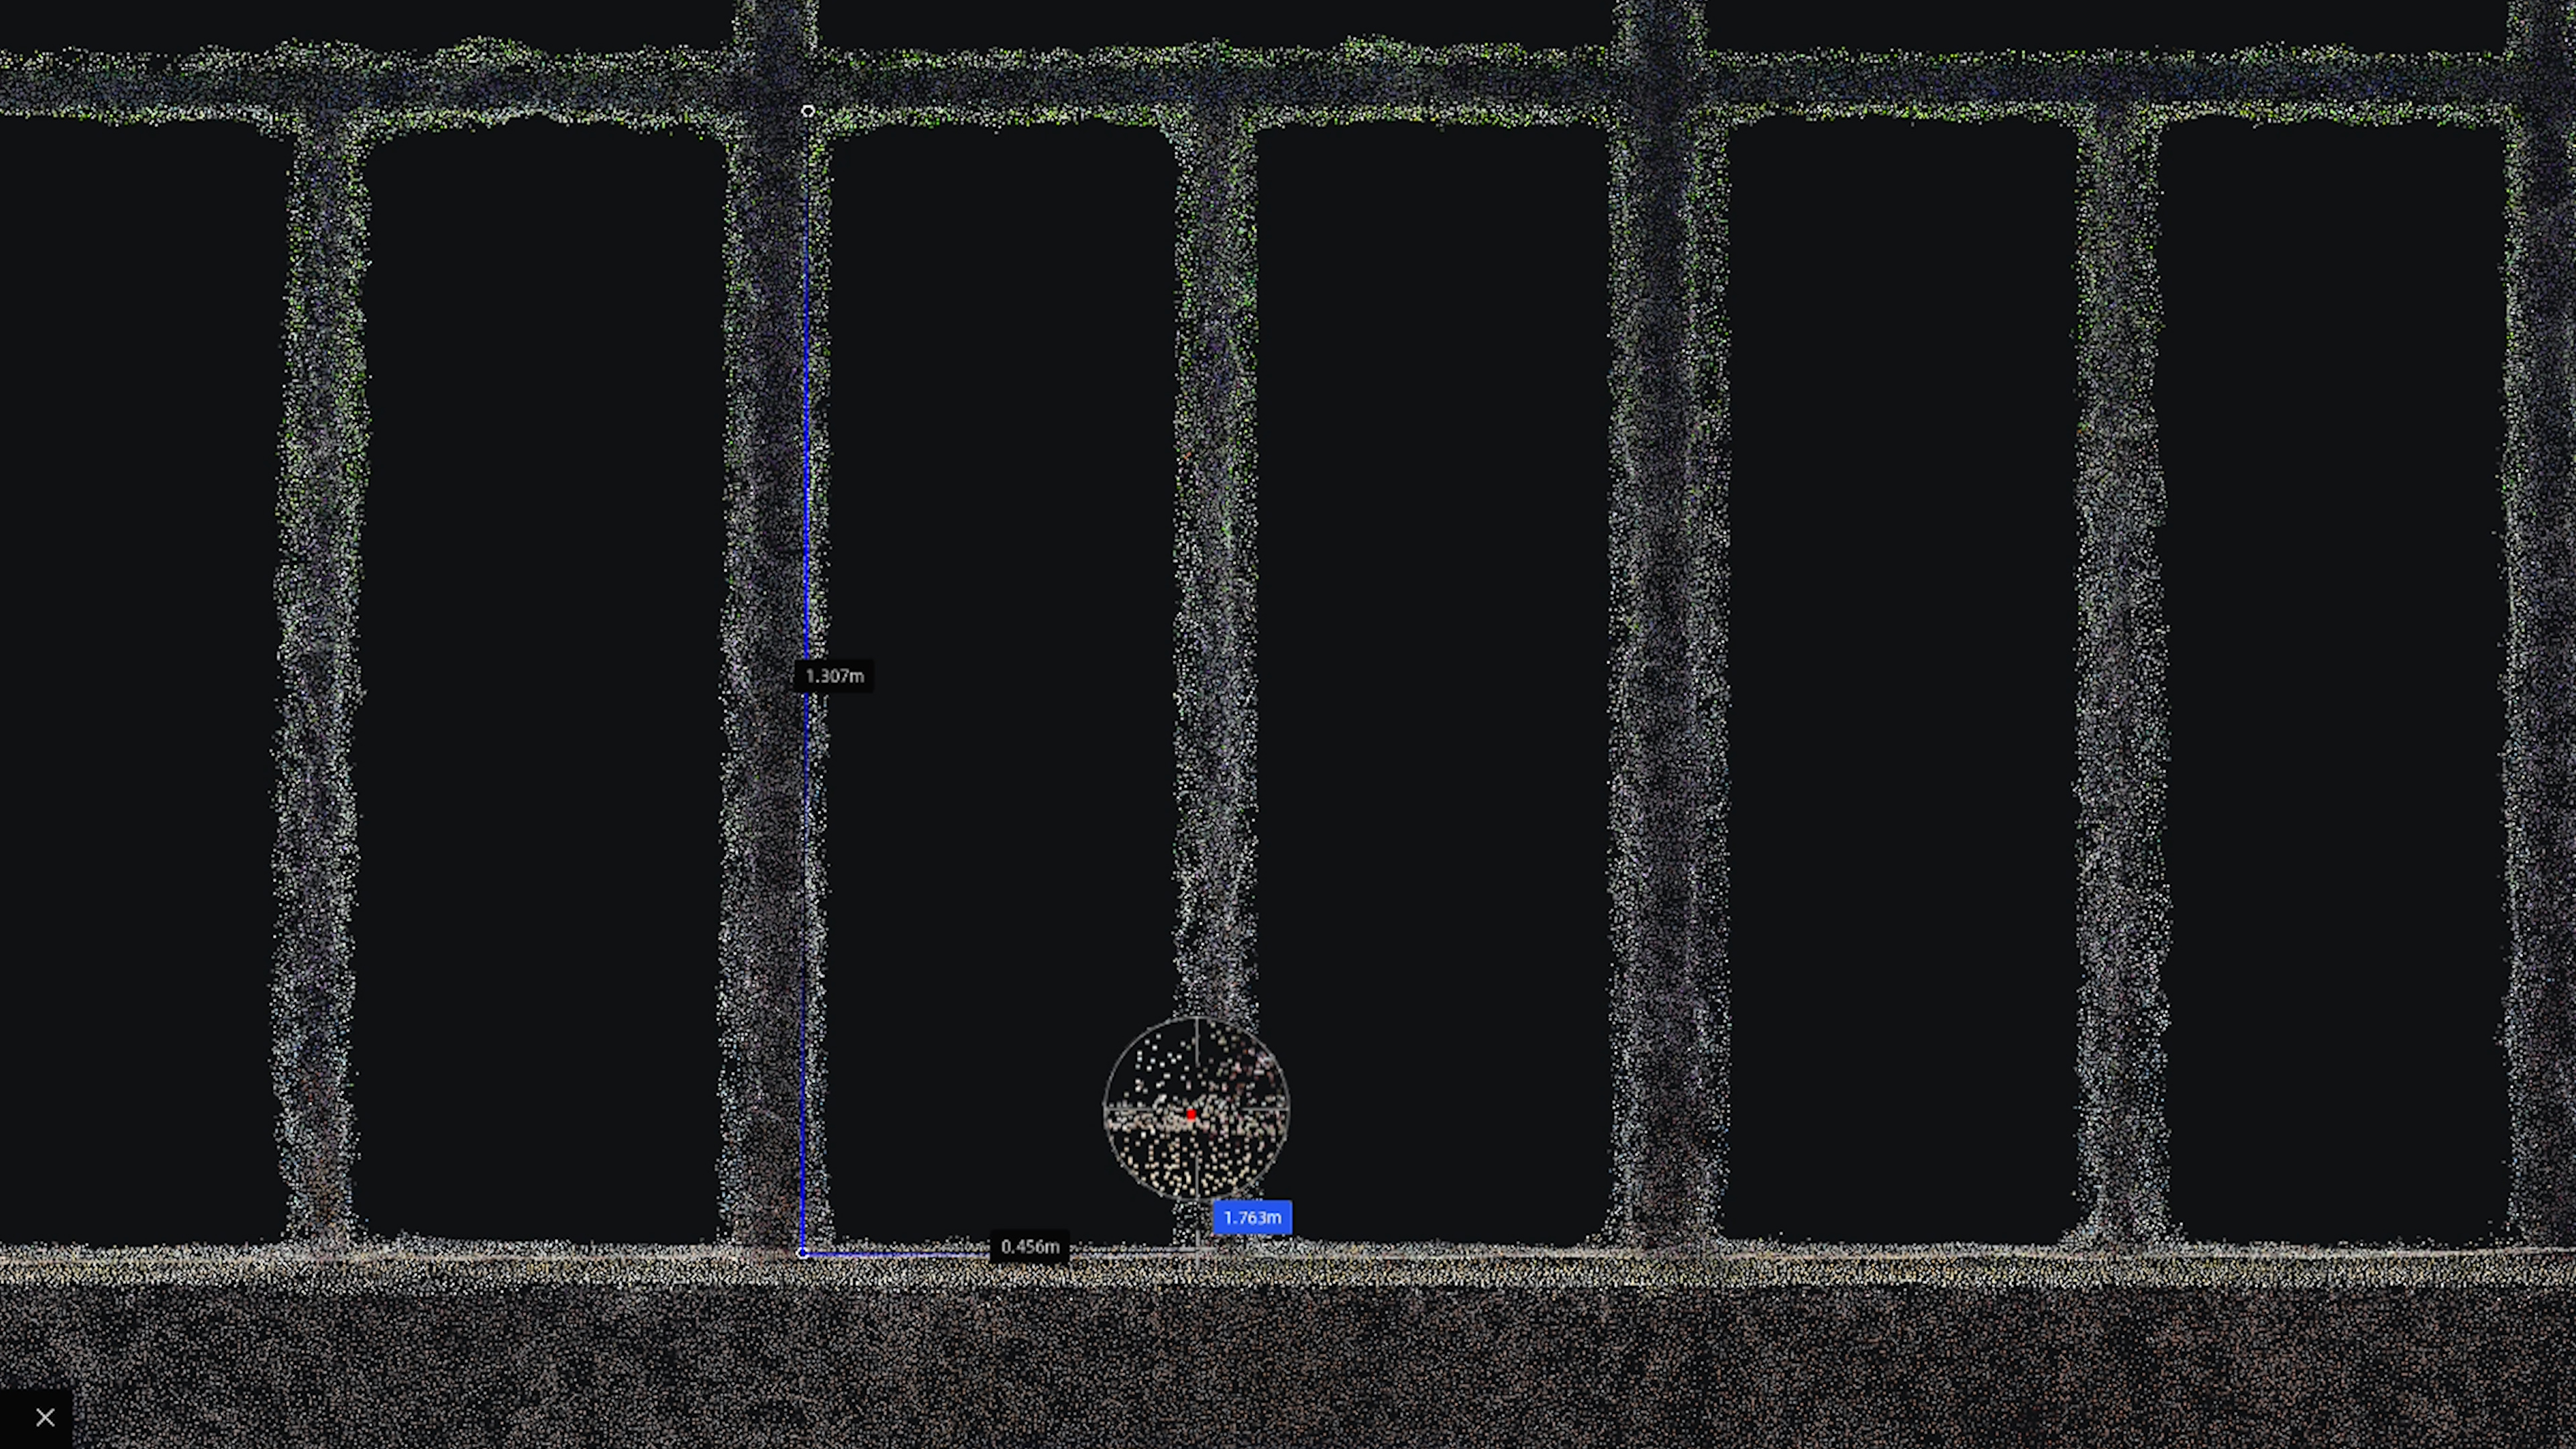
专用测试环境实测,1σ
 点云
 3D高斯
 Mesh
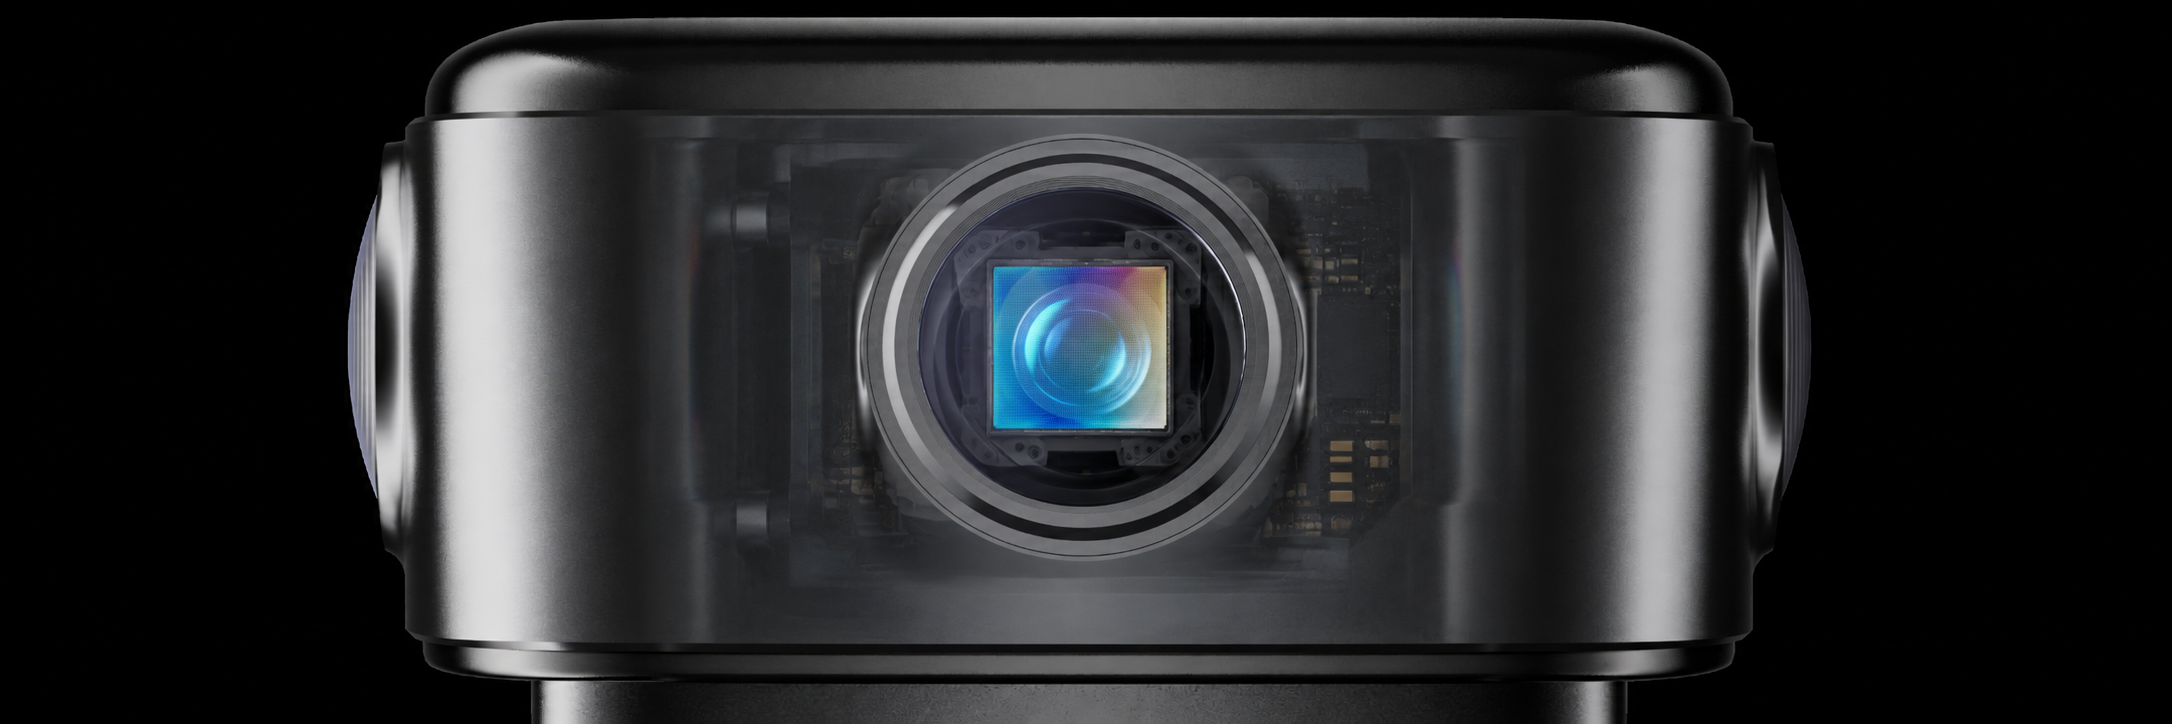
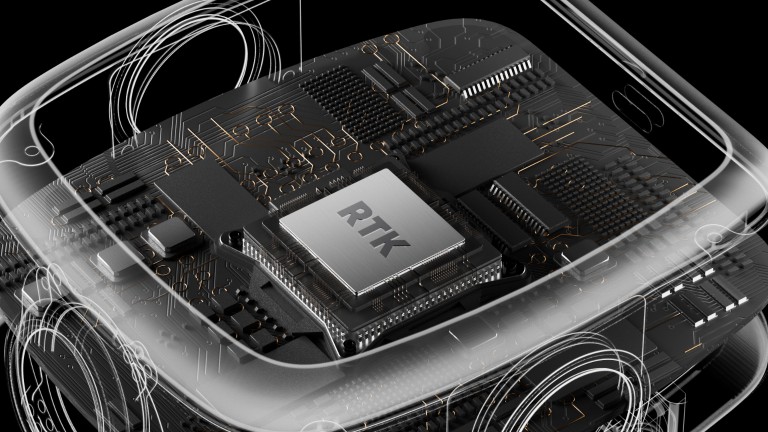
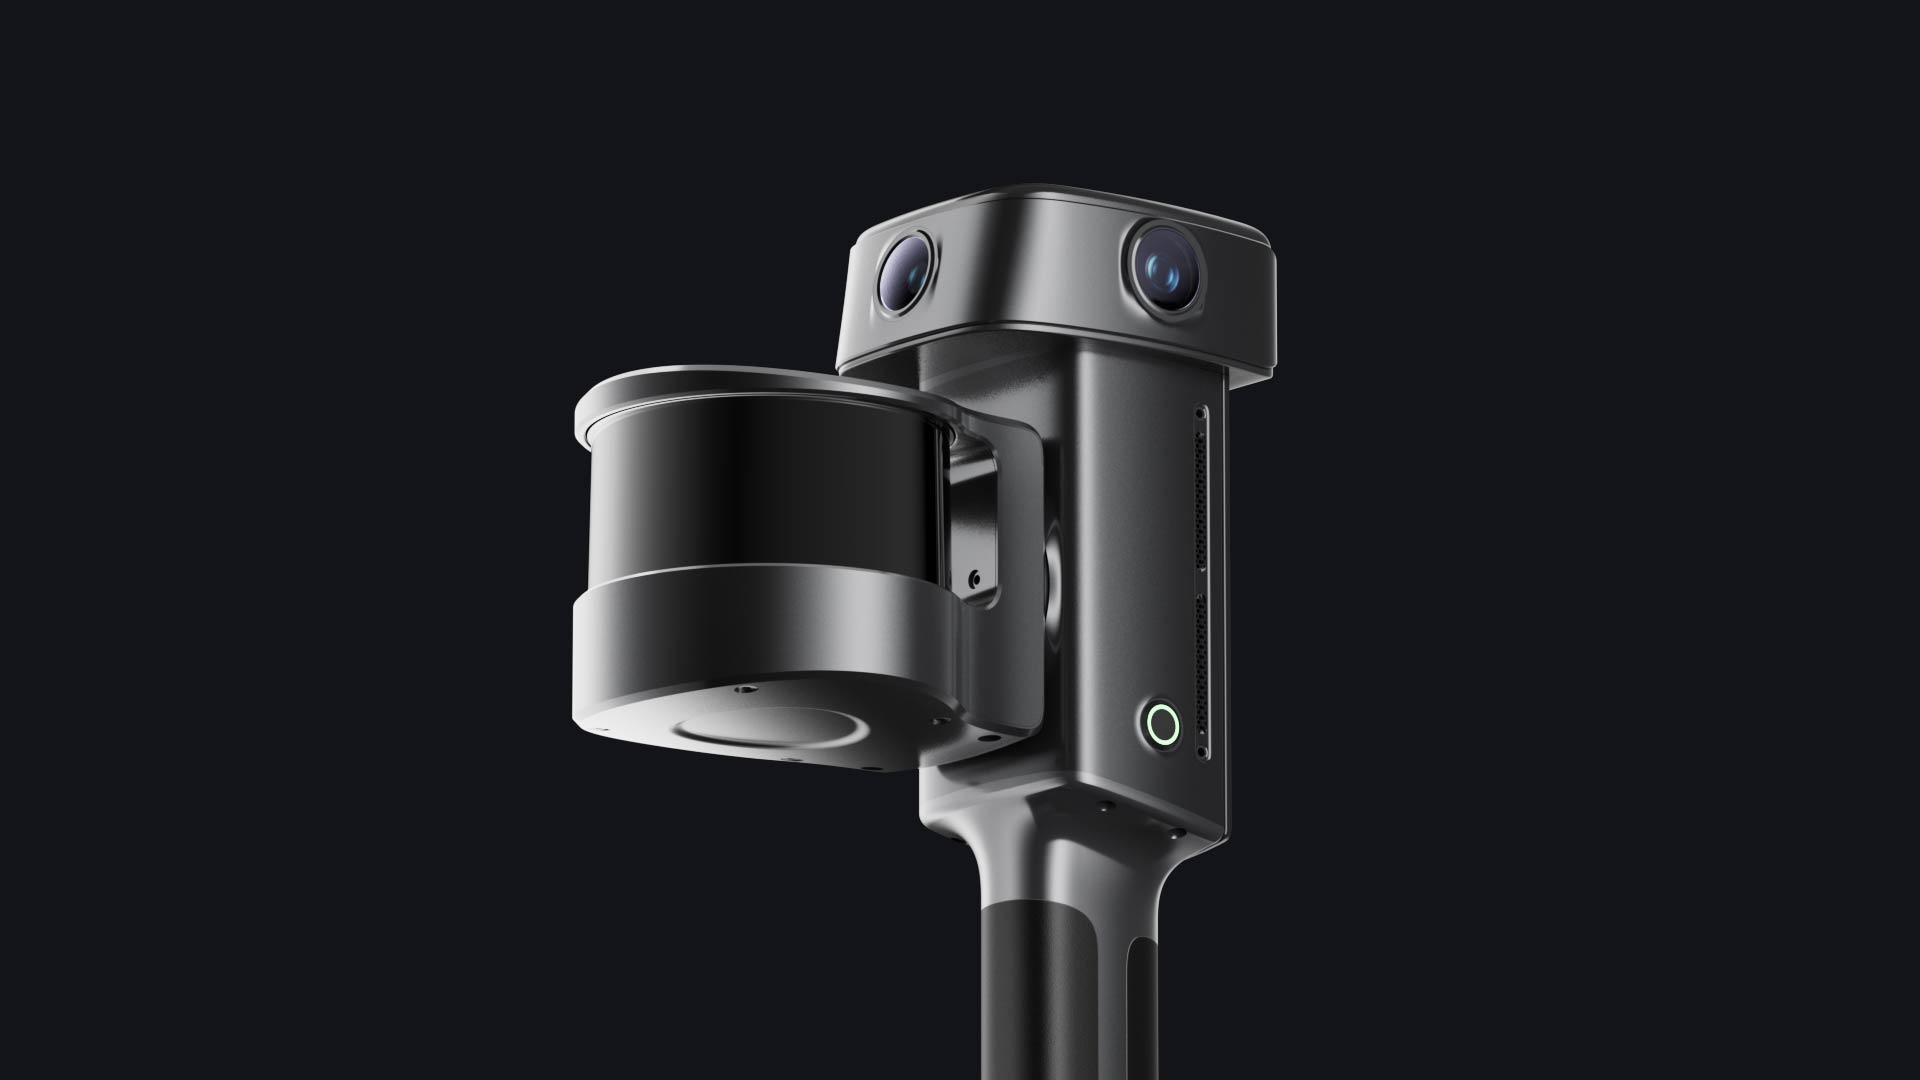
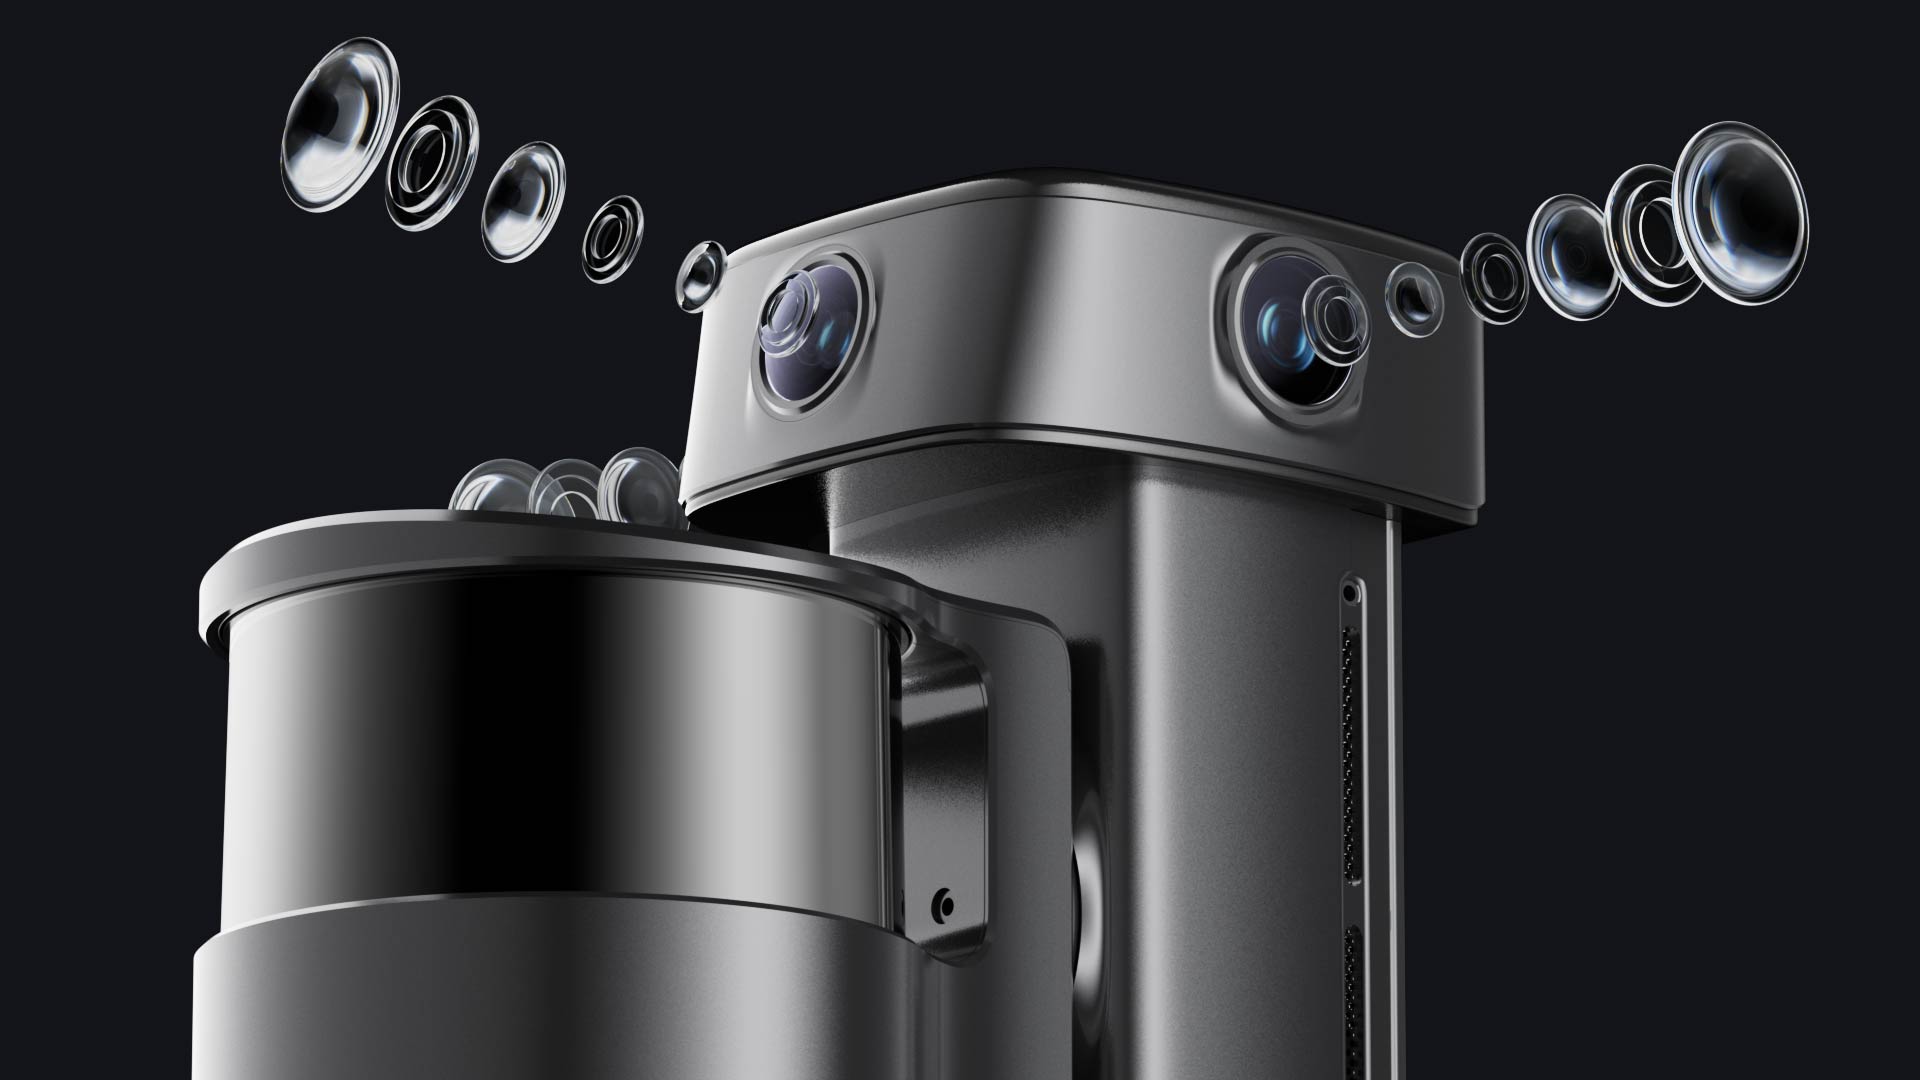
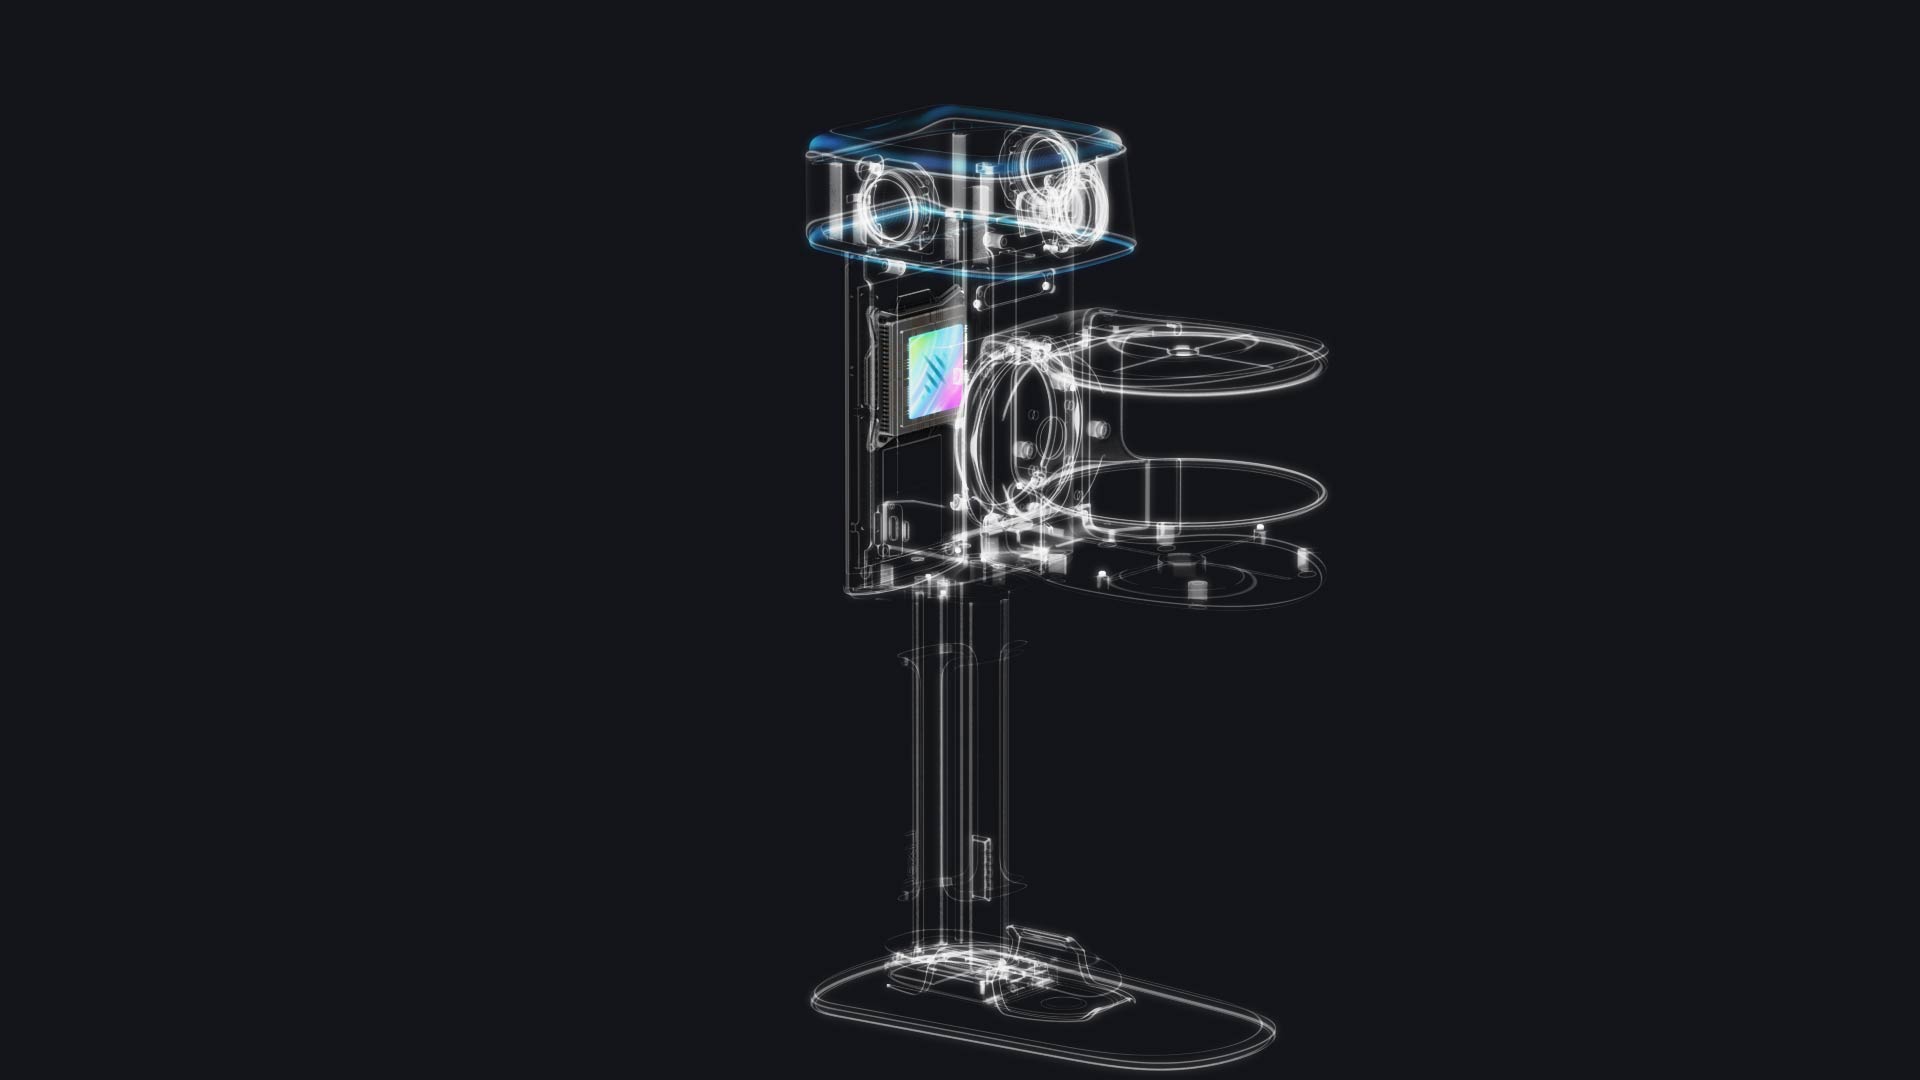
灵光 L3 将高精度激光雷达、影像级真彩视觉系统、一体化 RTK 与集成式高亮屏深度融合,从空间几何、真彩影像、精准定位到稳定交付,建立从现场采集到行业应用的一体化能力。
以规范方法测试,以真实数据验证。5 mm 相对精度¹,结合 2 cm 绝对精度⁴与高水平度,关键尺寸可靠可测,点云结构横平竖直,为测绘工程应用提供可信的空间数据。
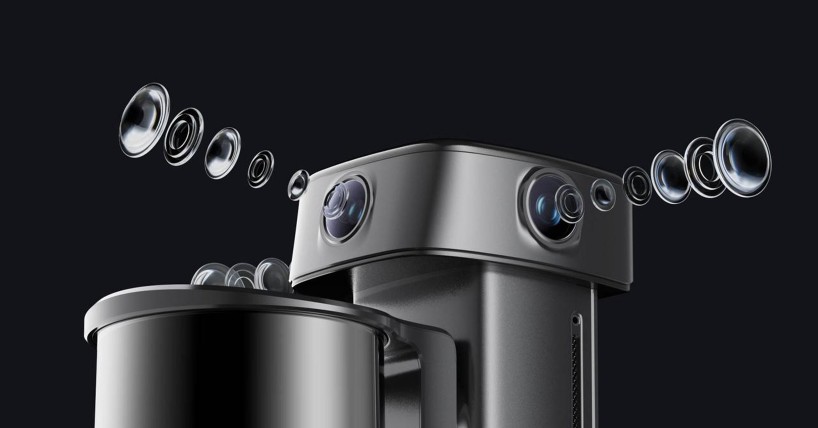
灵光 L3 搭载影像级真彩视觉系统,细腻记录空间色彩、明暗层次与材质细节,即使面对暗光、大光比等复杂环境,也能获得清晰、易识别的空间成果。
高精度空间几何与高清影像信息融合,让点云既能准确呈现结构,也能自然还原色彩与细节。现场信息更加直观,关键对象更易识别,为测量、建模与成果沟通提供高质量的数据基础。
4K HDR 影像能力²兼顾高光与暗部细节,减少过曝与暗部缺失,让空间层次自然、完整地呈现。
低照度环境下,优化点云亮度,减少噪点与着色偏移,让细节清晰可辨。
根据需求选择重点区域进行局部增强,在控制重建时长与数据规模的同时,为关键位置保留更丰富的空间细节。
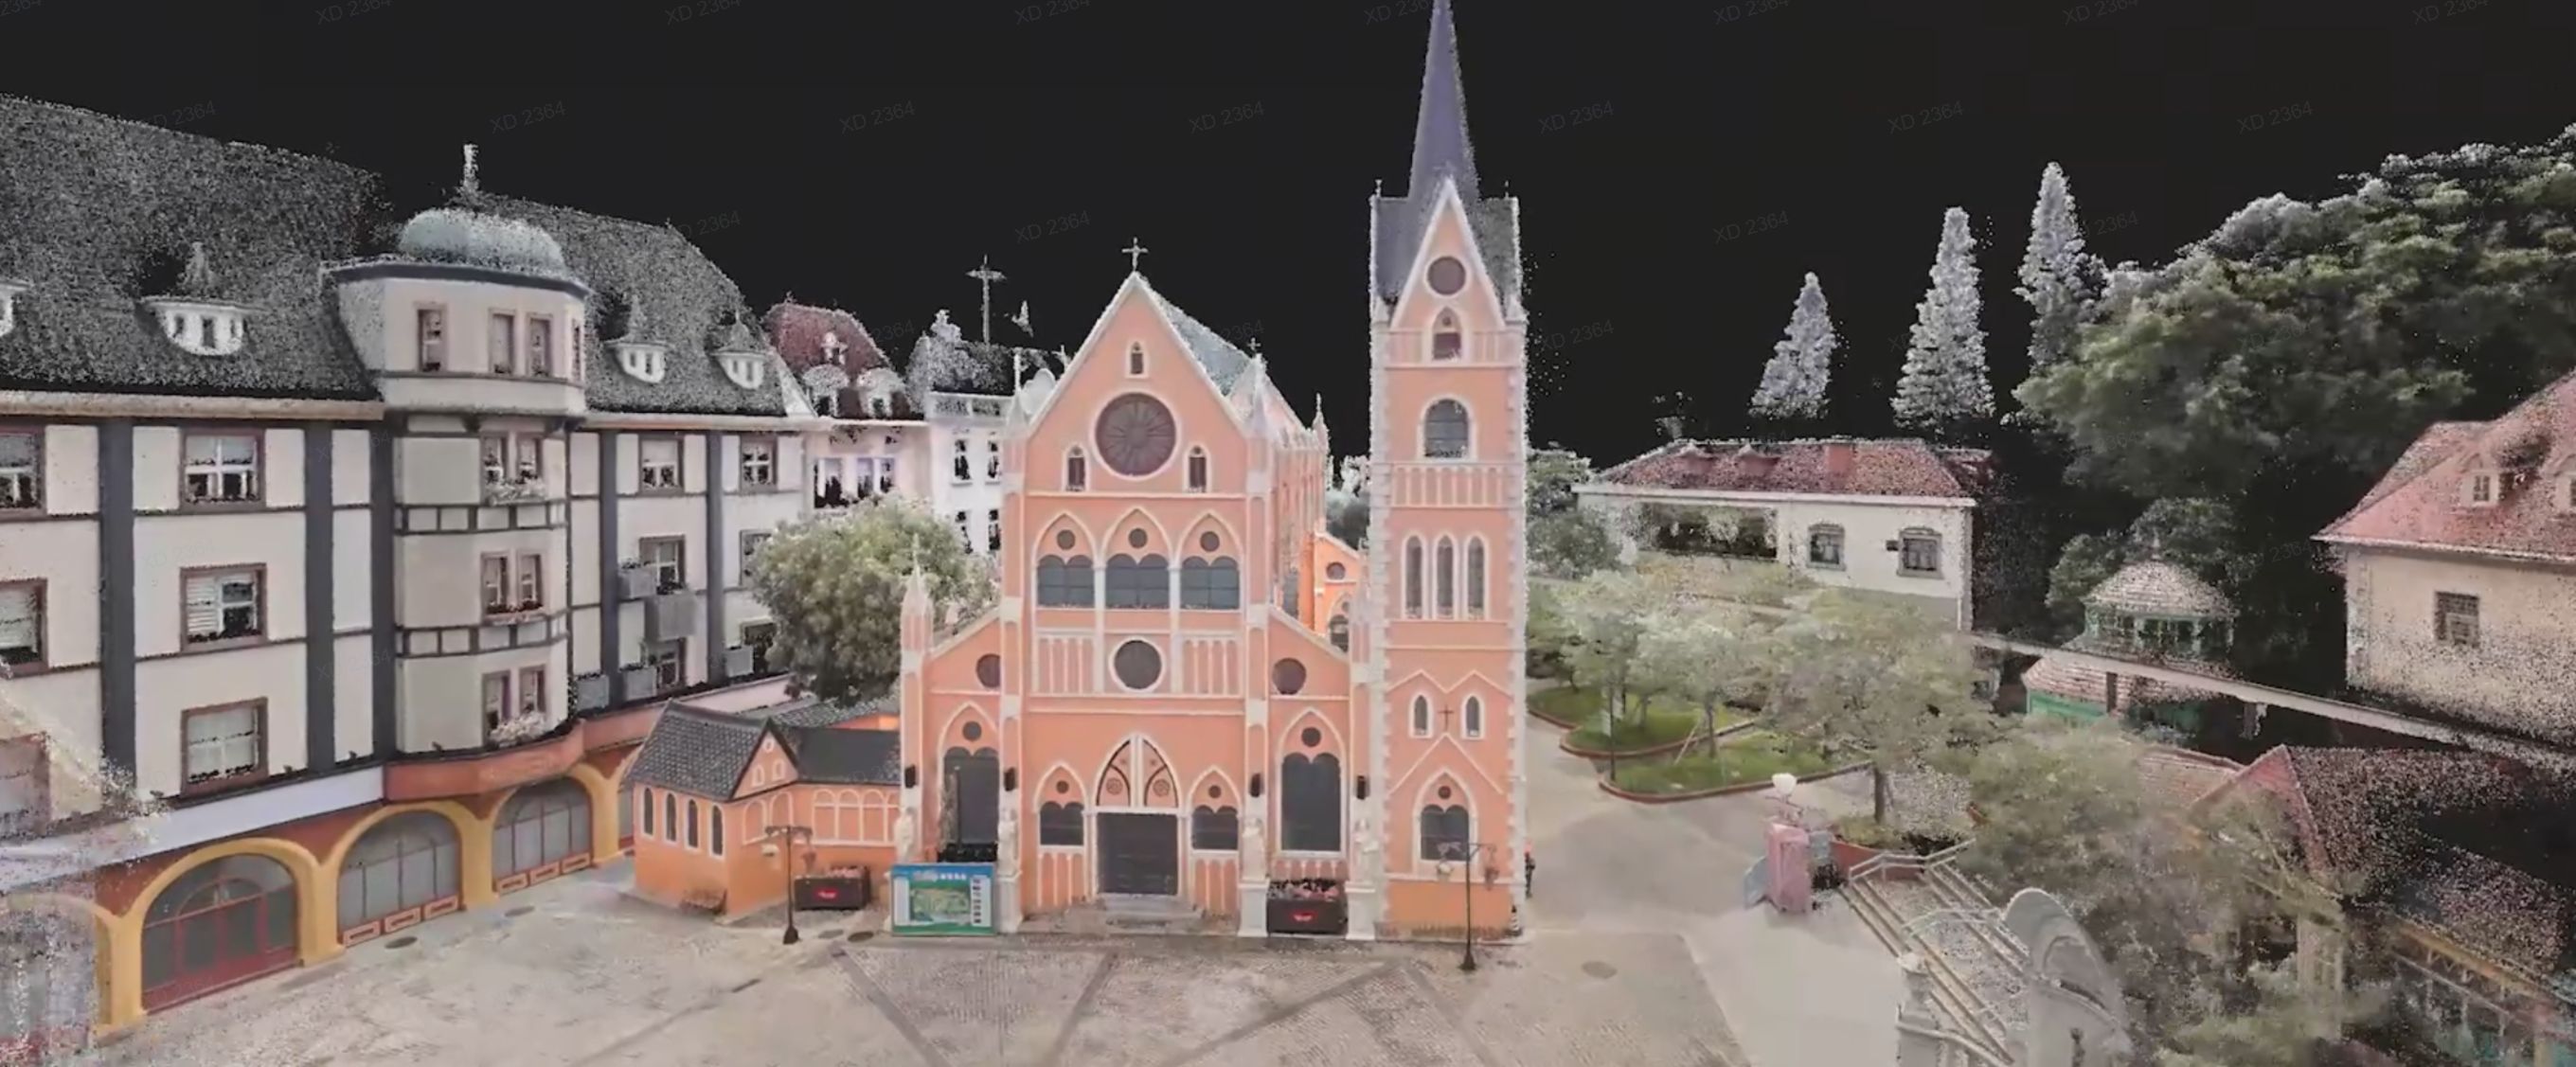
一次扫描,即可基于同一份数据生成高精度真彩点云、精细 Mesh 与高保真3D高斯。精准几何、清晰纹理与沉浸式真实感各展所长,从视觉呈现、专业测量到数字孪生,无需重复采集,让空间数据释放更多应用价值。
高质量影像为 Mesh 提供丰富的纹理信息,材质表面与结构脉络清晰呈现,为专业建模、资产记录与三维应用提供完整的空间基础。
依托全面升级的 LCC 技术,将真实色彩、明暗层次与空间细节融入高真实感 3D 高斯。为数字孪生、影视预演与虚拟制作带来更具沉浸感的空间体验。
准确呈现空间几何,自然还原现场色彩,让专业数据更直观、更易使用。
面对大范围连续采集,以及 GNSS 遮挡、弱纹理等复杂条件,灵光 L3 通过一体化 RTK 与多模态空间感知协同,持续提升建模稳定性,降低错位与分层风险,让空间数据保持连贯、完整,复杂项目也能一次交付。
在建筑密集、卫星信号易受遮挡的城市环境中,灵光 L3 持续优化轨迹与空间定位,让大范围数据保持连贯,点云无错位、不分层,绝对精度达 5 cm。
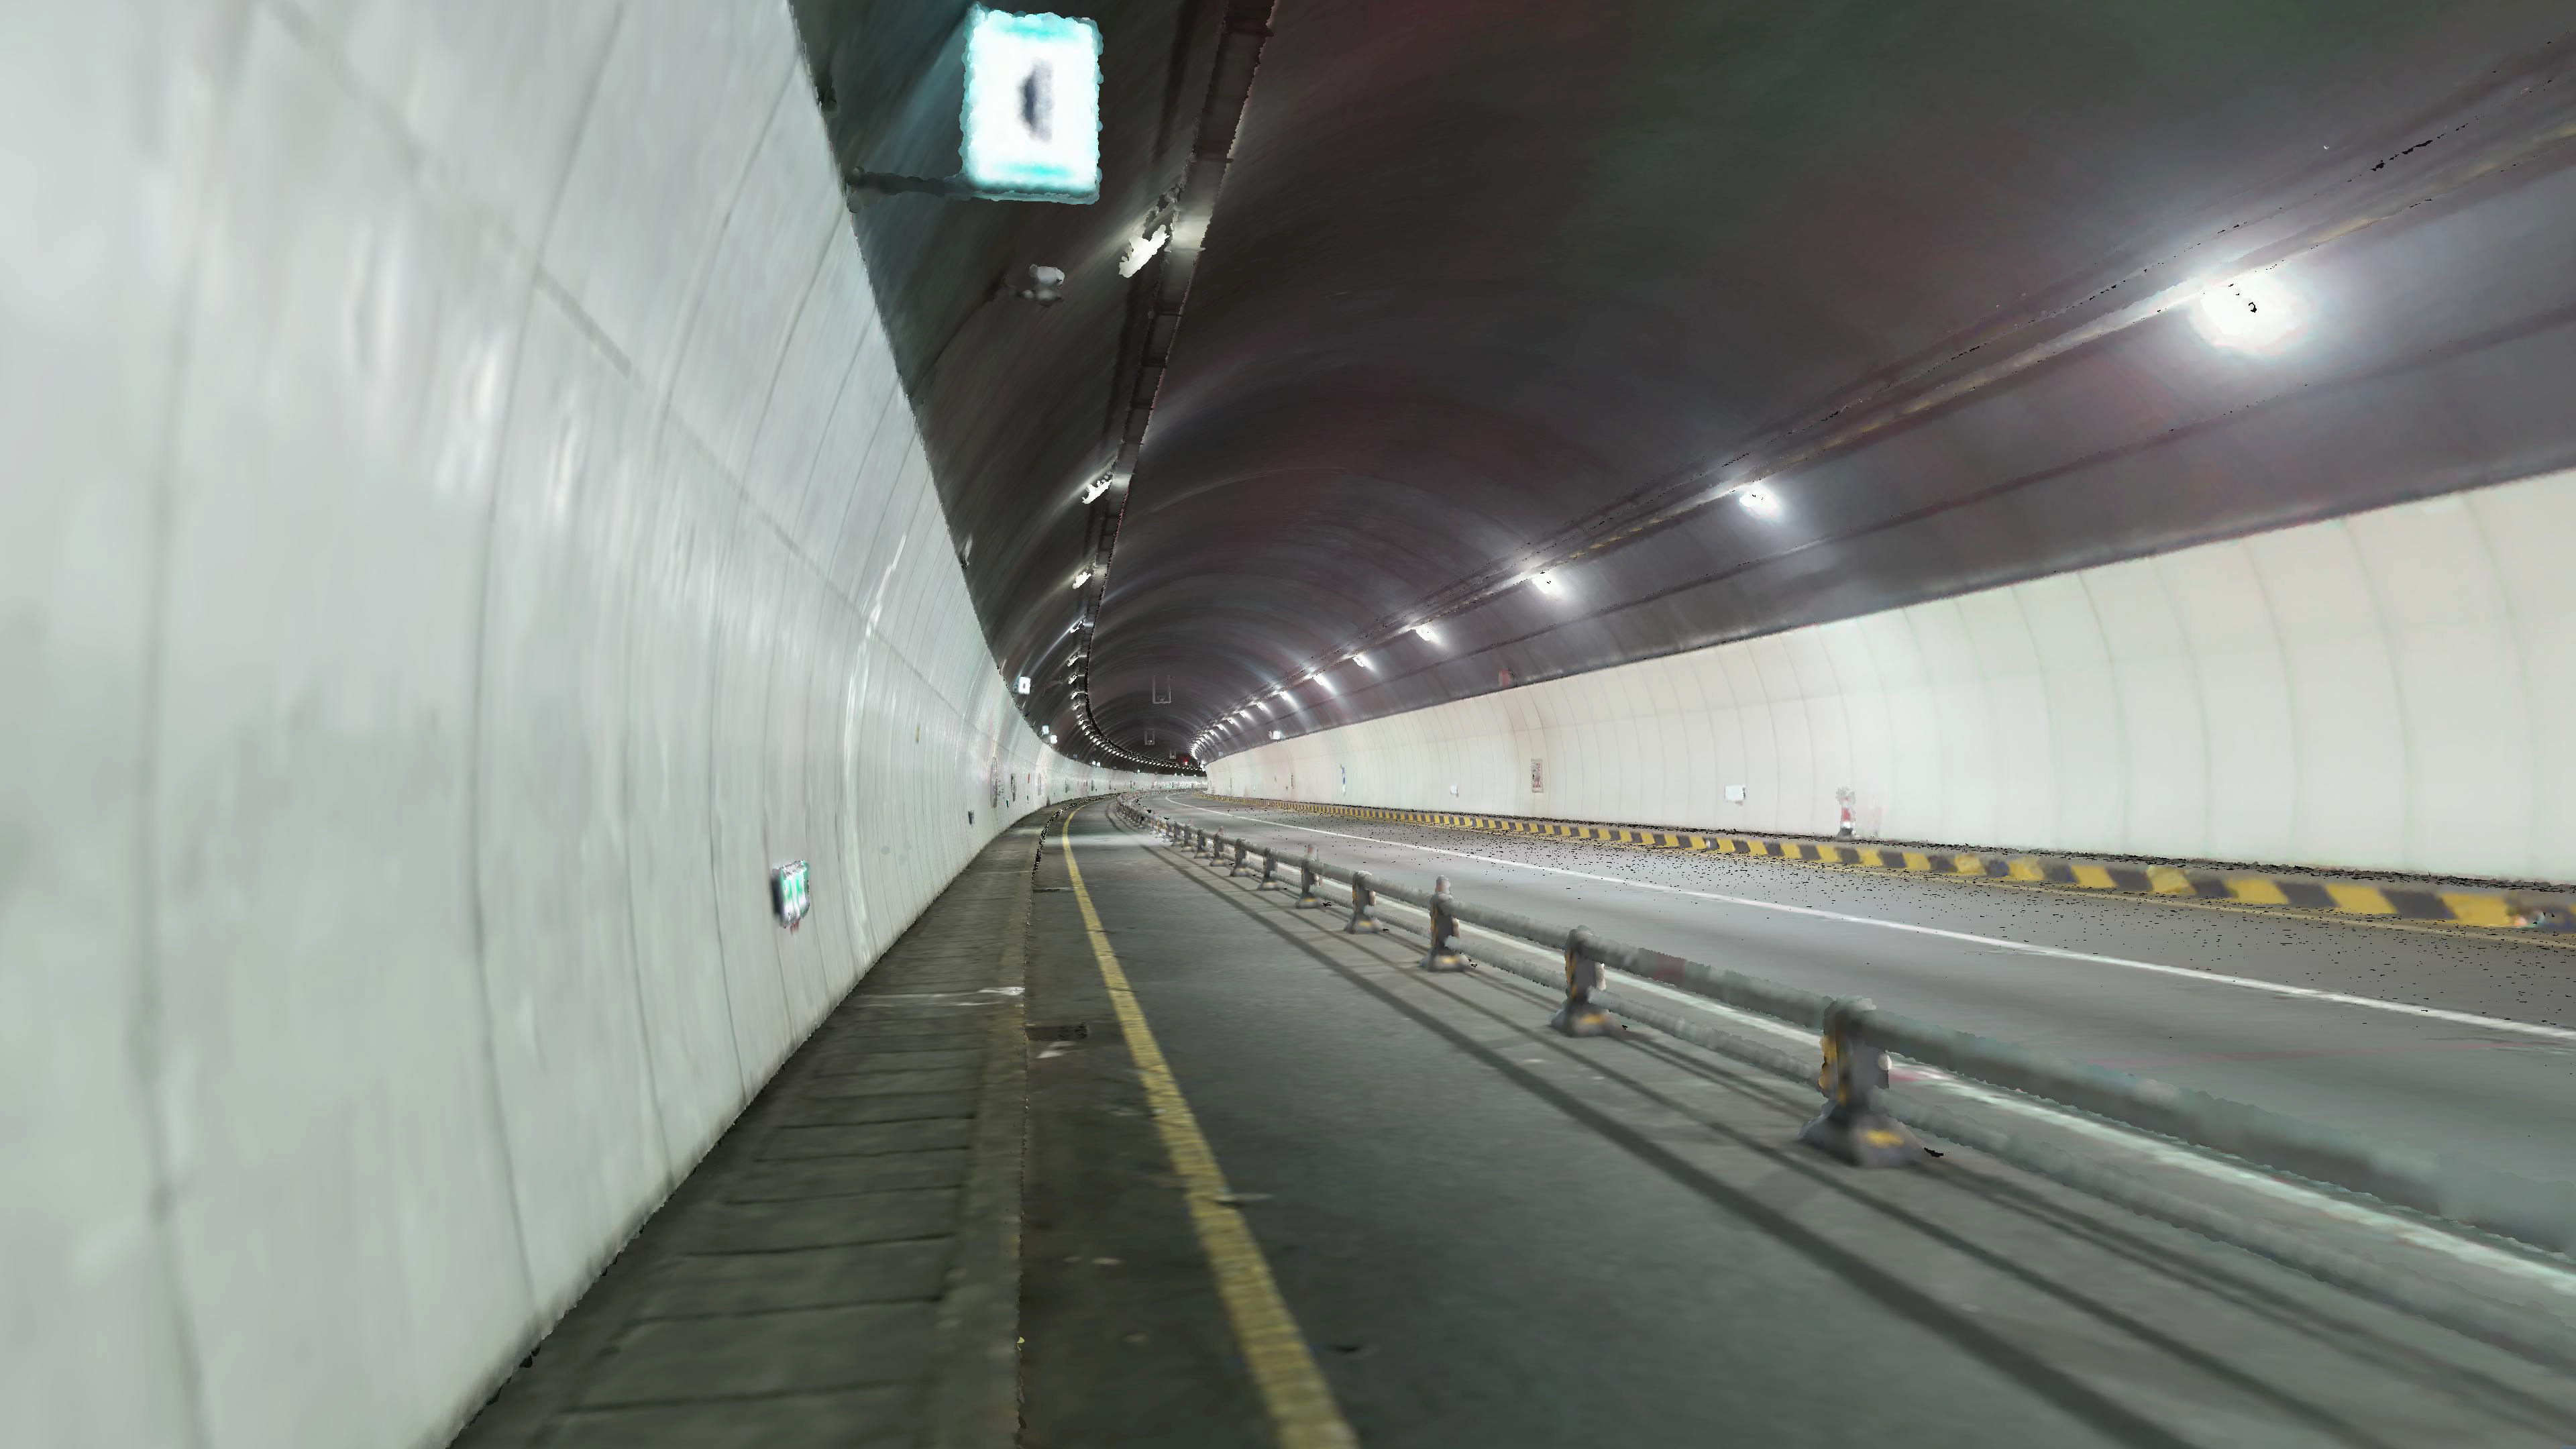
面对视觉纹理不足、几何特征缺失及重复结构等特征退化环境,定位与建图容易产生误差累积。灵光 L3 通过稳定的SLAM算法,保持点云连续、结构稳定,让地下空间与线性场景采集更加从容。
面对水面反射等复杂干扰,灵光 L3 持续优化空间解算质量,让桥体、岸线和周边结构更连贯地呈现,降低临水项目的数据缺失与返工风险。
依托实时解算技术,灵光 L3 在采集过程中实时生成高质量真彩点云。实时视觉辅助定位、动态物体过滤,让空间结构更连贯、数据更纯净。扫描完立即导出,即可用于现场测量、项目研判与协同作业。
实时视觉辅助定位与水平度优化持续校正采集轨迹与空间姿态,让大场景点云保持水平一致、结构连贯,有效减少漂移与分层。降低后期调平、拼接与返工成本。
AI 实时识别并过滤人影、车影及环境噪点,减少移动对象产生的拖影、重影与冗余数据,让真实空间结构清晰呈现。点云直出更纯净,减少人工清理成本,更快进入测量、建模与成果交付。
从现场采集到数据处理,灵光 L3 让作业的每一步更加顺畅。屏上辅助采集与人体工学背负系统提升外业体验;灵活的多段数据融合,以及智能隐私处理,适配不同项目的处理、安全与交付需求。
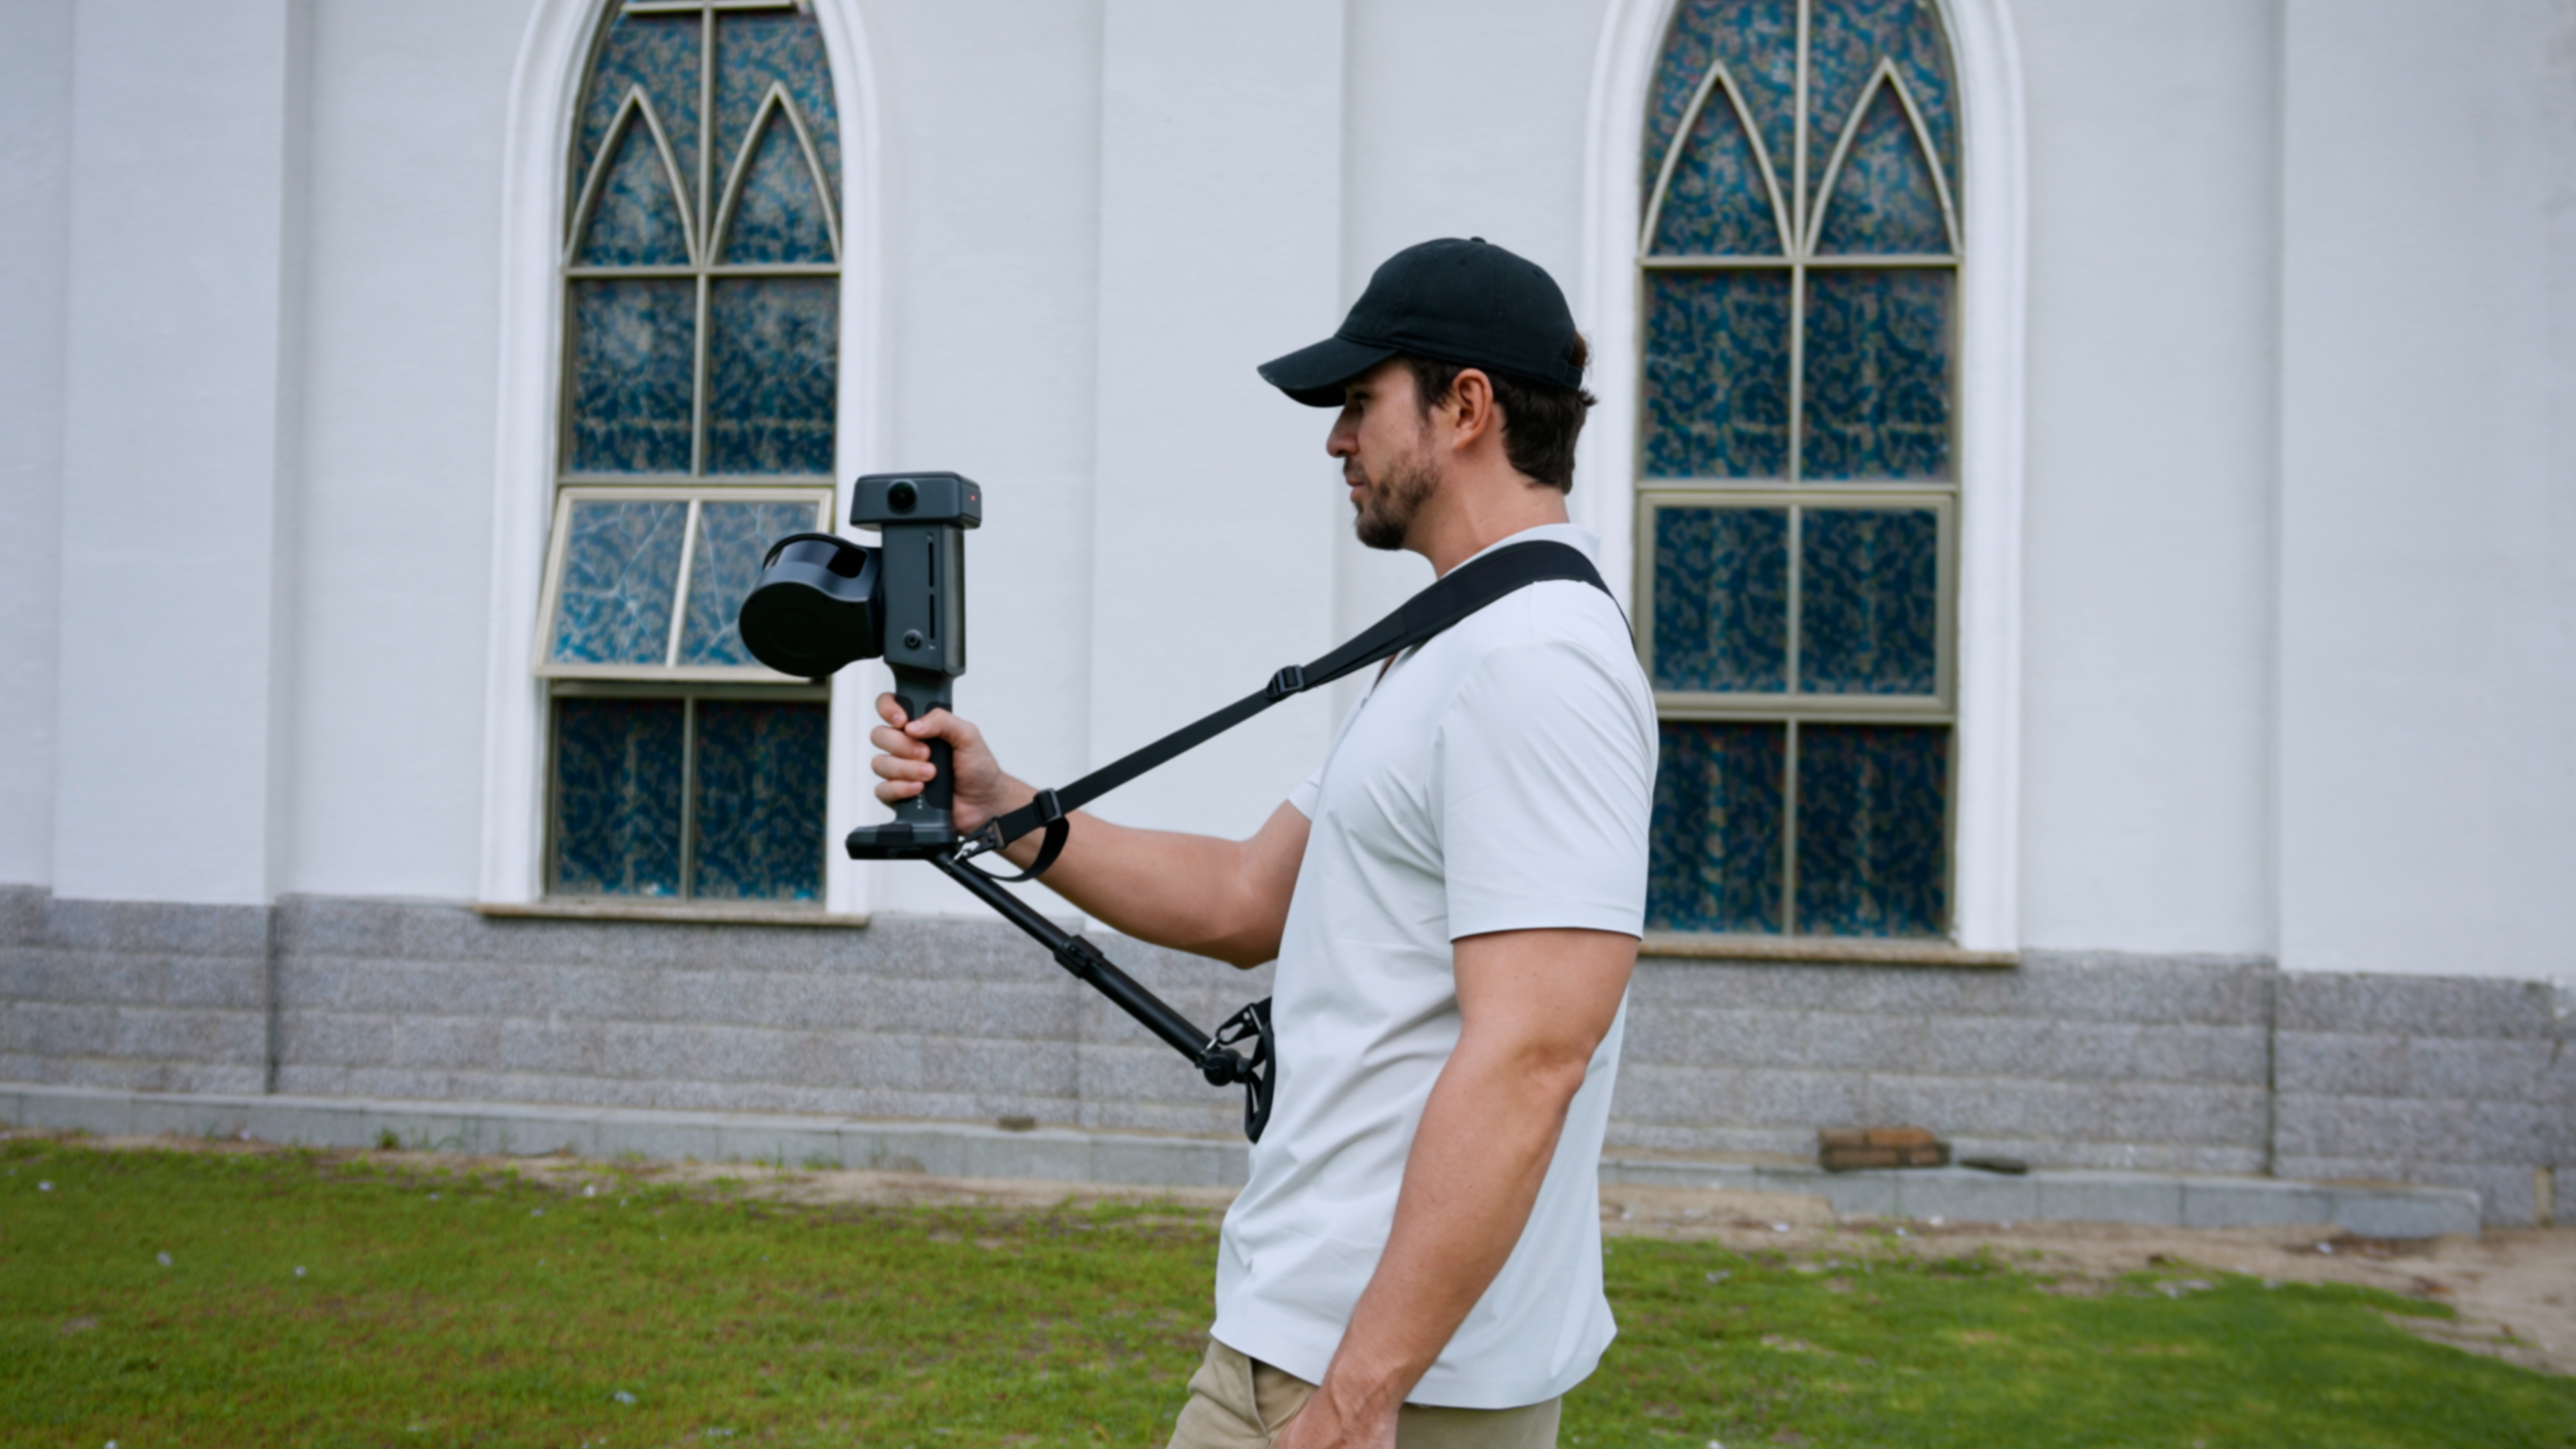
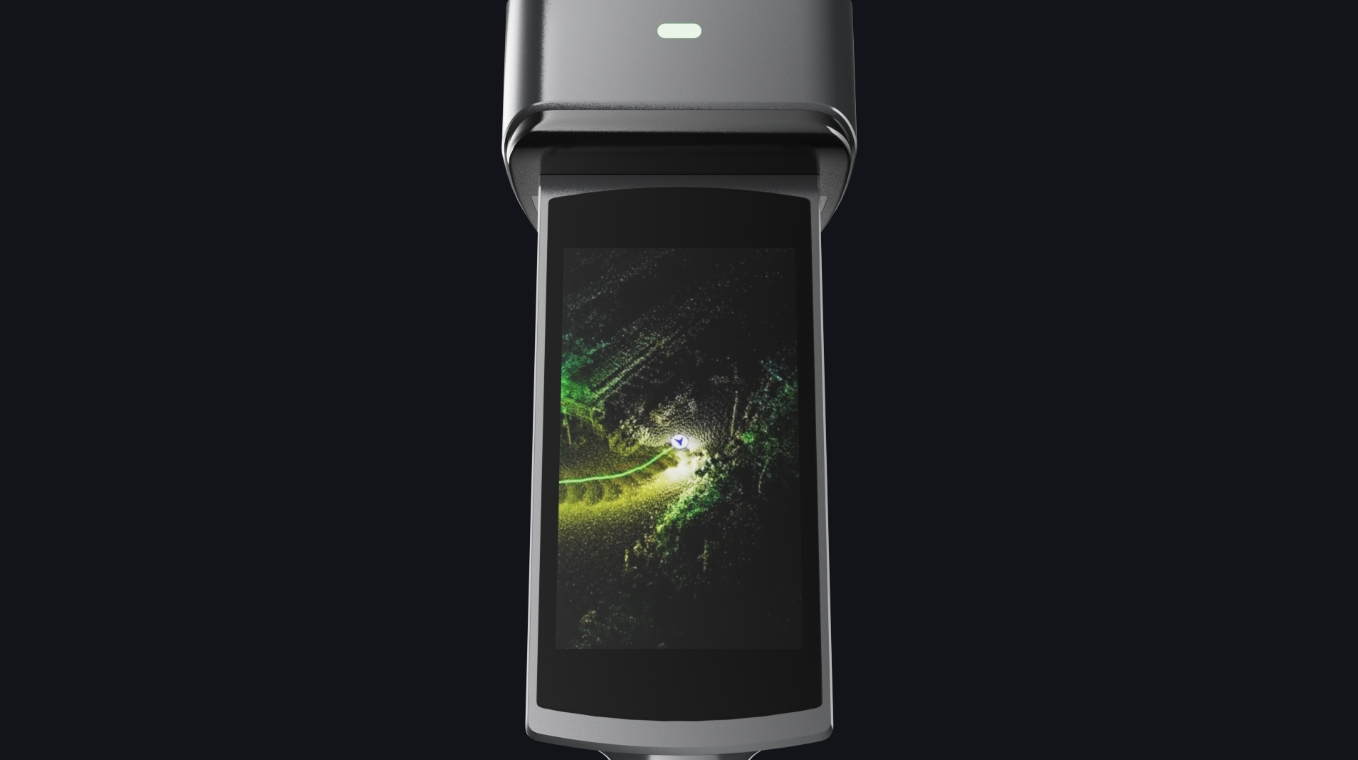
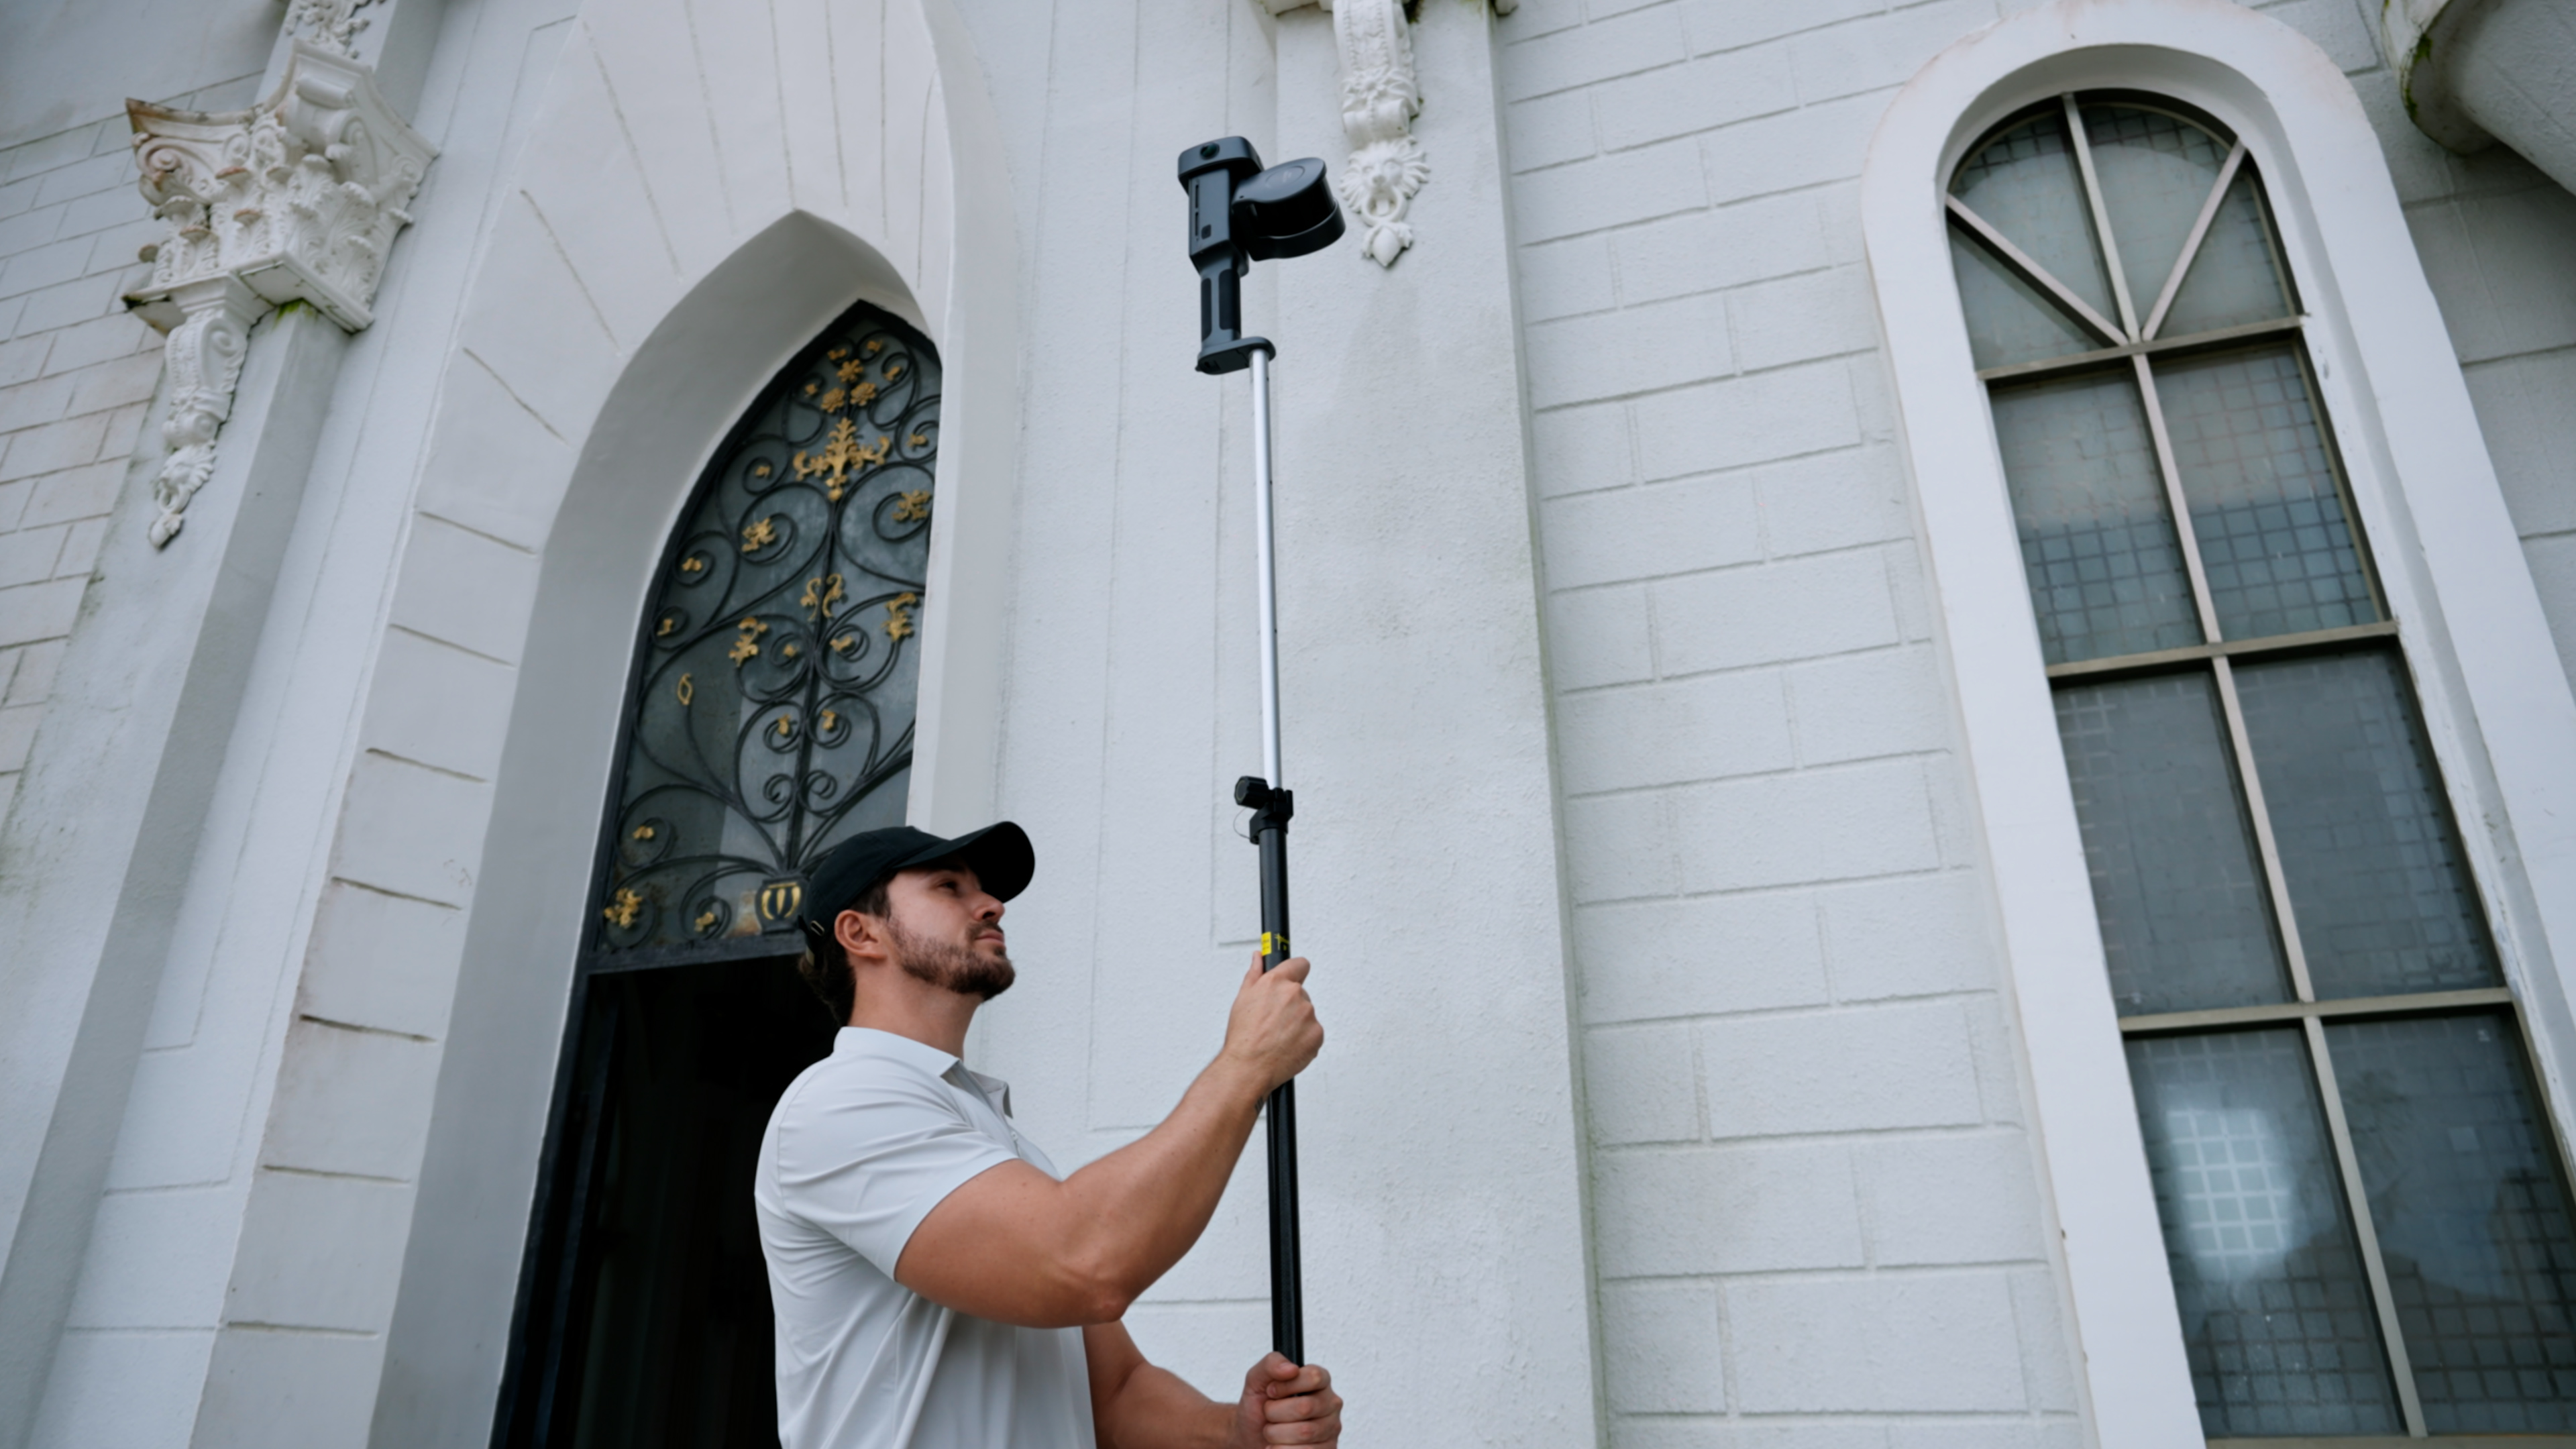
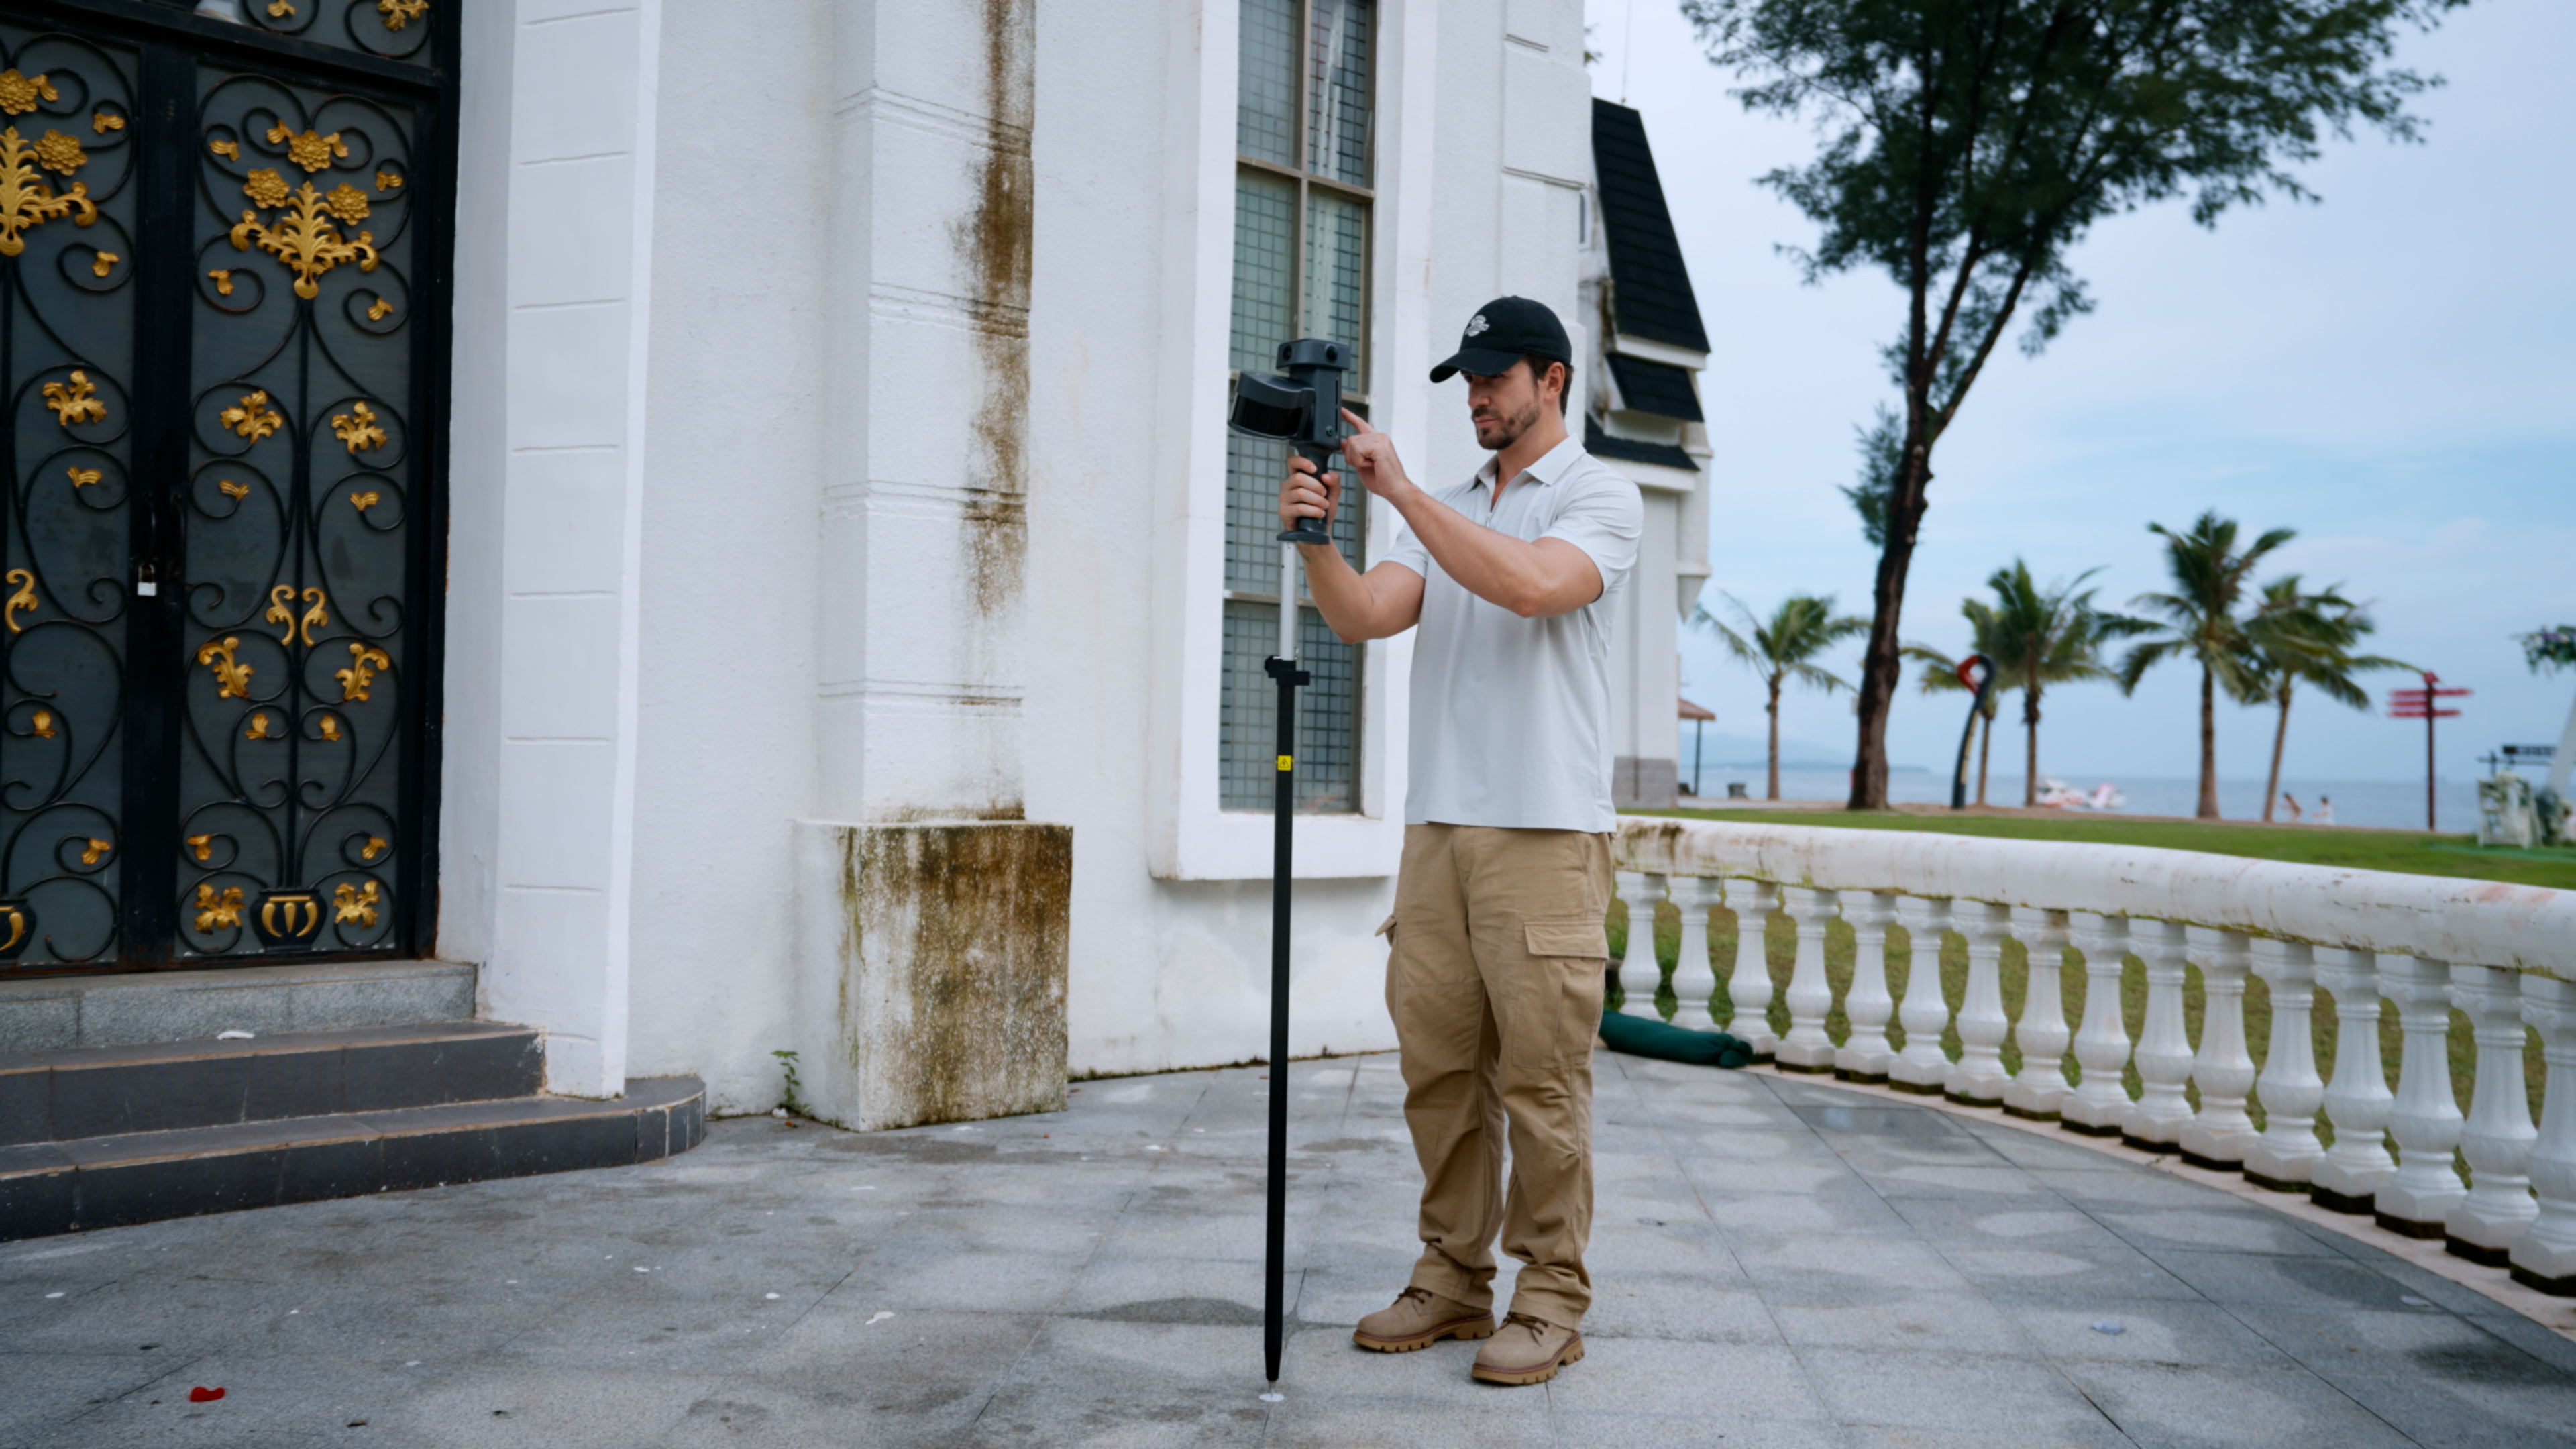
数据处理环节,LixelStudio 为不同项目提供更加灵活的处理方式:多段采集数据可结合控制点约束,也可在无打点条件下完成选区匹配与融合;人脸与车牌等敏感信息智能处理,让数据从整合、重建到分享交付都更符合实际项目需求。
可在未提前布设控制点的情况下,在 LixelStudio 选区匹配。数据灵活融合,减少复杂拼接带来的处理负担。
自动识别并模糊成果中的人脸与车牌信息,成果可更安心地用于团队协作与对外交付。
通过丰富的插件与 SDK,三维成果可流畅接入专业工作流,为建筑测绘、影视制作与数字孪生提供可靠的数据基础,让空间采集成果更快转化为行业生产力。
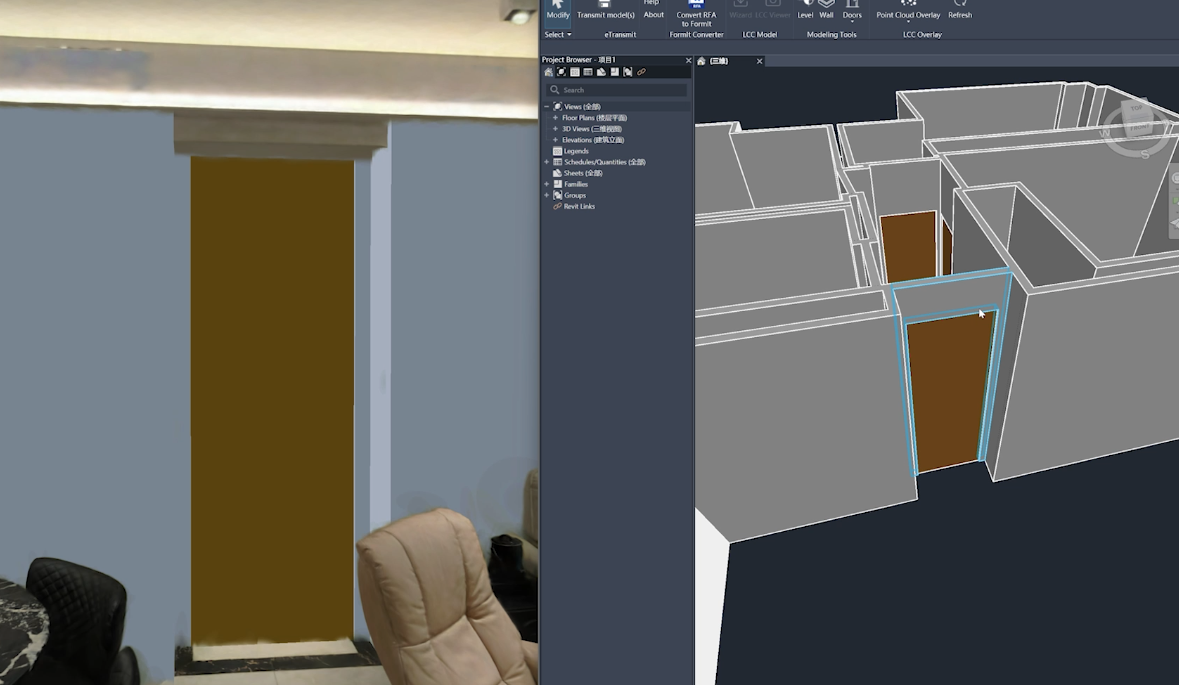
连接 BIM 工作流,为 Scan-to-BIM、既有建筑改造及竣工记录提供可靠的数据基础。
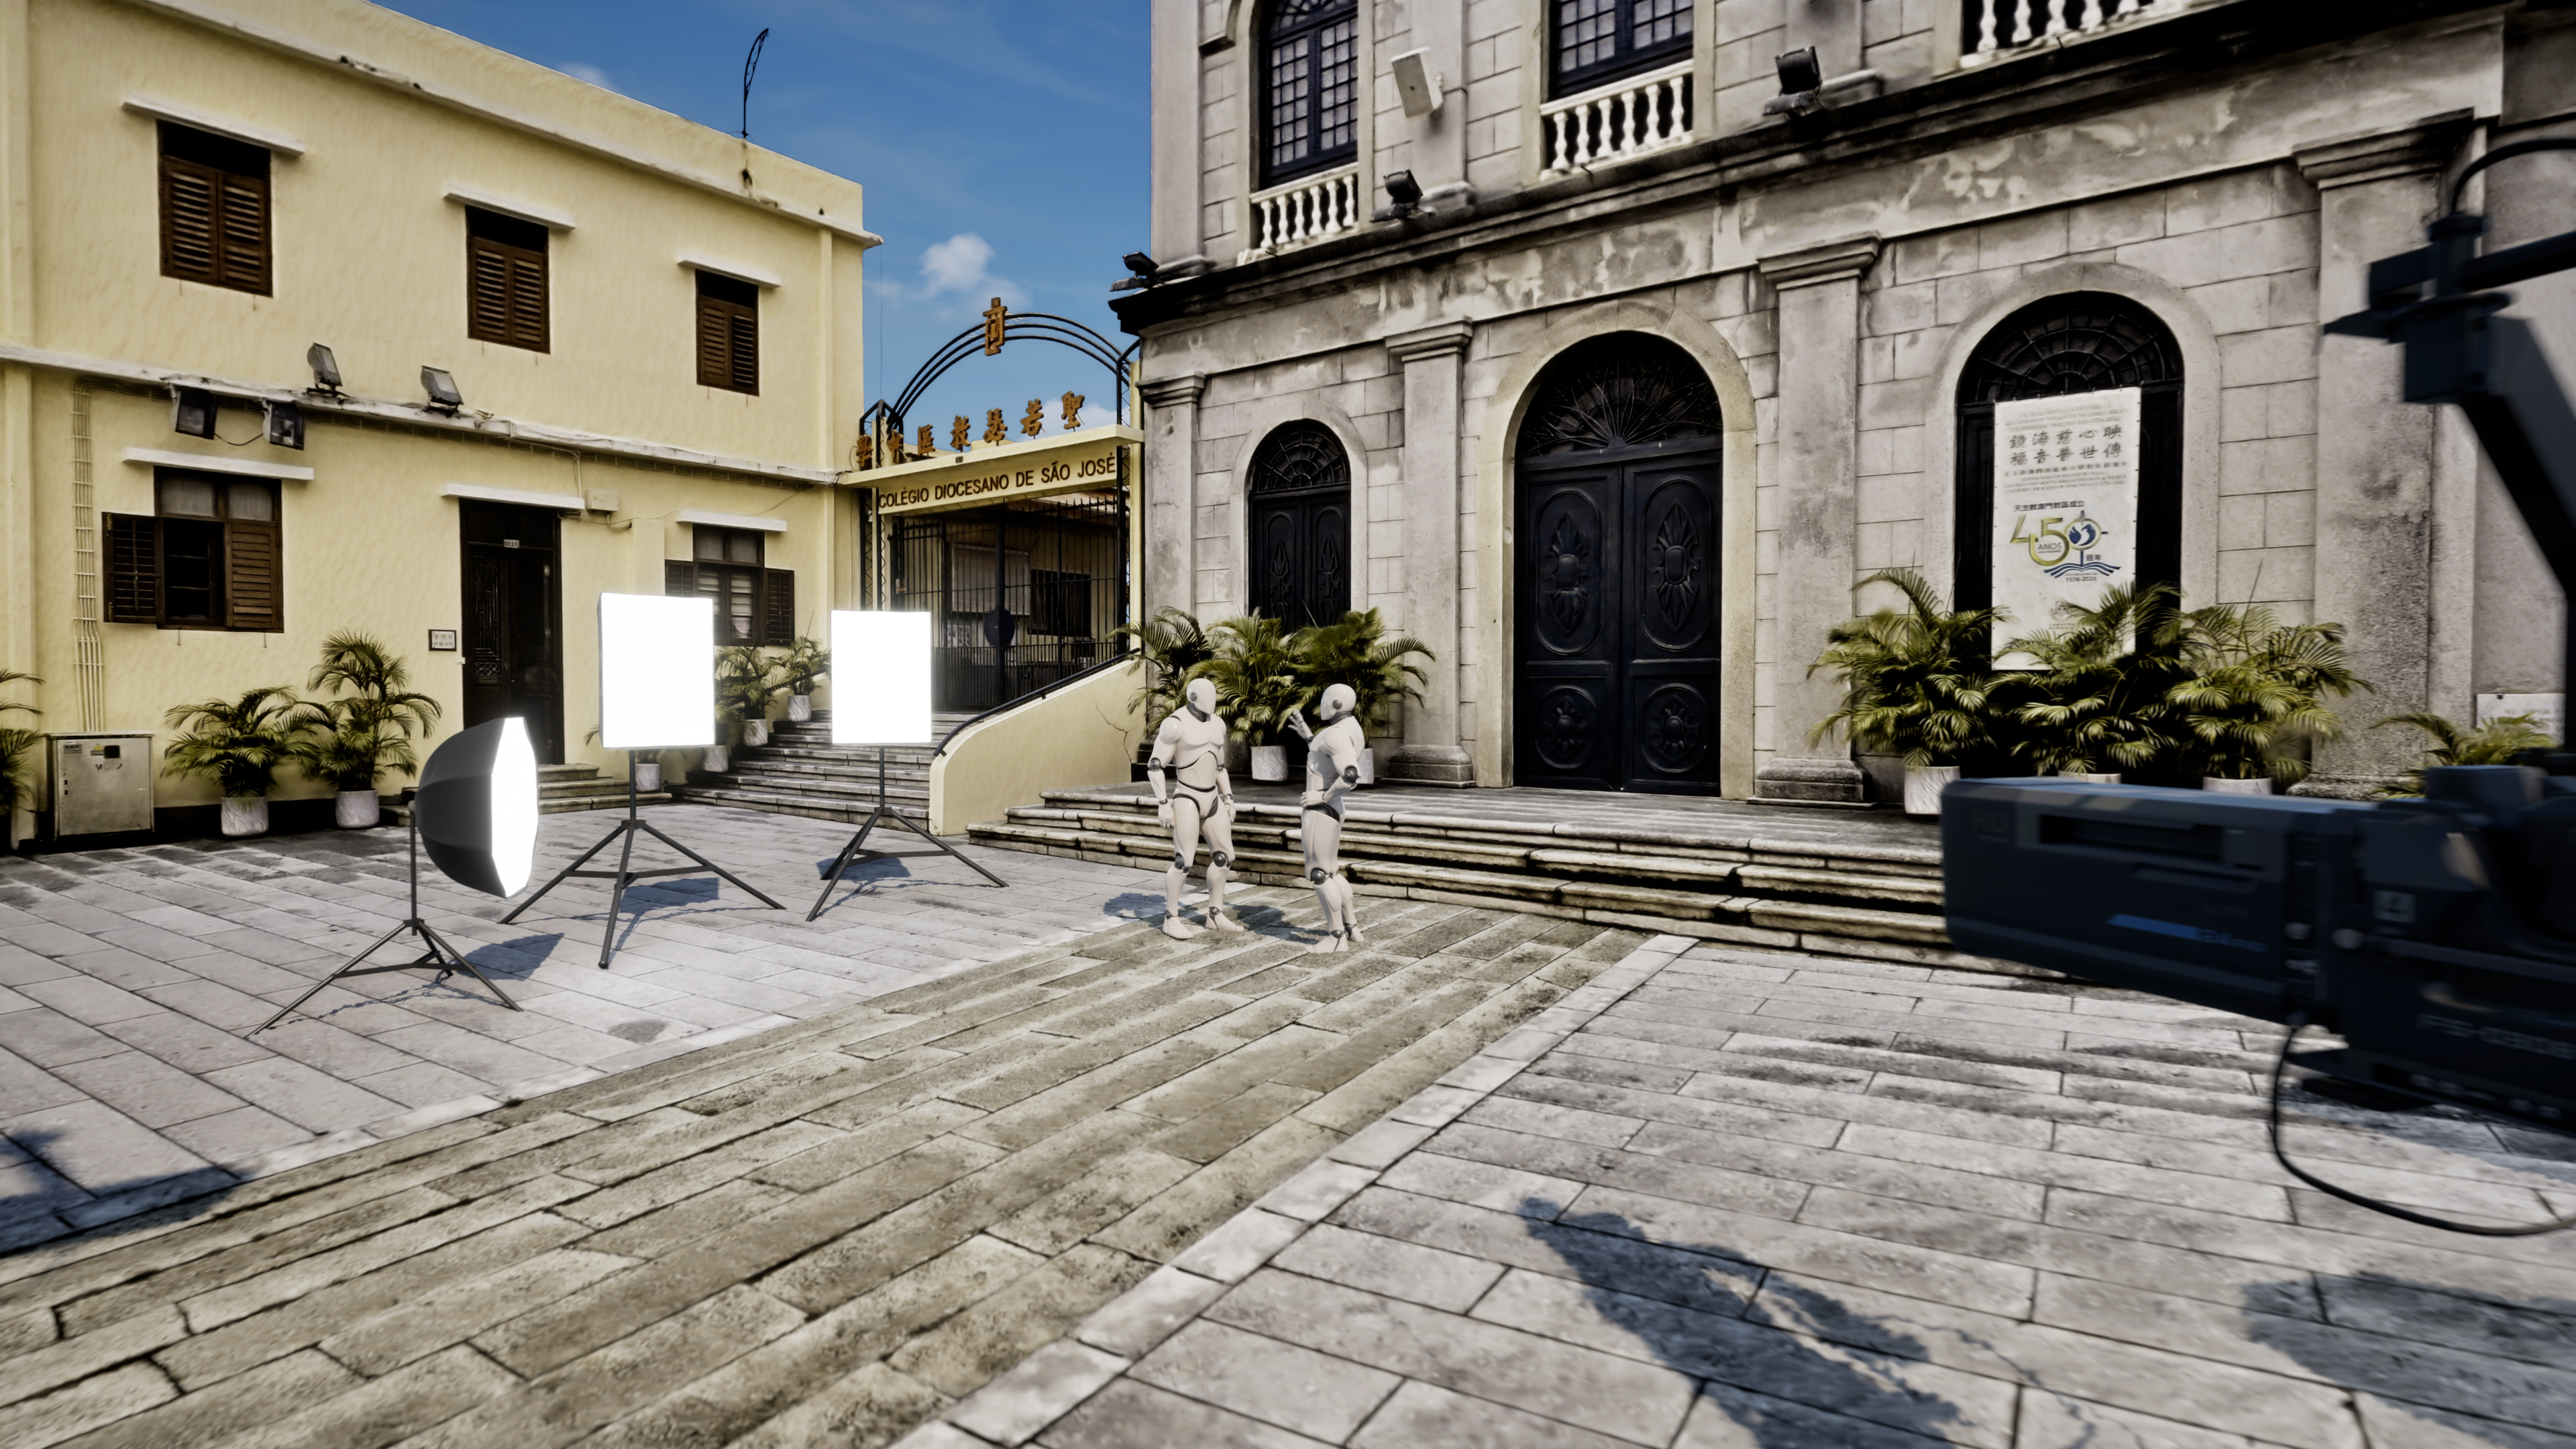
3D高斯数据可通过 LCC Plugin for UE 连接 Unreal Engine 工作流,把真实场景带入数字创作空间。
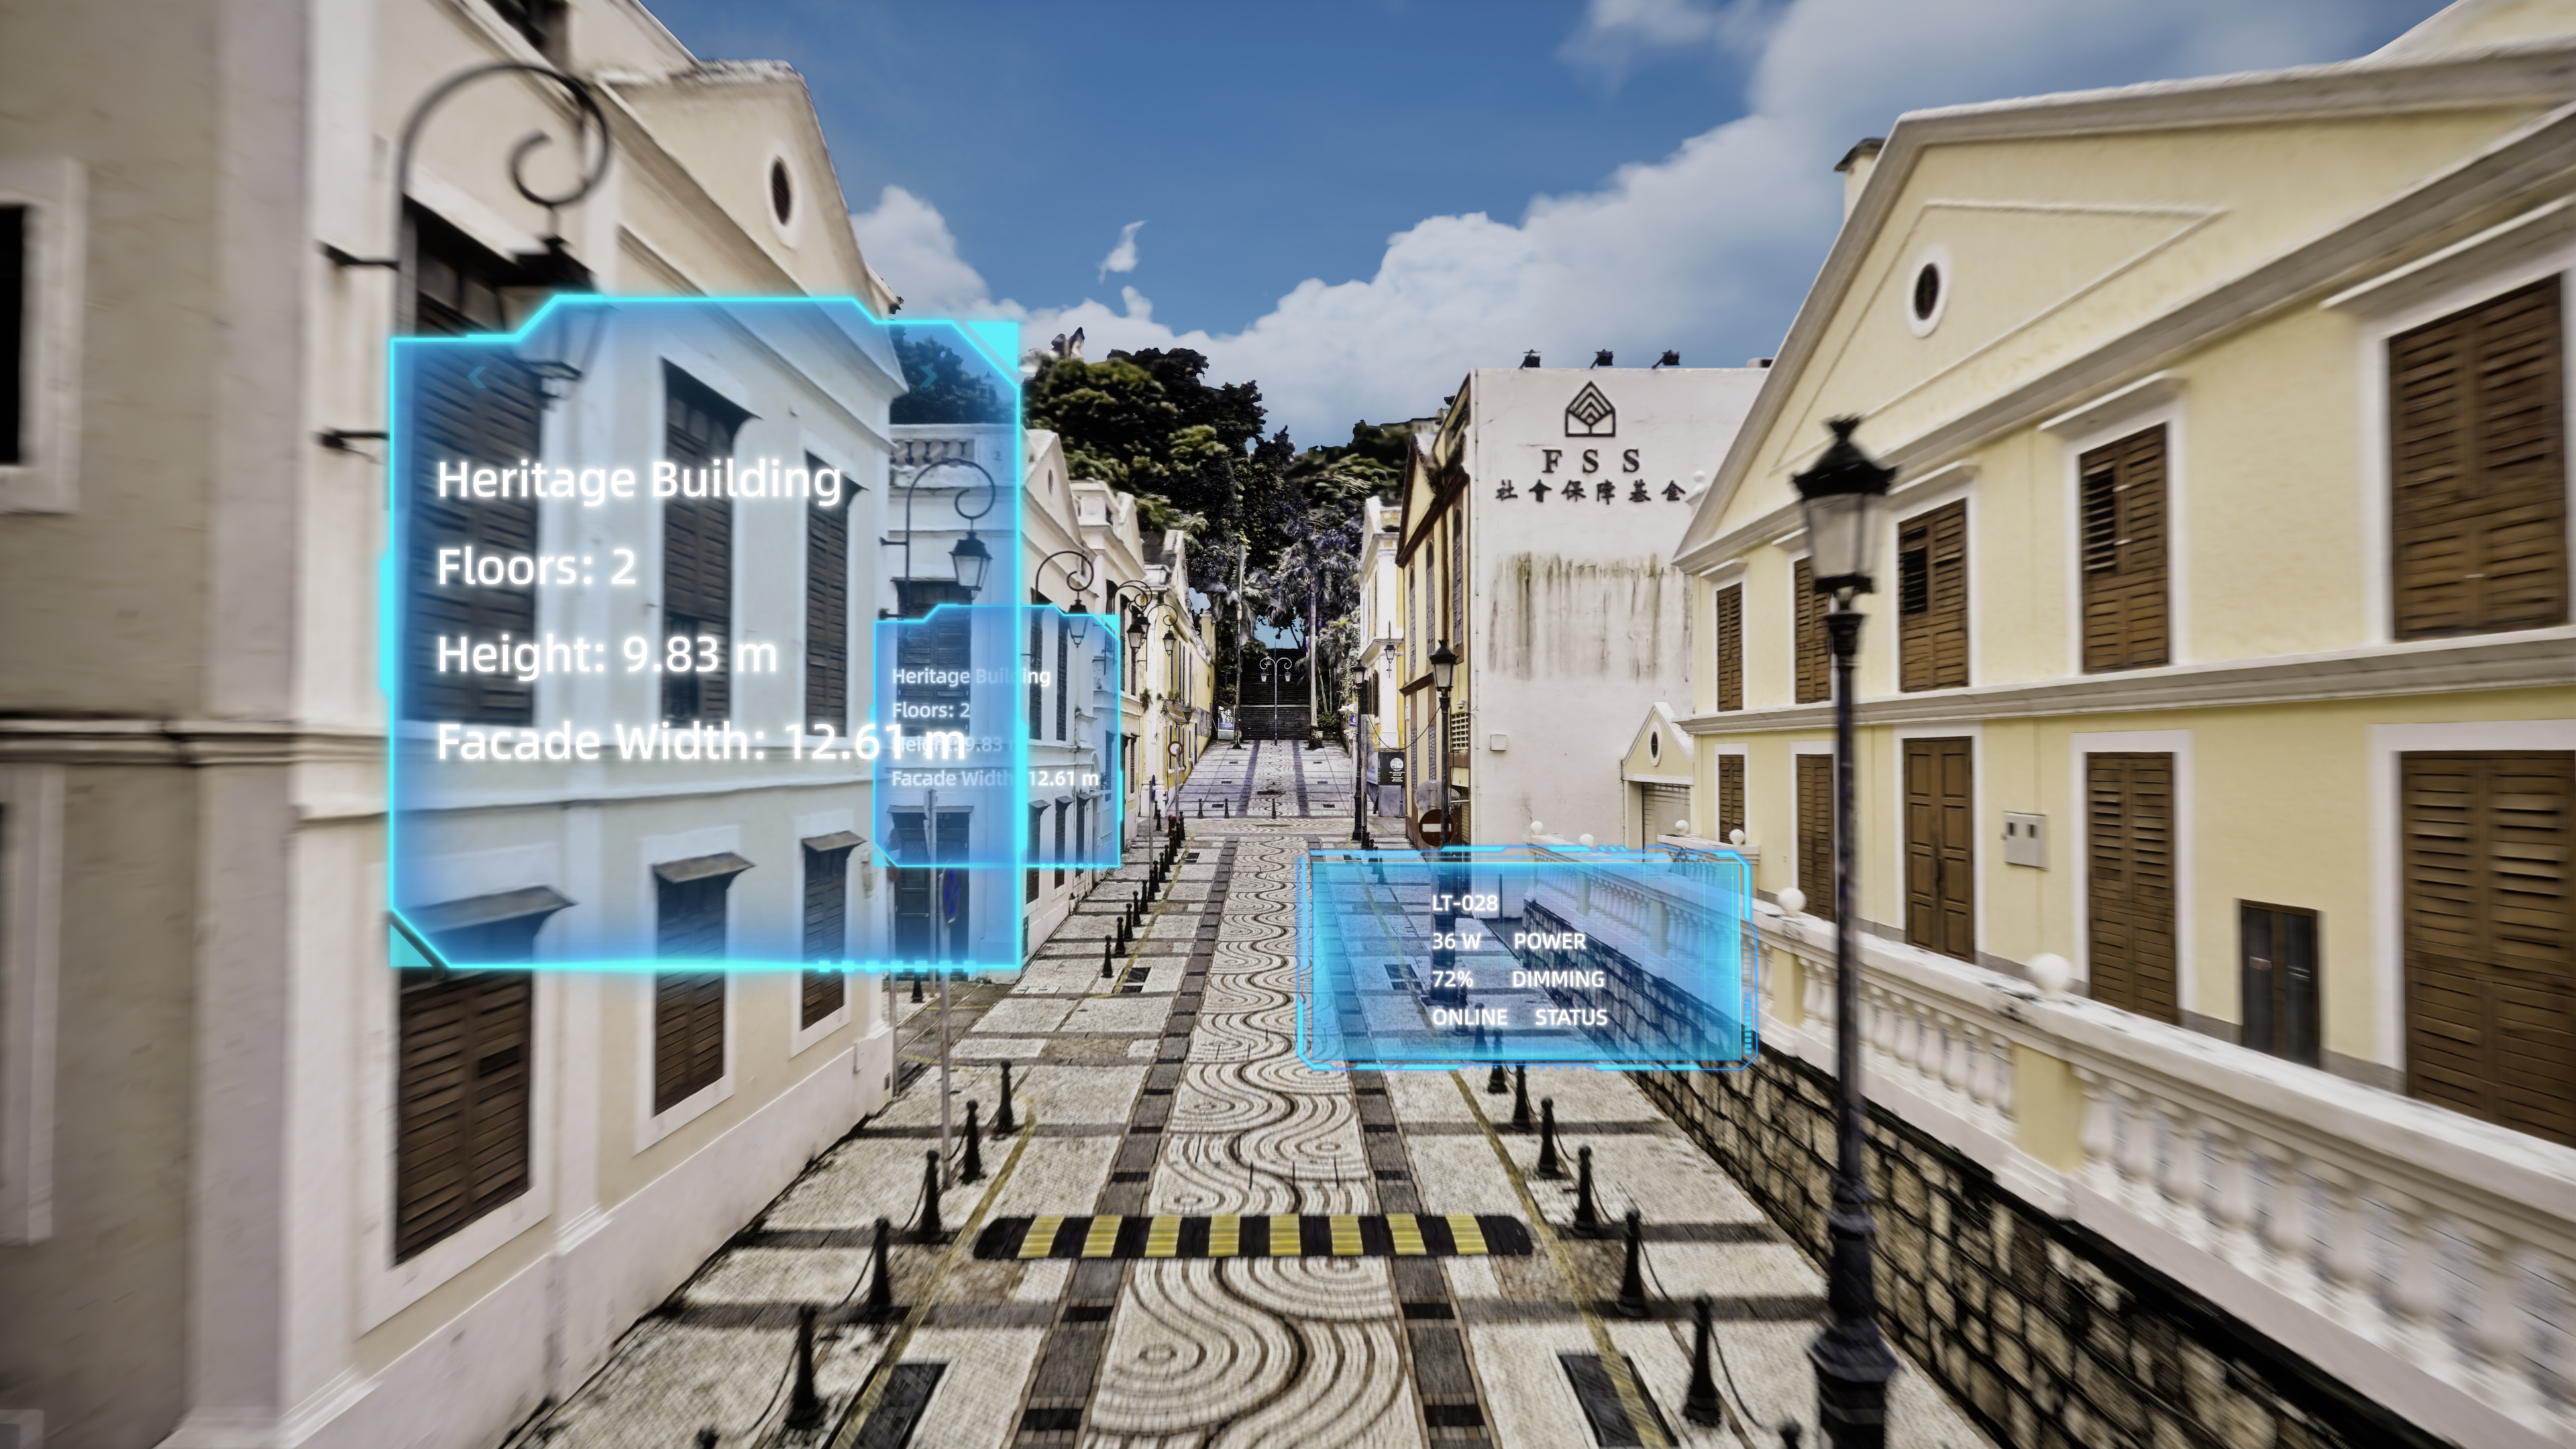
为园区、工厂及大型设施建立真实直观的数字底座。让空间数据服务于设施和设备盘点、远程协作、设施管理与数字孪生应用。
灵光 L3 适用于兼顾移动采集效率与高精度三维成果的专业项目,包括建筑测绘、Scan-to-BIM、改扩建测量、竣工测量、室内外一体化测量、隧道与管廊、工业设施建档及设施和设备盘点,以及园区与城市街区测绘等。
一次采集即可生成高精度真彩点云、Mesh 与高保真 3D 高斯成果,也可满足数字孪生、影视虚拟制作等对视觉真实度要求较高的应用。
灵光 L3 可实现经验证的 5 mm 后处理相对精度。该指标在约 500 m² 的专用室内测试环境中,基于无 GCP 采集的后处理点云数据,通过点云测量距离与全站仪建立的参考距离对比得到,并按 P68(约 1σ)统计。
实际精度会受到场地几何特征、扫描路径及环境条件等因素影响。完整测试方法与数据详见《精度验证白皮书》。
如果项目更关注高精度、大范围采集和复杂环境稳定性,优先选择灵光 L3。它具备 5 mm 相对精度¹、2 cm 绝对精度⁴,并在真彩视觉、水平度、实时点云质量以及复杂场景下的稳定性方面进一步提升,适合测绘、建筑、工业设施等专业项目。
如果项目更看重便携性和灵活易用,灵光 K2 更合适。它机身轻便、上手简单,适合需要频繁移动、快速采集的项目,同时一次采集可输出点云、Mesh 和 3DGS,覆盖中小型测绘工程、房产、影视及文化遗产等多种应用。
灵光 L3 针对大范围连续采集及复杂环境进行了多项优化。激光雷达 SLAM 结合多传感器融合与水平度优化,减少长距离扫描中的累积漂移,降低点云错位和分层风险。
1/1.3 英寸大底与 HDR 可改善暗光和大光比环境下的影像表现;针对隧道、管廊等弱特征环境,LixelStudio 还提供弱特征稳定建图能力,进一步提升重建的稳定性与完整性。
一次采集即可生成高精度真彩三维点云、精细纹理 Mesh 和高保真 3D 高斯场景,无需针对不同成果重复采集。
同一份数据可进一步用于测量、CAD 与 BIM、数字孪生、空间可视化和影视虚拟制作等专业工作流,实现从精准测量到真实呈现的多元应用。
灵光 L3 支持实时直出可用点云,扫描结束后即可导出并用于测量。水平度优化、动态物体去除和噪点过滤等算法,可提升直出点云的连续性、水平一致性与整洁度。
实时直出点云可实现 1 cm 相对精度,以及平面和高程 2.5 cm 绝对精度(RMSE);如项目要求 5 mm 相对精度,则使用后处理点云成果。
灵光 L3 的数据成果可用于测量、CAD、BIM、数字孪生及影视虚拟制作等专业工作流。点云可支持测量、图纸提取、CAD 制图及 Scan-to-BIM;LCC 3D 高斯成果可进一步应用于 Unreal Engine、NVIDIA Isaac Sim 等平台。
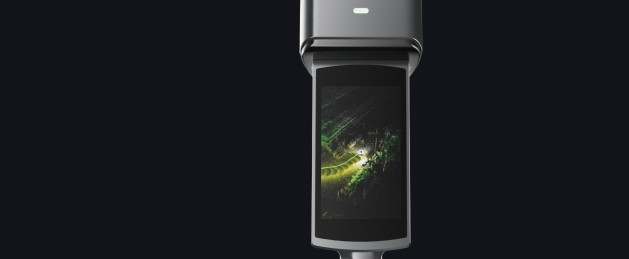
不需要。灵光 L3 配备 4.3 英寸高亮屏幕,无需连接手机即可独立完成扫描操作,并实时查看点云、扫描轨迹与覆盖范围,及时发现漏扫区域,减少返场补采。