.PNG?x-oss-process=image/resize,w_800/quality,Q_50)
技术解读
机器人需要的不是一个模型,而是一套系统
实现具身智能的规模化需要 KyOS。一种能够跨越不同时间尺度协调感知、任务规划与反射控制的闭环架构。
拒绝虚标!灵光L3手持扫描仪通过1524条靶标距实测,P68分位达标真5mm精度。
我们刚刚发布旗舰级高精度扫描仪灵光 L3,标称精度 5 mm@1σ(典型值)。之所以有信心谈毫米级精度,是因为背后有一套严谨、可复现的测试与验证方式。
灵光 L3 点云精度验证需要回答三个问题:测了什么,如何统计,结果适用于哪些条件。本次测试先明确样本范围、参考基准与统计口径,再呈现 4.2 mm 的测试结果,便于测绘、点云处理和三维重建从业者判断其作用域。
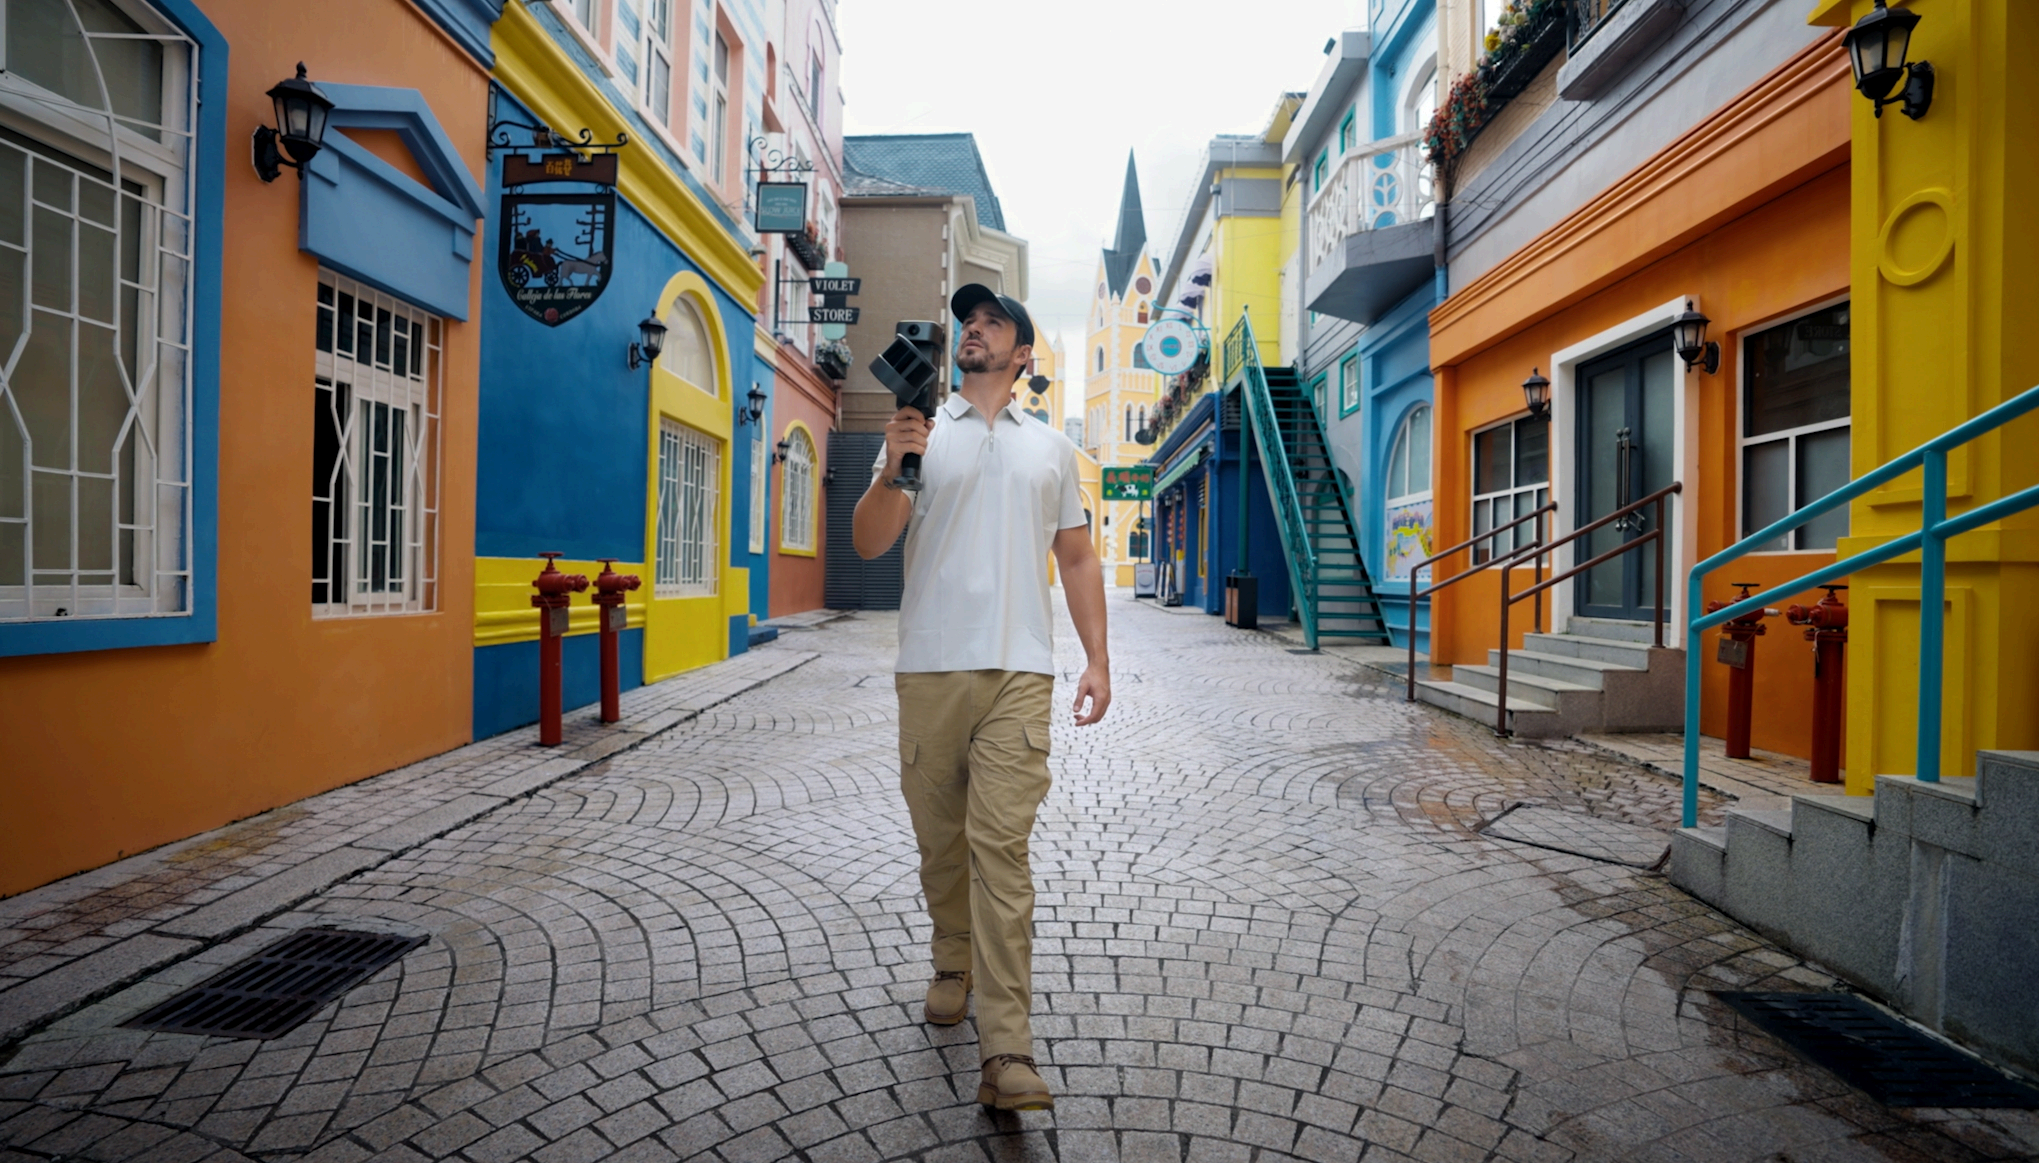
灵光 L3
本次测试使用 7 台灵光 L3,覆盖 16 线和 32 线两种规格,在约 507 平方米复合室内场景中完成 20 组独立扫描。场景内布设 13 个靶标,用于在扫描成果与参考基准之间建立距离比较关系。上述范围构成本次结果的样本基础,结果解释须限定在对应测试条件内。
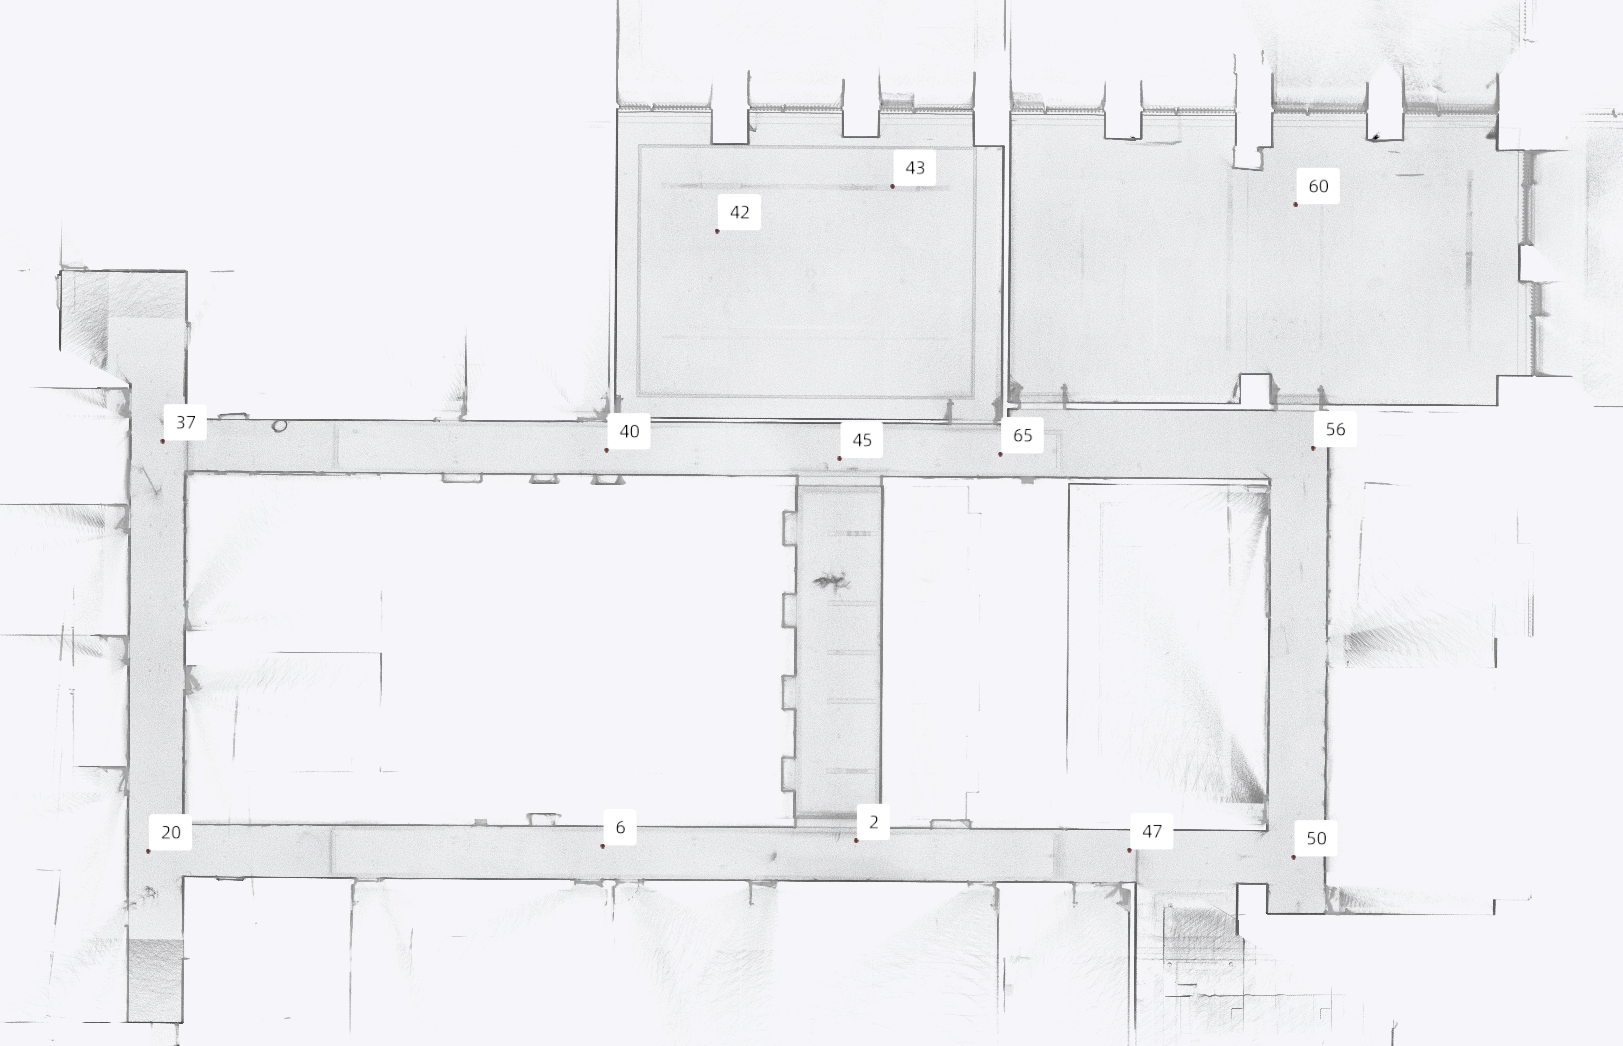
测试场地点云俯视图及靶标分布
测试以徕卡 TS60 建立参考基准,平差后精度为 1.5 mm。该数值仅描述参考基准的平差后精度,不是灵光 L3 的实测结果。灵光 L3 扫描数据采用无 GCP 后处理,并以相对精度验证法评估结果。
点云原始提点信息
靶标提取结果
汇总 20 组扫描后共 1524 个点对,距离范围 5.40~44.22 m,中位数 20.23 m。超过 50% 的点对距离在 20 m 以上,充分涵盖了手持扫描仪的典型作业距离范围。
将所有设备、所有扫描所得的全部点对偏差合并为单一数据集,再在该数据集上直接取分位数,即:20 组扫描共 1524 条点对距离比较记录偏差 → 合并排序 → 取第 68% 位置的值。
这一口径与行业同类精度报告一致,其含义直观。
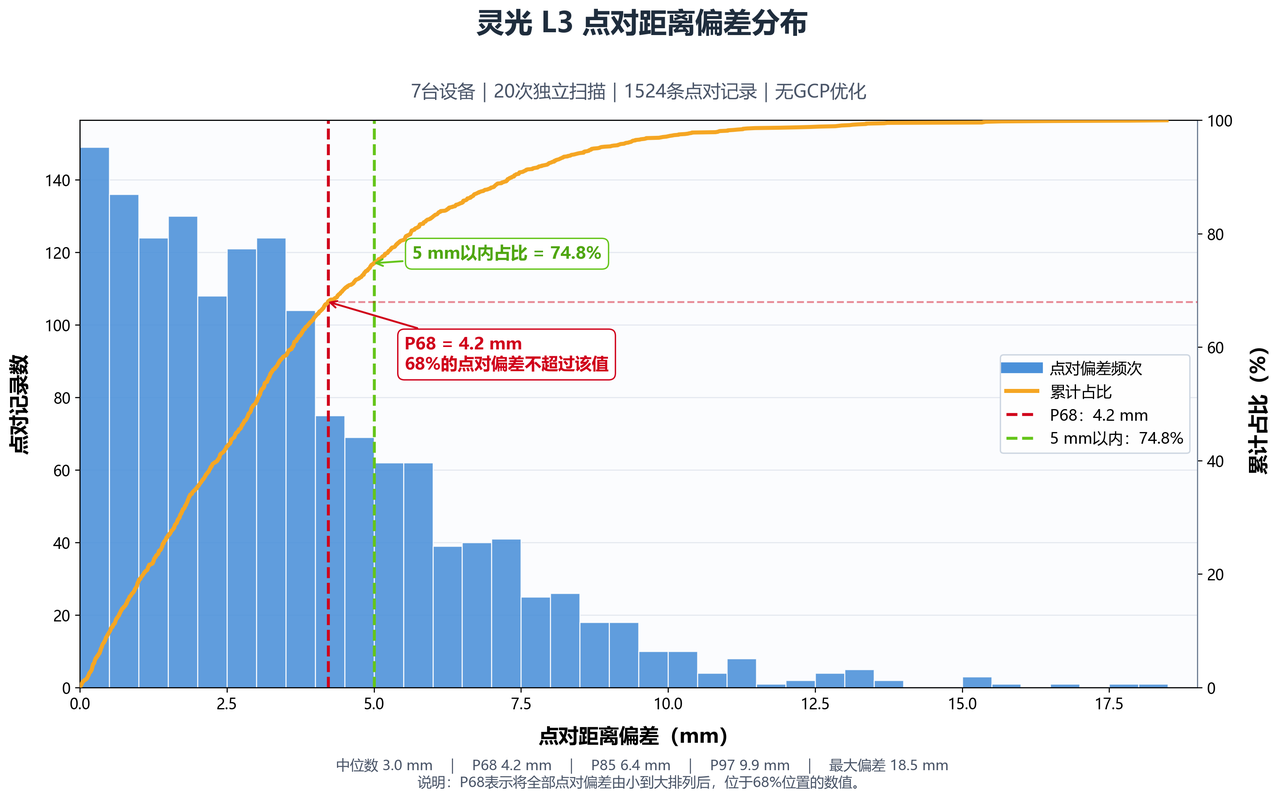
P68 与 1σ 的对应关系有明确前提:仅当误差分布符合零均值正态分布,且 P68 按绝对误差分位数计算时,P68 才约等于 1σ。
标称精度 ≤5 mm @1σ 为典型作业条件下的预期表现。实际精度受场地几何特征、扫描路径规划、环境条件等因素影响,个别高难度场景下的偏差可能略有浮动。
精度从来不是喊出来的,而是科学验证的结果。