活动 & 研讨会
其域创新亮相 NVIDIA GTC 2026:空间智能推动 AI 走向物理世界
其域创新亮相 NVIDIA GTC 2026:空间智能推动AI走向物理世界
刷新了大家对手持SLAM设备的认知。实时建模这一能力,甚至可以重塑测绘作业中的部分流程。
“你们是一个新物种。”
这是其域创新在 ChinterGEO 2022 上获得的观众评价。
2月14-16日,其域创新亮相 ChinterGEO 2022 中国测绘地理信息技术装备展览会,全面展示了灵光 L1在内的最新软硬件产品线。尤其是灵光 L1强大的实时建模能力和超高的数据质量,受到了诸多专业观众的肯定与青睐。
20分钟现场采集,并实时对 3 万平方米的 B1 展馆进行三维重建。
这是我们为 ChinterGEO 2022 准备的现场彩蛋。
灵光 L1真彩点云既准确还原展厅结构,还可以清晰表现布展细节,和现实场景 1:1 对应。
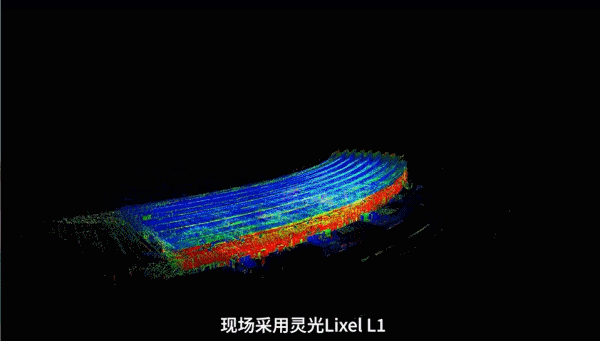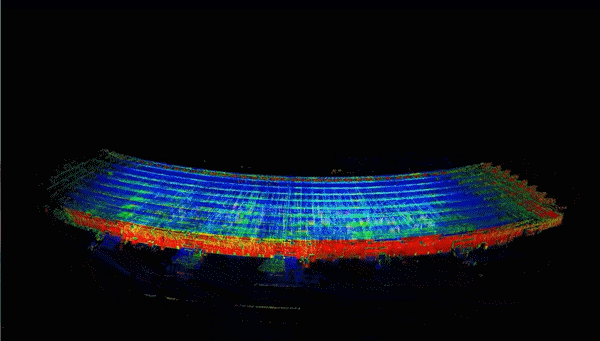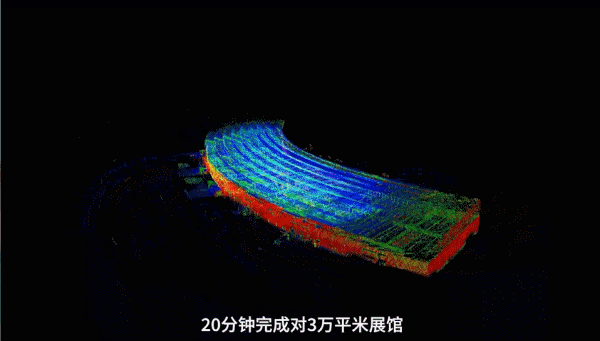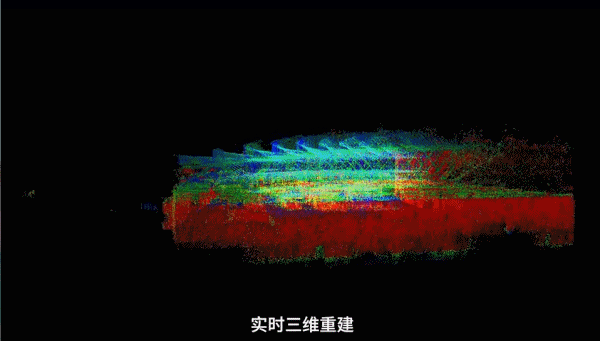
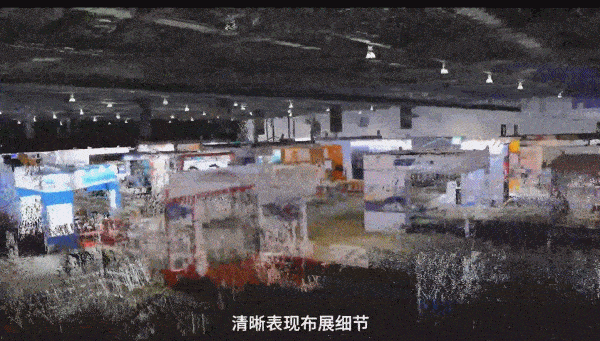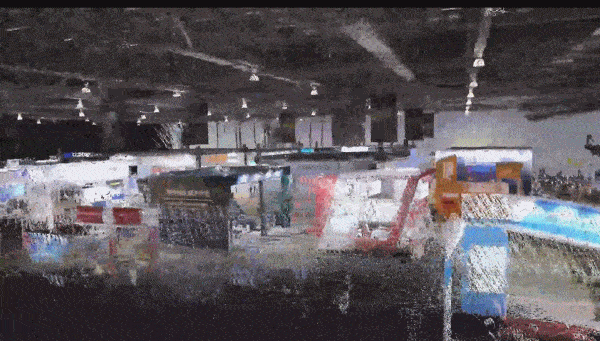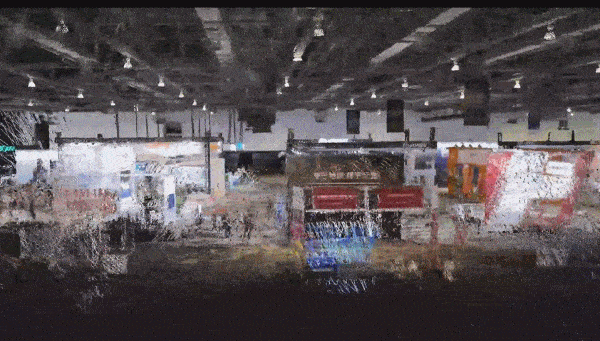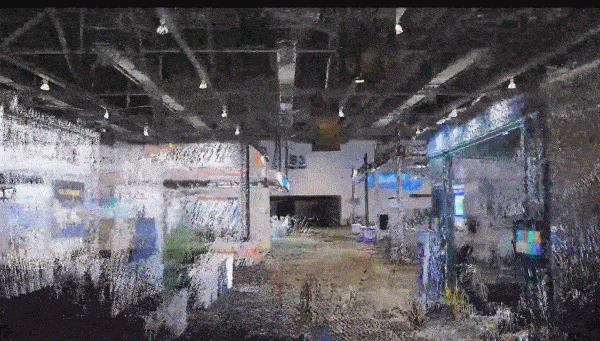
这种实时建模和自动 Mesh 能力背后,是其域创新自研 SLAM 算法的自动化处理,也来源于我们软硬件一体的集成研发能力。
现场,灵光 L1的实时建模、自动 Mesh 构网和高质量采集成果,给很多参展观众留下了深刻的印象。
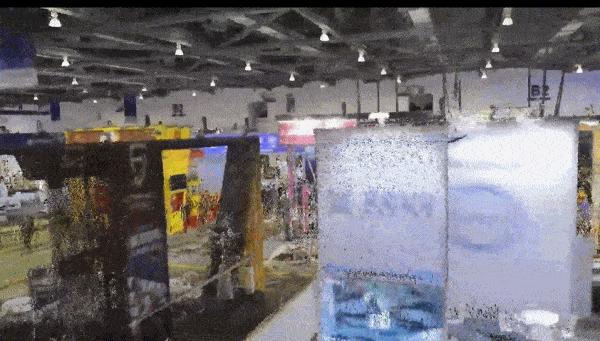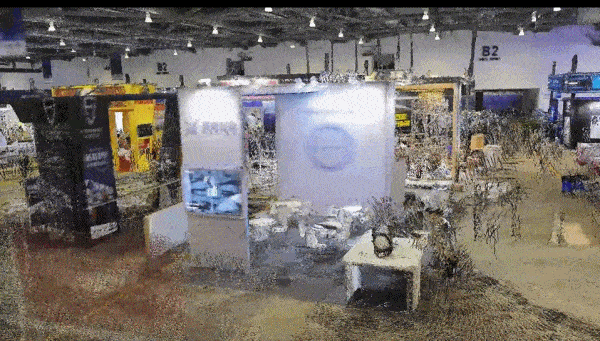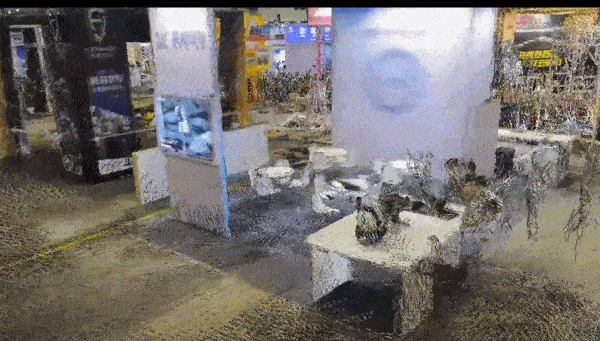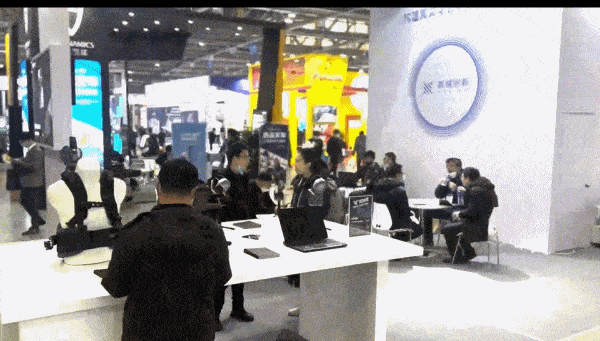
实时建模是灵光 L1的最大亮点之一。很多客户使用设备进行现场采集,现场查看直角墙、点云厚度等点云质量细节,对数据质量感到十分满意。
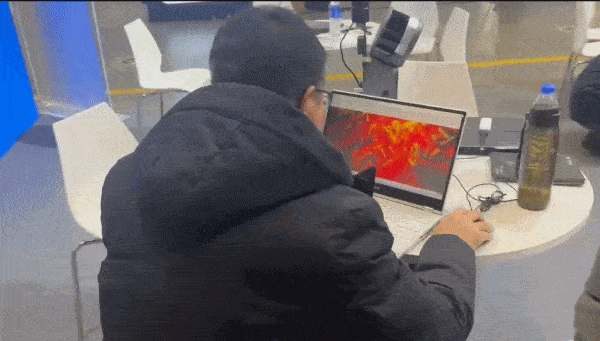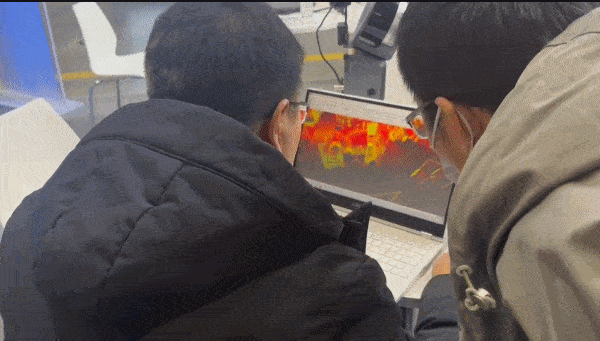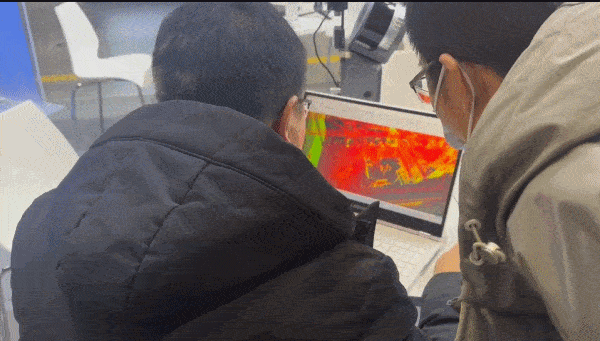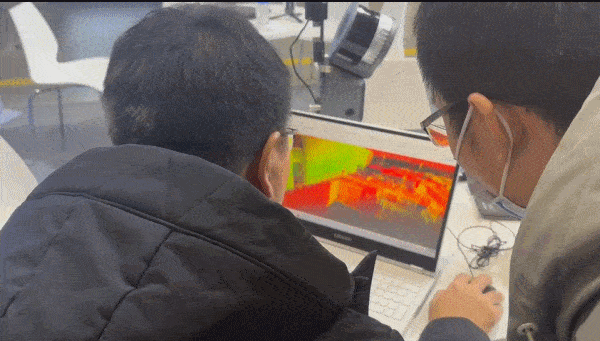
▲ 现场查看实时点云质量
灵光 L1也成为很多媒体和主播的关注点。一位黑龙江抖音主播多次来到展台前,为粉丝详细询问设备的性能与功能。
一位来自河北的客户认为,L1 具备的稳定、高精度的采集质量,改变了他对手持 SLAM 设备的认知。而实时建模这一能力,甚至可以重塑测绘作业中的部分流程。
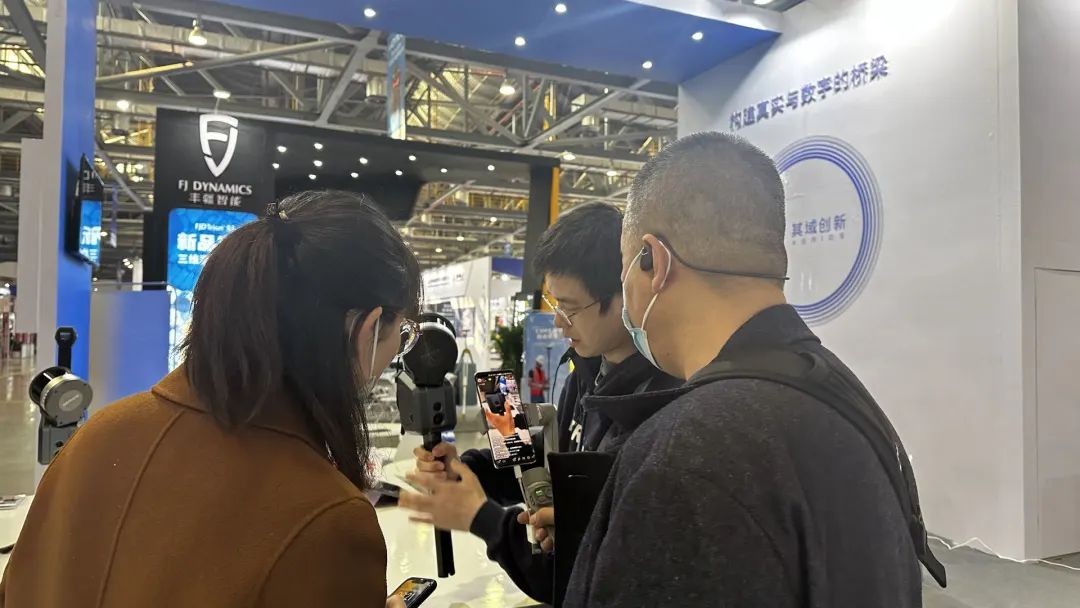
采用了一体集成设计的灵光 L1,摒弃了传统的外挂设计,把视觉、激光、惯导及高性能计算等模块进行深度整合,真正做到“一机走天下”。
同时,为了满足客户对绝对坐标的需求,我们带来了最新的 RTK 模块。它重量仅120克,20秒即可完成安装,小巧的同时又保证了超高的坐标精度。
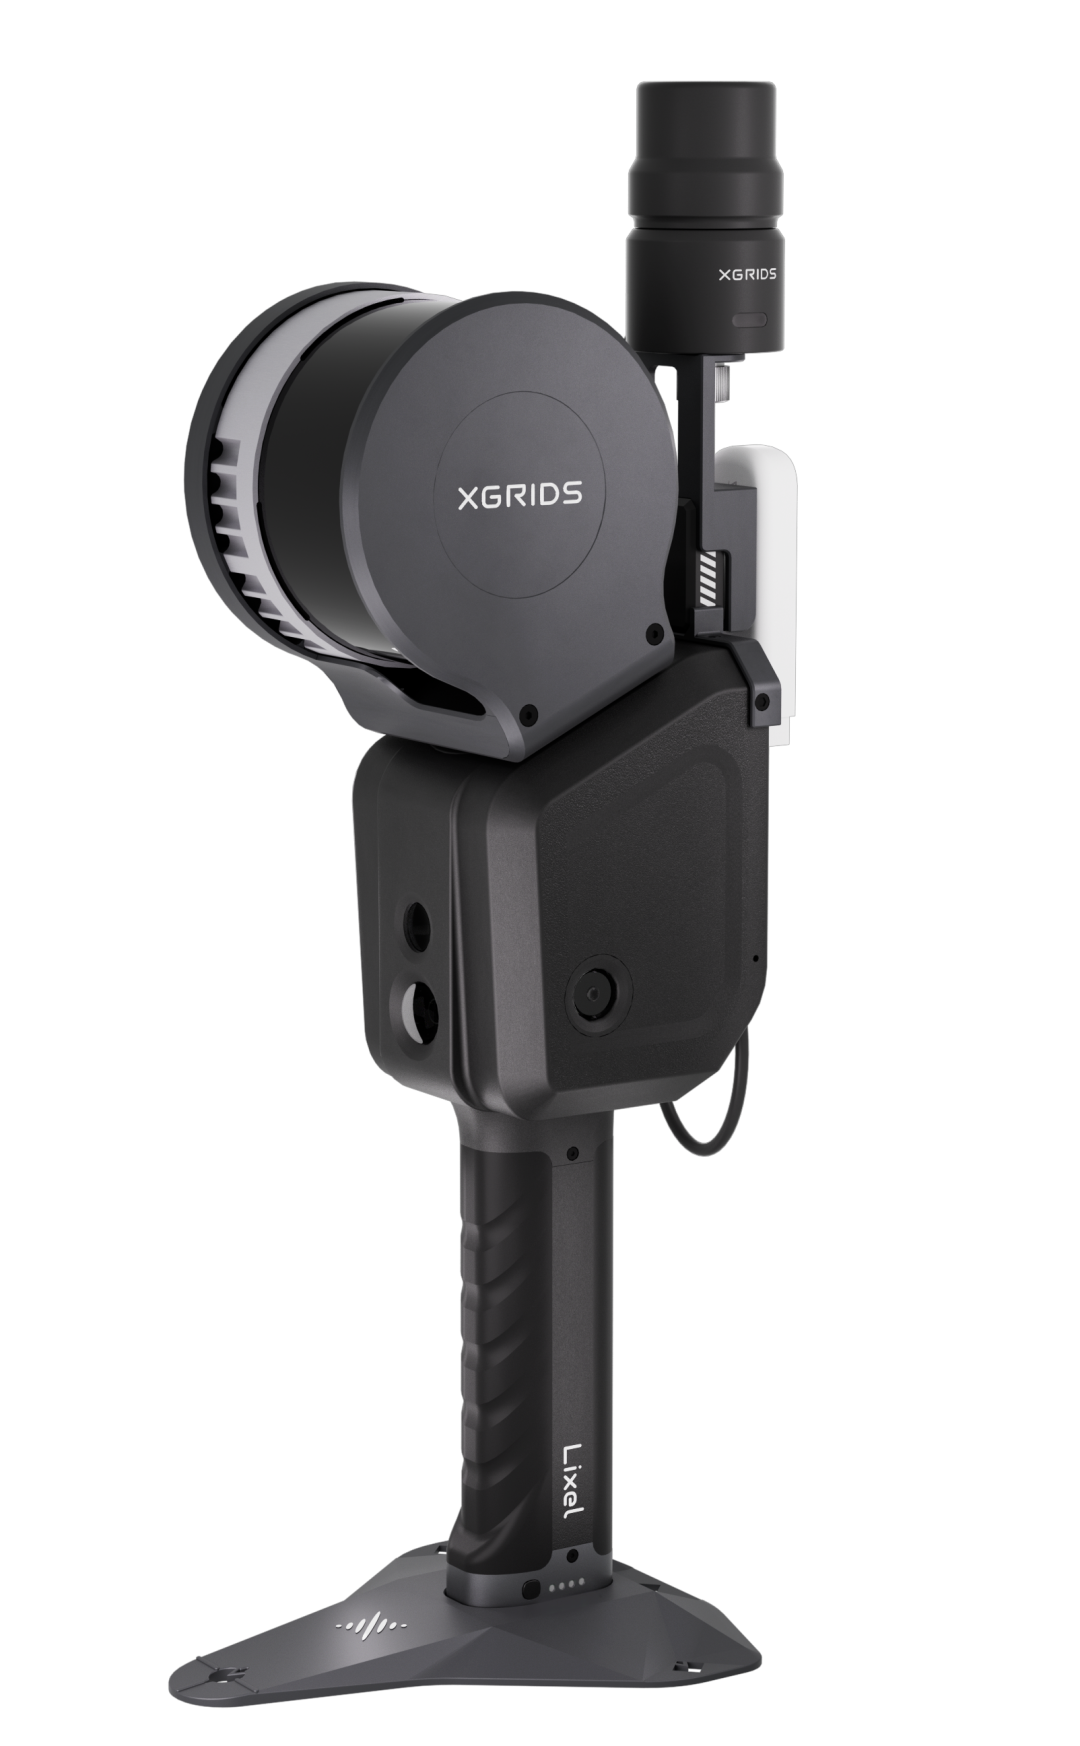
▲ 搭配 RTK 模块的灵光 L1
无人机和斯坦尼康套件,让灵光 L1上天入地,对更广阔、更多样的采集环境进行采集重建。
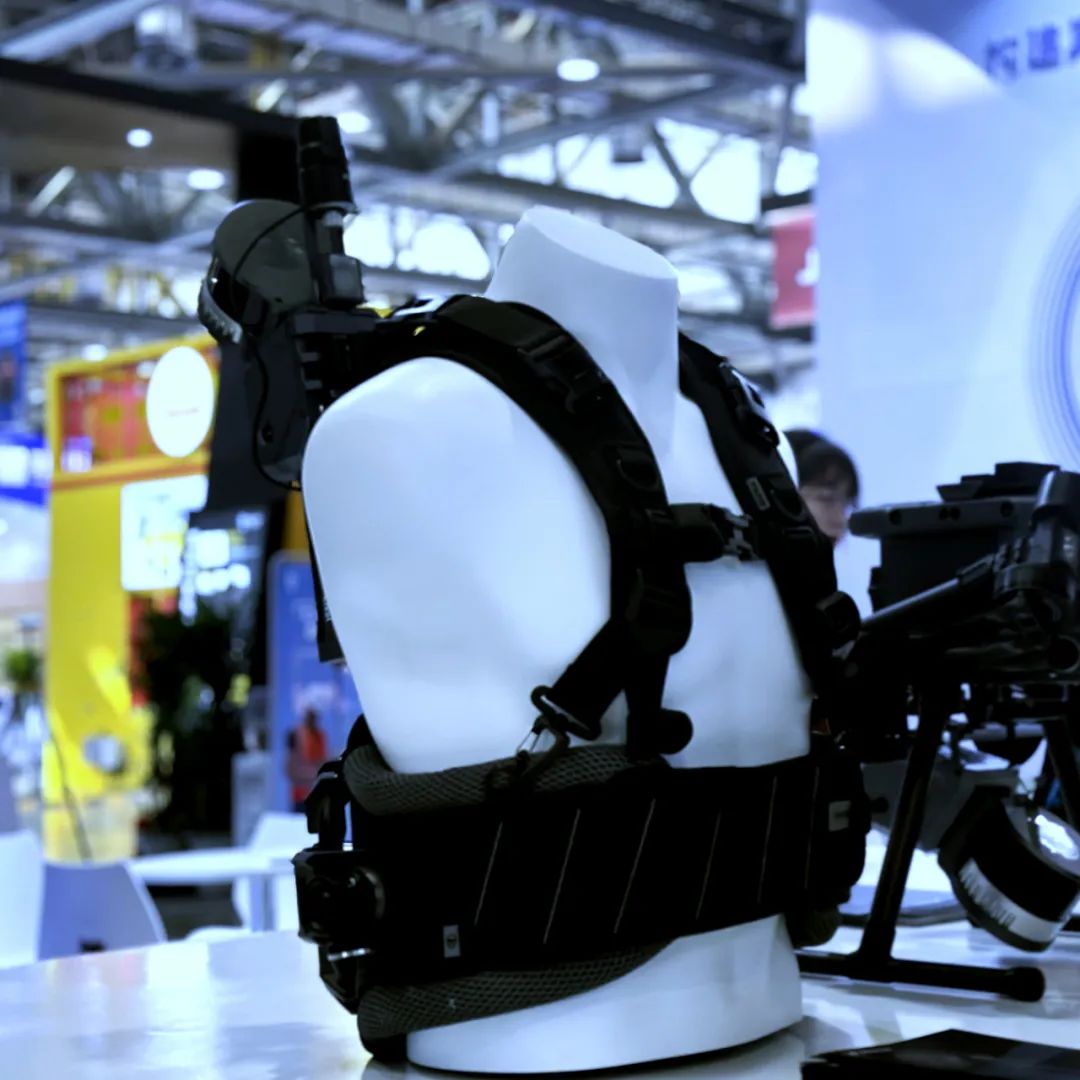
▲ 斯坦尼康背负套件
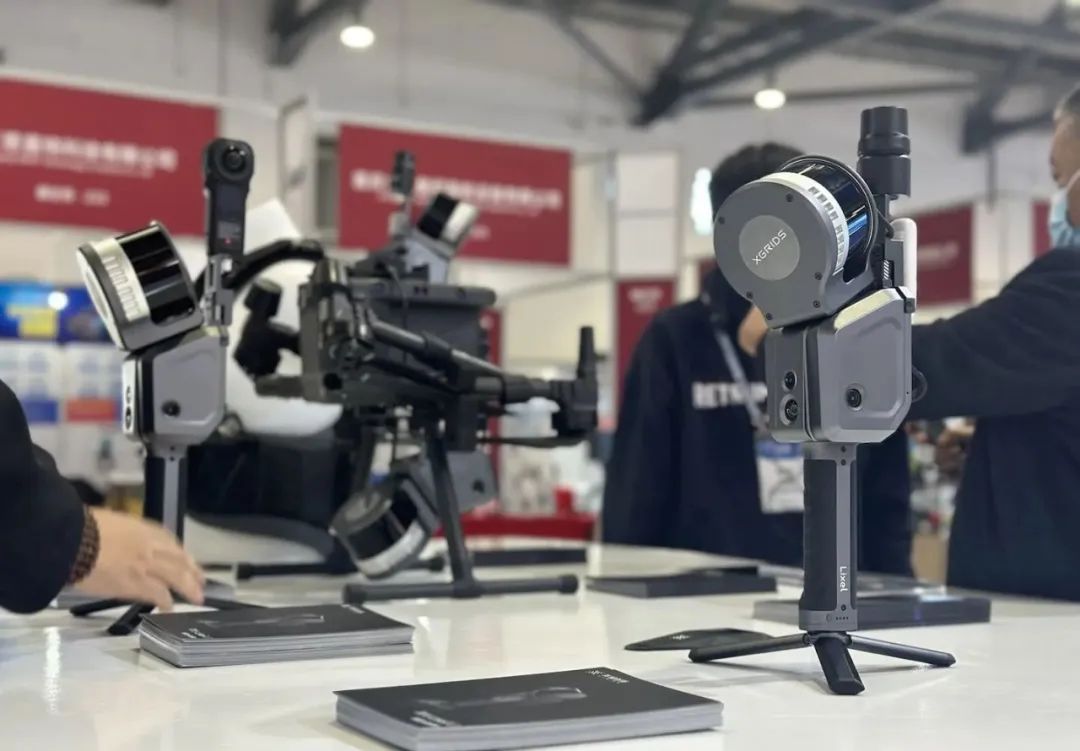
还有很多客户对配套后处理软件 LixelStudio 的使用体验感到惊喜。后续,我们也会让大家尽快亲自体验这款具备点云编辑、模型后处理、行业插件等丰富功能的一站式后处理软件。
展会3天,作为一家初创科技企业,我们收到了数百份合作意向,看到了测绘地信行业全面的科技进步,感受到不同行业对三维技术服务的旺盛需求,更收获到大家对其域创新的期待与关切。其域创新将继续专注于提供三维技术,为大家带来更加高效、可靠和跨越性的三维软硬件产品与服务。
*手持 SLAM、移动激光扫描系统主要由激光扫描仪、惯性导航系统及相机组成,用于测量点的三维坐标和激光反射强度,相机用于测量点的三维坐标和颜色信息。根据移动激光扫描系统和数码相机采集的数据可以得到点云数据,包括三维坐标、激光反射强度、颜色信息。
Simultaneous Localization And Mapping,简称 SLAM,通过对各种传感器数据进行采集和计算,生成对其自身位置姿态的定位和场景地图信息的系统。目前 SLAM 主要的两种形式是:基于激光雷达的 SLAM(激光 SLAM)和基于视觉的 SLAM(Visual SLAM 或 VSLAM)。
手持激光雷达、手持 SLAM 设备的工作原理与雷达非常相近,以激光作为信号源,由激光器发射出的脉冲激光,打到周围障碍物上,引起散射,一部分光波会反射到激光雷达的接收器上,根据激光测距原理计算,就得到从激光雷达到目标点的距离,脉冲激光不断地扫描目标物,就可以得到目标物上全部目标点的数据,用此数据进行成像处理后,就可得到精确的三维立体图像。激光雷达采集到的物体信息呈现出一系列分散的、具有准确角度和距离信息的点,被称为点云。通常,激光 SLAM 系统通过对不同时刻两片点云的匹配与比对,计算激光雷达相对运动的距离和姿态的改变,也就完成了自身的定位。激光雷达距离测量比较准确,误差模型简单,在强光直射以外的环境中运行稳定,点云的处理也比较容易。同时,点云信息本身包含直接的几何关系,使测量和计算变得直观简单。
XGRIDS 其域创新致力于打造更完善的三维信息基础设施,构筑真实世界与数字世界的桥梁,让两个世界一同美好。 其域创新融合边缘计算、高性能计算、计算机图形学、三维建模等技术,进行了多年的科研、创新和实践,突破了厘米级到千米级的跨尺度的高精度 3D 建模技术,并提供软硬件一体化方案,为来自元宇宙、测绘地信、应急安防、智慧城市、游戏文旅、智能制造等行业领域的合作伙伴,带来了三维信息模型的建构能力,助力他们提高产能、改进方法、实现突破。
其域创新亮相 NVIDIA GTC 2026:空间智能推动AI走向物理世界
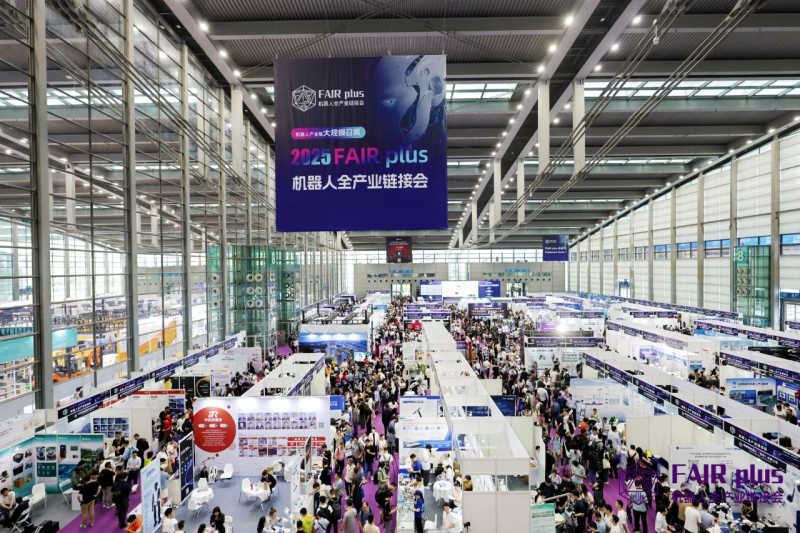
2025年4月24日-26日,深圳机器人全产业链接会(FAIR plus 2025)在深圳会展中心圆满举办。本届大会以“智启未来、链动全球”为主题,汇聚200+机器人产业链上下游企业,聚焦具身智能、人工智能、机器人核心零部件与系统集成等重点方向。其域创新携核心技术产品亮相,以三维空间计算为底座,助力机器人产业走向“智能化+应用化”融合新阶段。
快来投稿赢大奖!
两款新品强势发布!