成功案例
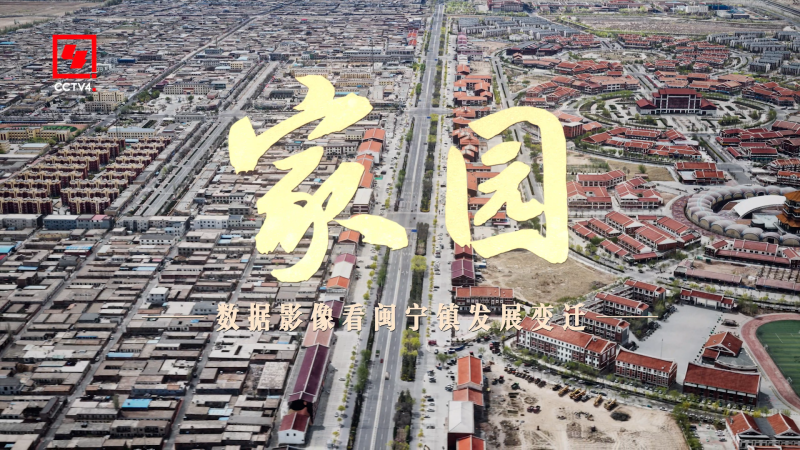
62 亿个高斯,150 亿个点云,全球最大空地一体 3D 高斯 | 看看 CCTV 央视纪录片镜头下的“闽宁镇”
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
灵光 L2 Pro作为一款旗舰级手持扫描建模设备,在硬件规格、扫描性能、数据处理等方面均表现出色
内卷的行业愈发考验品牌的创新效率。2022年,其域创新首款机身实时解算的移动 SLAM 设备——灵光 L1 正式发布;时隔两年,其域创新新推出的旗舰级手持扫描建模设备灵光 L2 Pro,进一步突破实时计算瓶颈,增强融合算法,结合 AI 智能,带来堪比前代机型后处理质量的点云数据,引领 SLAM 设备进入“0处理时代”。
新推出的灵光 L2 Pro,实时点云即带绝对坐标,专属无间™点云算法,点间距低至1mm,点云厚度低至5毫米,自研 Multi-SLAM 算法,提升场景适应性和可靠度,带来友好可靠的全新作业体验。那么用起来到底咋样呢?接下来,就让我们一起深入体验这款设备,看看它究竟能为我们带来哪些惊喜。
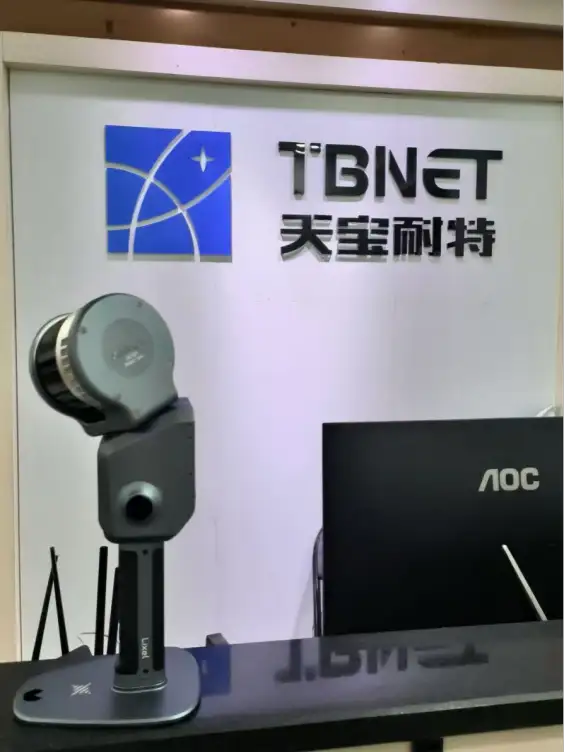
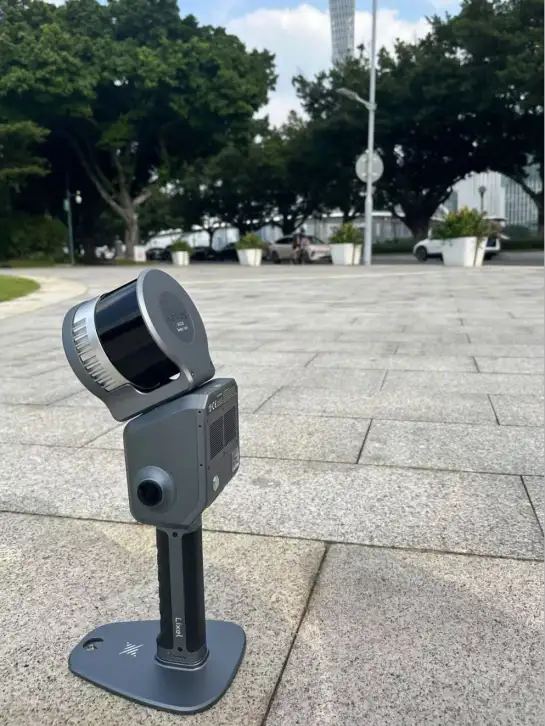
灵光 L2 Pro
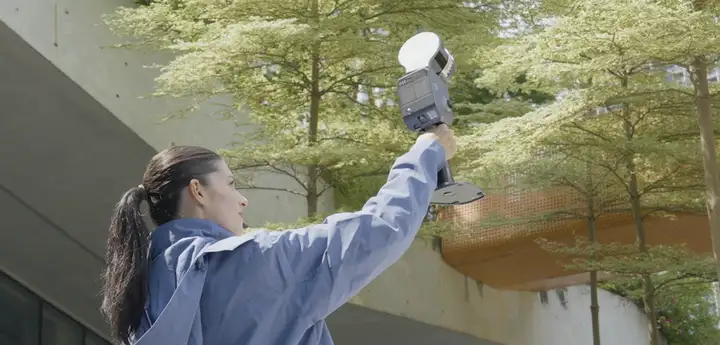
作为灵光 L 系列产品的全新升级版本,灵光 L2 Pro 通过深度集成激光雷达、视觉与 IMU 传感器,结合 AI 智能算法,实现了强大的实时数据处理能力。无需外接设备即可实时生成彩色点云,质量媲美灵光 L2 的后处理效果。
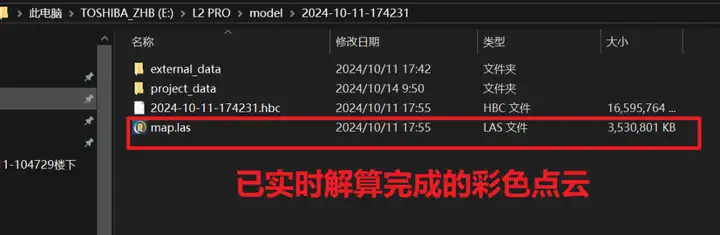
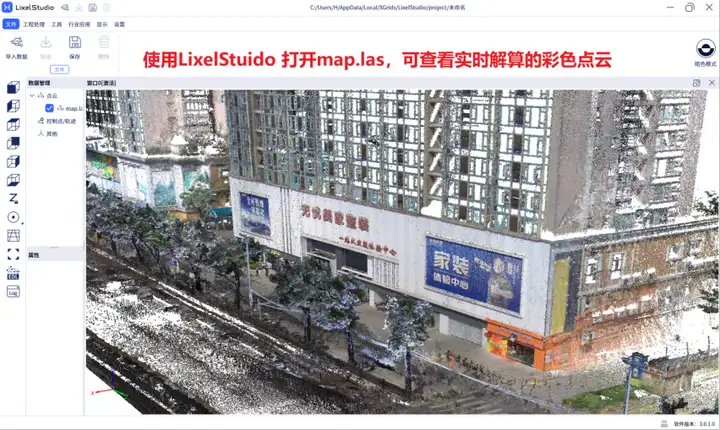
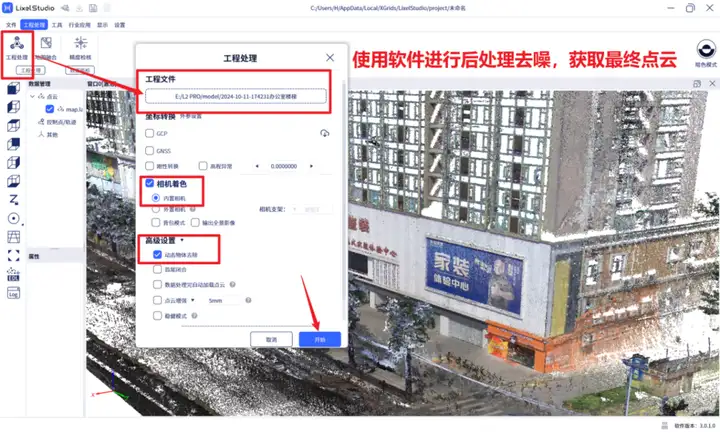
1、点云滤波与平滑更精细,后处理后的点云排序更加规整,呈现良好的光影效果。
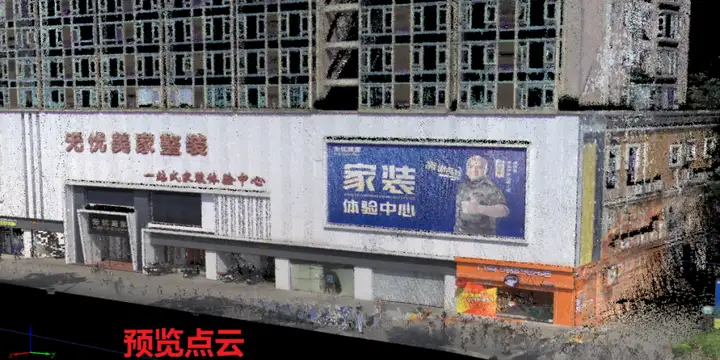
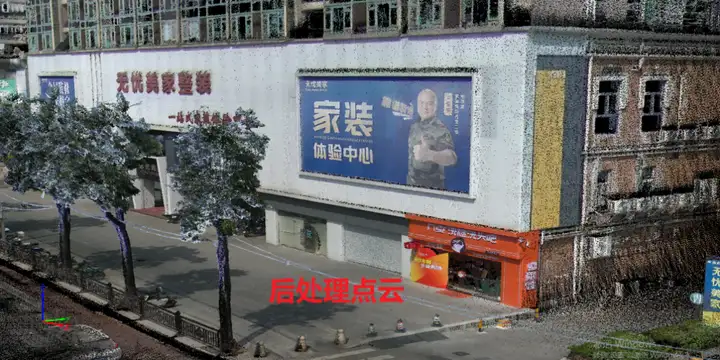
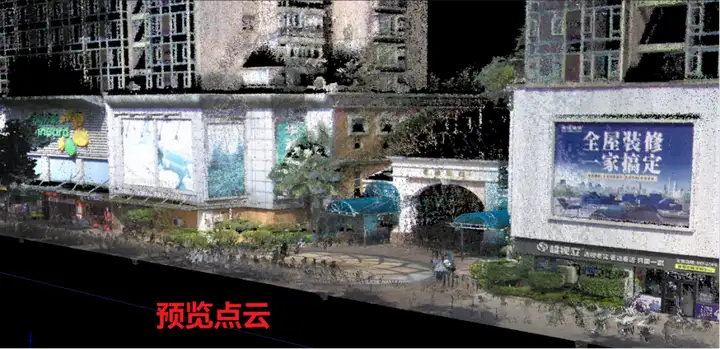
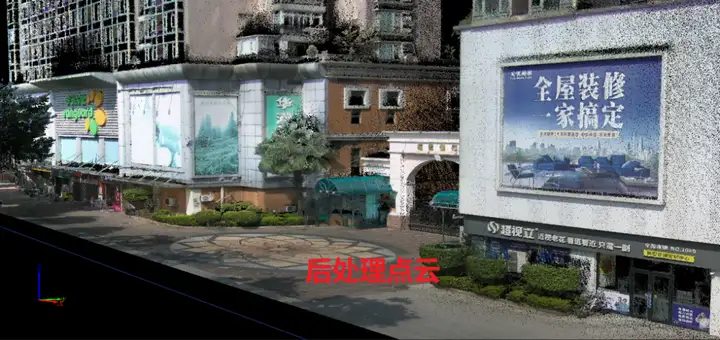
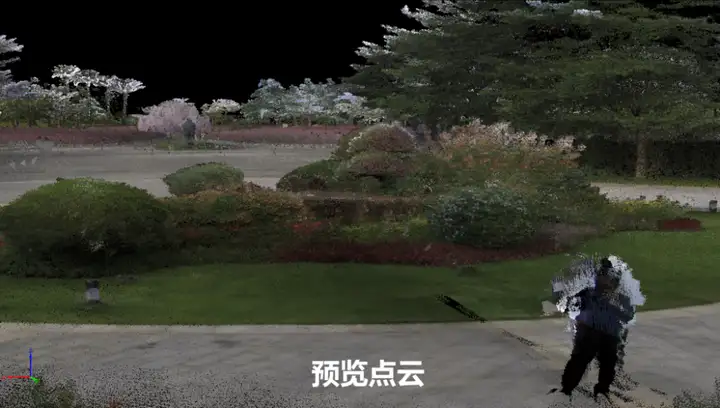
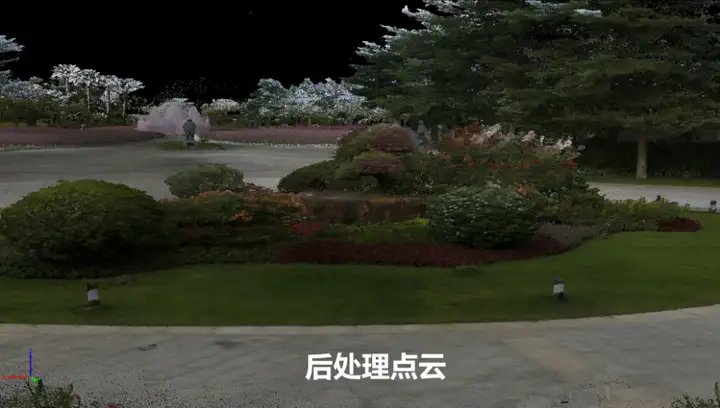
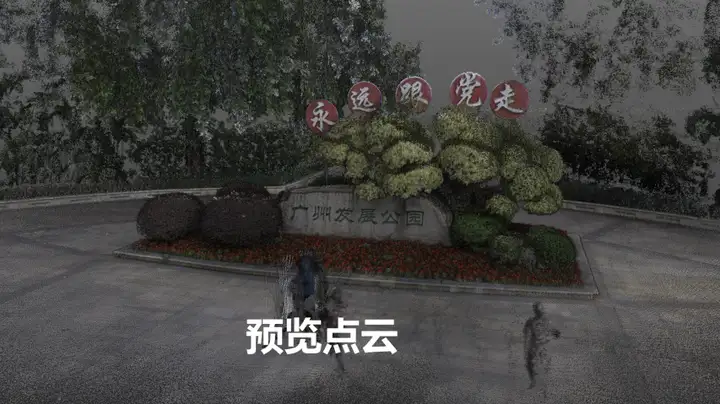
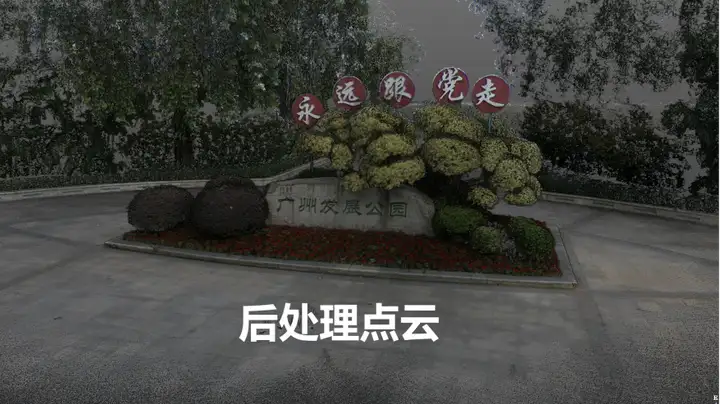
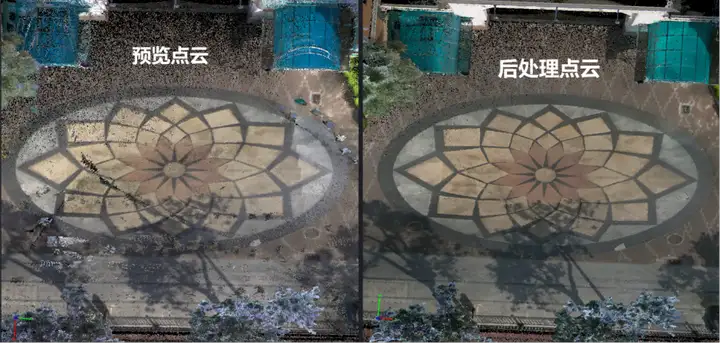
2、后处理相比预览能呈现更远处的点云。
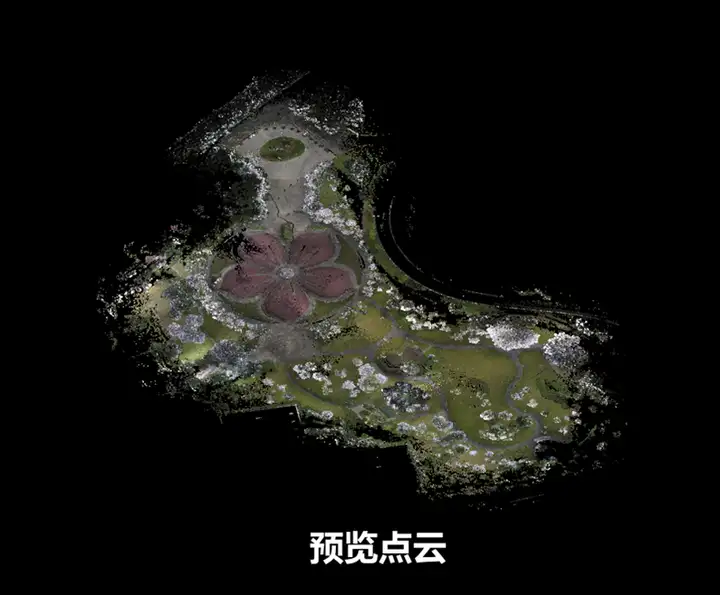
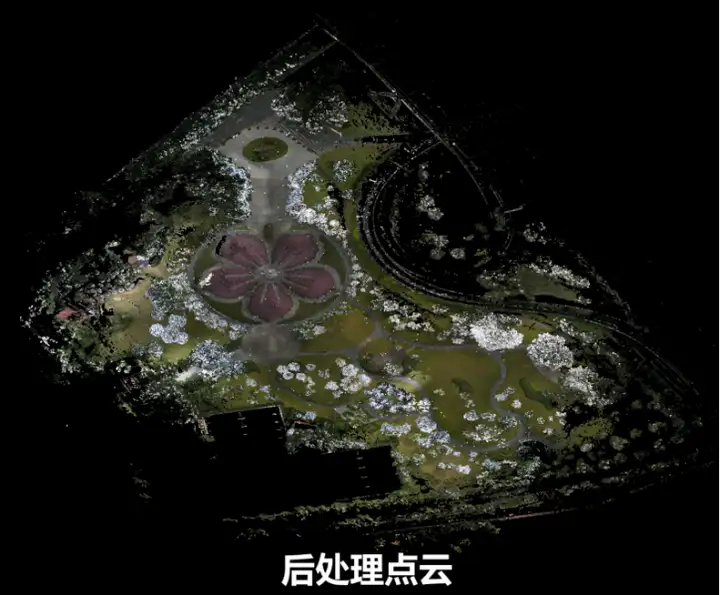
3、实时点云较前代能剔除若干人影,而后处理剔除人影的效果趋近完美。
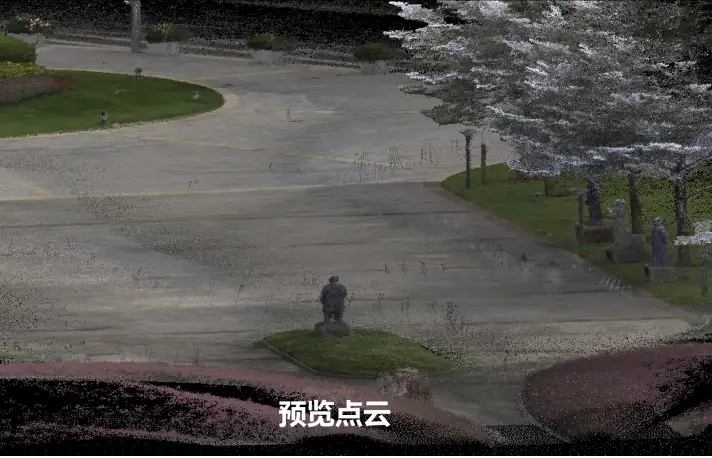
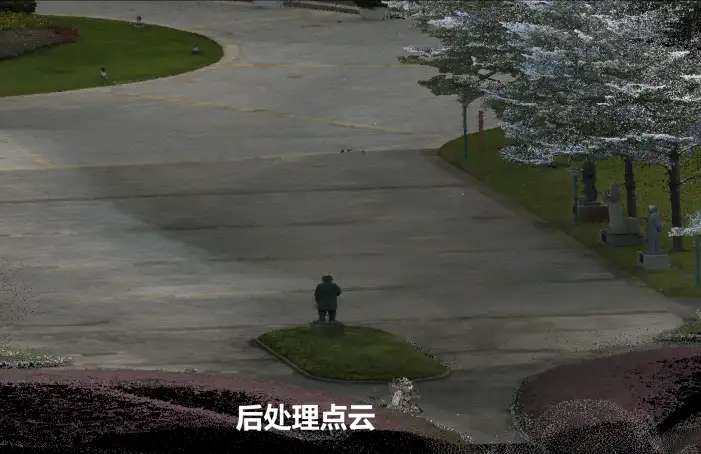
相较于前代产品,灵光 L2 Pro 在彩色点云生成方面实现了质的飞跃。灵光 L2 Pro 机身上色呈现的点云赋色效果良好,配合 LixelStudio 3.0 新算法,处理后的点云,去除部分区域点密度过多造成色彩过重,也增加了若干区域点密度稀疏造成色彩不足,上色效果更优。
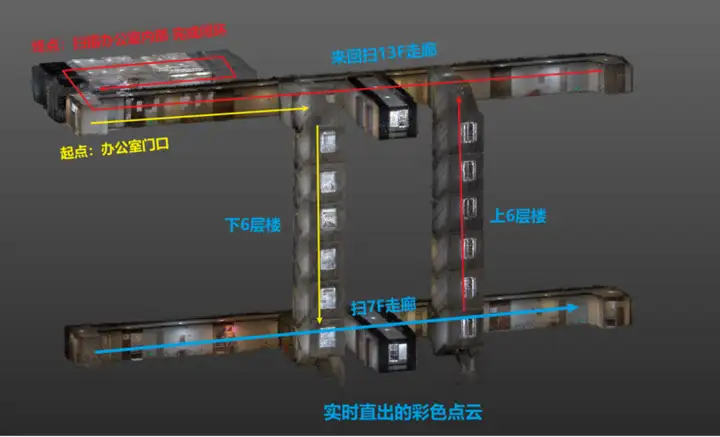
在测试中,我们从办公室门口出发,垂直向下走六层,扫描底层走廊,再上六层回到办公室门口,最后将办公室内部扫描,形成闭环。测试结果如下:
1、实时预览的点云连贯,并未发生大范围偏移和错层。
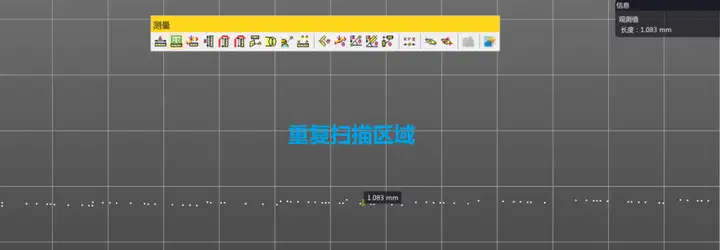
2、已后处理点云,于重复扫描的区域,最薄处点云切片厚度为2mm左右。
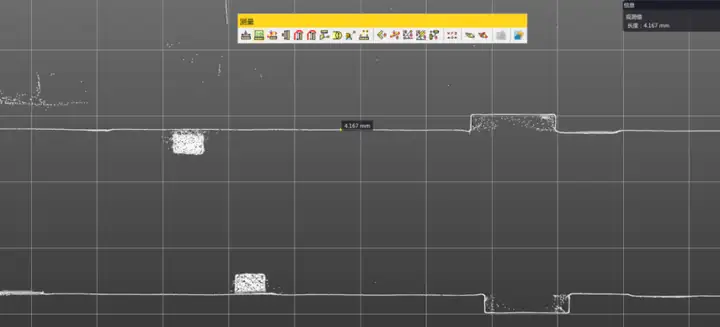
3、已后处理点云,于走廊过道单层,单楼层点云切片厚度为5mm左右。
4、通过定义 Z 轴,置平六层楼梯,量测其偏移距离:
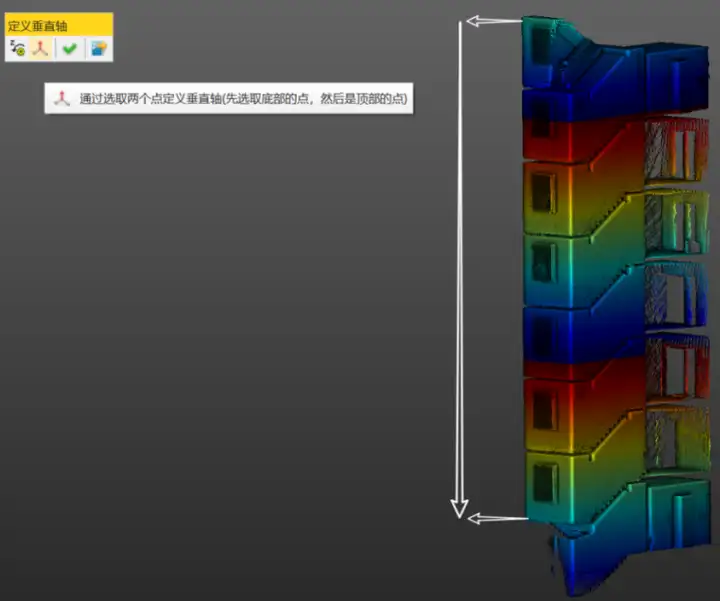
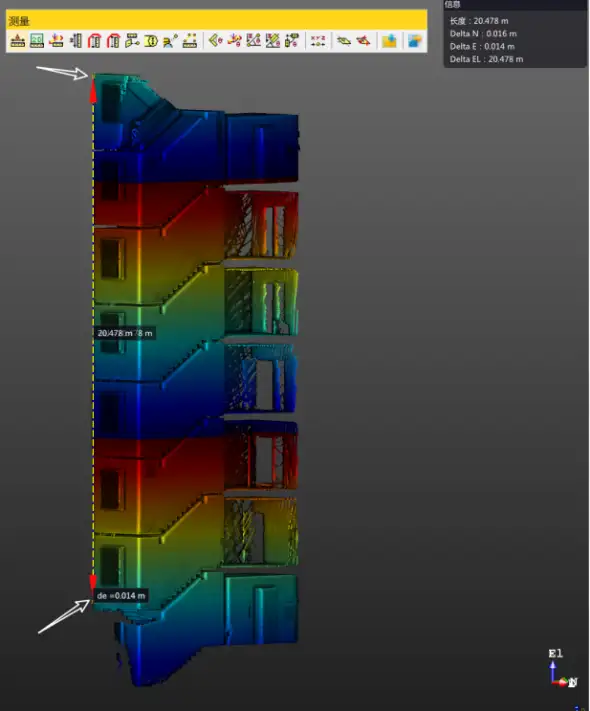
通过量测,北方向偏移 1.6cm,东方向偏移 1.4cm,计算可√1.6²+√1.4²=2.13cm,垂直上下楼梯扫描,平面方向偏移在3公分左右,效果良好。
5、办公室内部扫描,线条清整平滑,点云平滑/滤波效果良好。
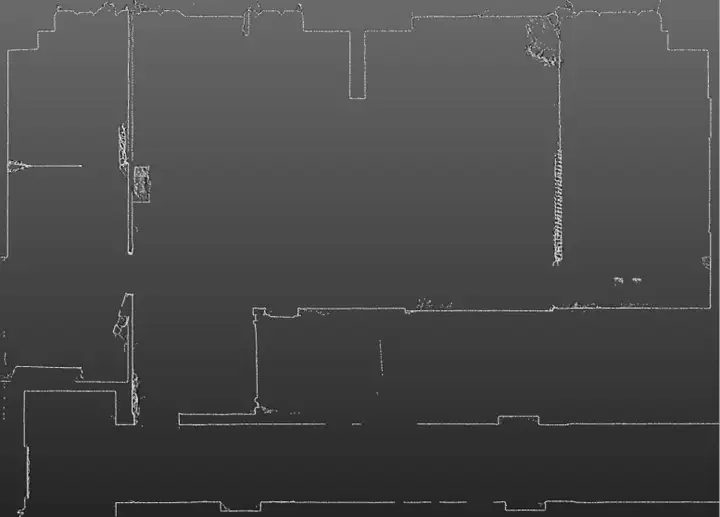
此次测试,灵光 L2 Pro 采集点云平滑、点云滤波效果良好,无明显噪点,剖切后线条轮廓清晰,可用于绘制房屋轮廓平面图。
灵光 L2 Pro 搭配高精度 RTK 模块,登录中移或千寻账号,连接网络 CORS,直出点云数据即带绝对坐标,绝对精度可达3cm。
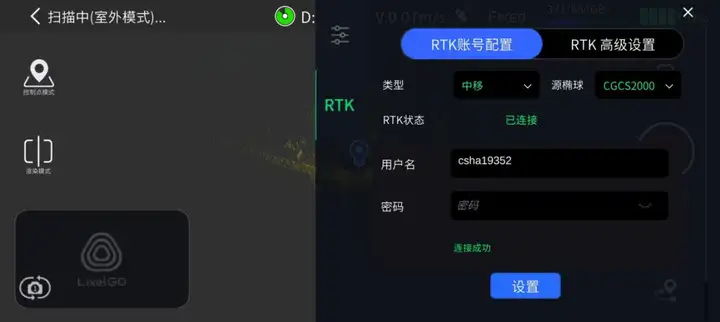
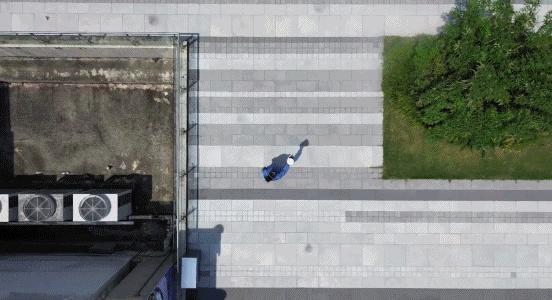
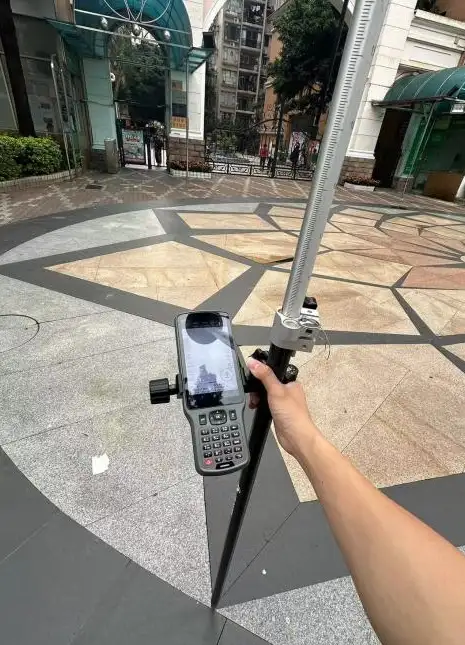
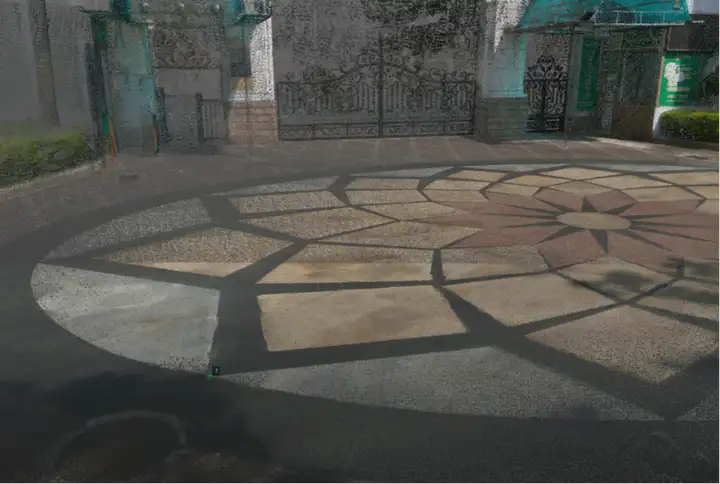
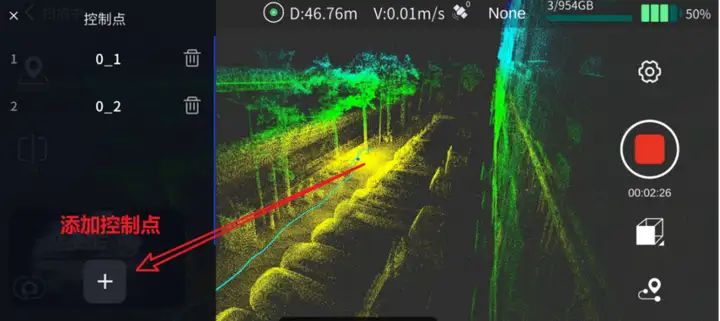
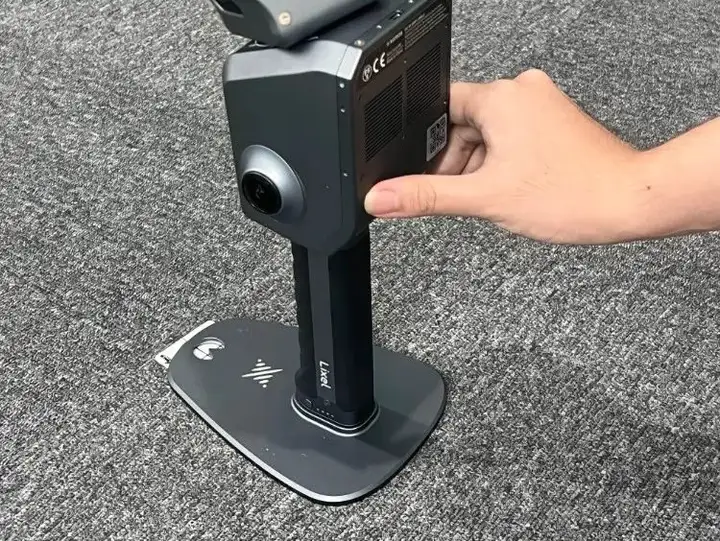
由于此次测试时样机 RTK 还未到货,所以通过人工使用 RTK 布设控制点的方式测试的灵光 L2 Pro 坐标转换精度。技术人员事先查勘并规划好行经路线,使用 RTK 沿途每隔50-100米均匀布设控制点。扫描时在途径的时将仪器底座的十字丝对准先前布设的控制点,并依次按顺序添加。
1、人工使用 RTK 布设控制点
2、在手机端 LixelGO 依次添加控制点
3、在采集过程中,通过预览界面的实时回传的点云及轨迹来判断工作情况及数据质量
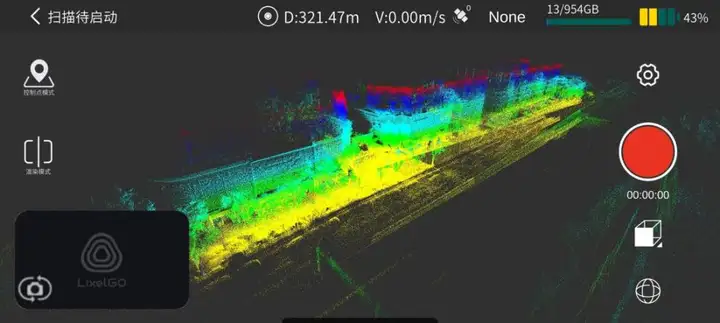
仪器放下打点时,避免与地面产生大幅度的磕碰导致的震动;打完控制点拿起仪器时,缓慢平稳拿起仪器,否则剧烈动作将会影响精度。APP 反馈添加控制点成功后,拿起设备,围绕控制点周围转 1-2 圈或停留一段时间,以获取更完整的控制点周边点云。
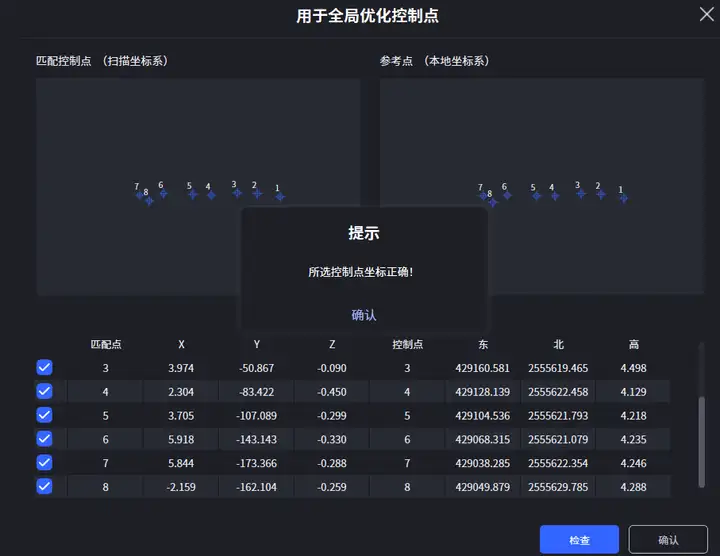
4、在 LixelStudio 作控制转换
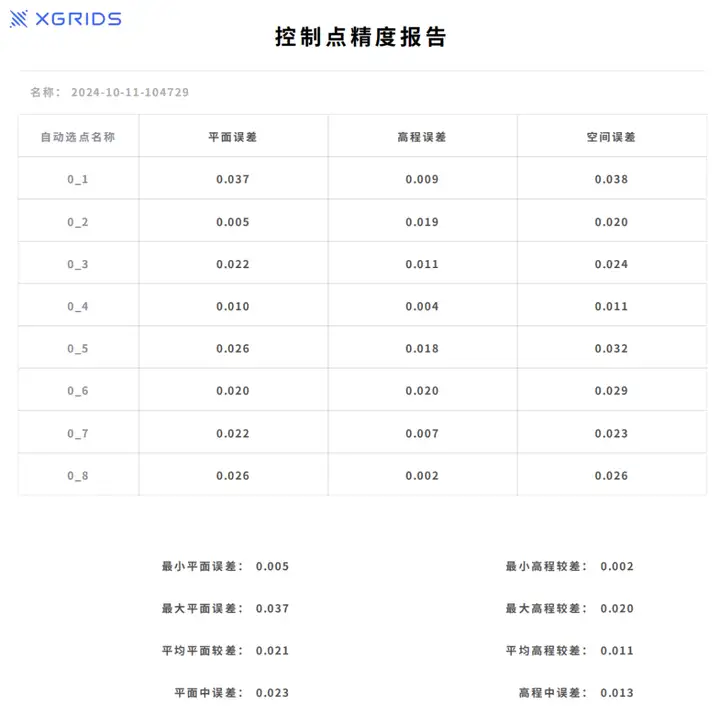
5、控制点精度报告
| 控制点精度报告(名称:2024-10-11-104729) | |||
| 自动选点名称 | 平面误差 | 高程误差 | 空间误差 |
| 0_1 | 0.037 | 0.009 | 0.038 |
| 0_2 | 0.005 | 0.019 | 0.020 |
| 0_3 | 0.022 | 0.011 | 0.024 |
| 0_4 | 0.010 | 0.004 | 0.011 |
| 0_5 | 0.026 | 0.018 | 0.032 |
| 0_6 | 0.020 | 0.020 | 0.029 |
| 0_7 | 0.022 | 0.007 | 0.023 |
| 0_8 | 0.026 | 0.002 | 0.026 |
| 最小平面误差 | 0.005 | 最小高程较差 | 0.002 |
| 最大平面误差 | 0.037 | 最大高程较差 | 0.020 |
| 平均平面较差 | 0.021 | 平均高程较差 | 0.011 |
| 平面中误差 | 0.023 | 高程中误差 | 0.013 |
通过将所测量地形将相对坐标的点云转为绝对坐标,为点云从赋予绝对位置,平面和高程转换误差在3公分左右,符合地形测绘的精度要求。
为验证灵光 L2 Pro 相对精度,技术人员使用设备采集某地下停车场负一、负二层点云数据,并通过使用红外激光测距仪量测现场边长,作对比测试。
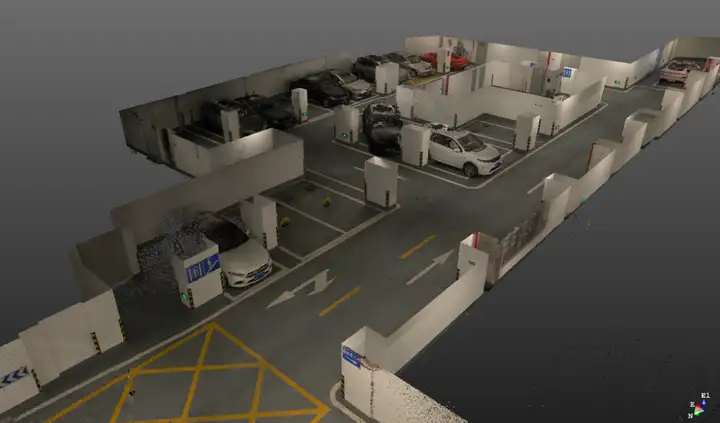
停车场内部彩色点云
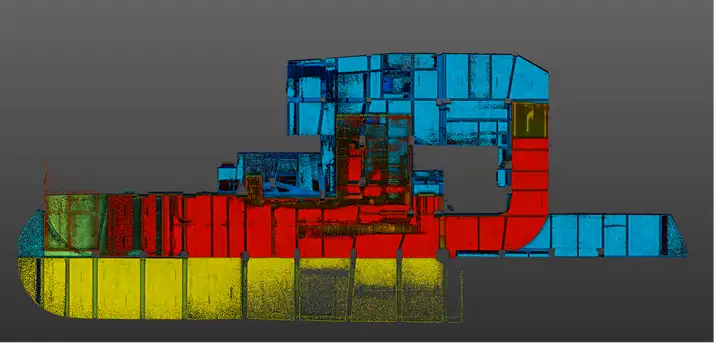
停车场点云顶视图
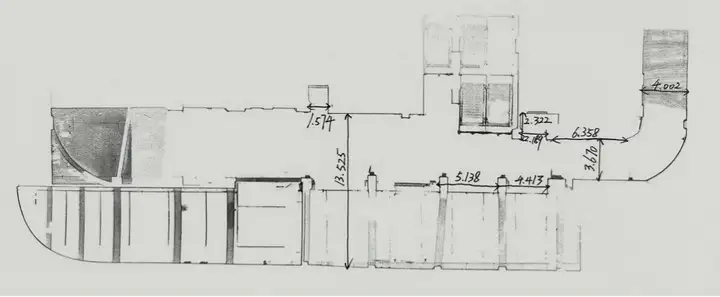
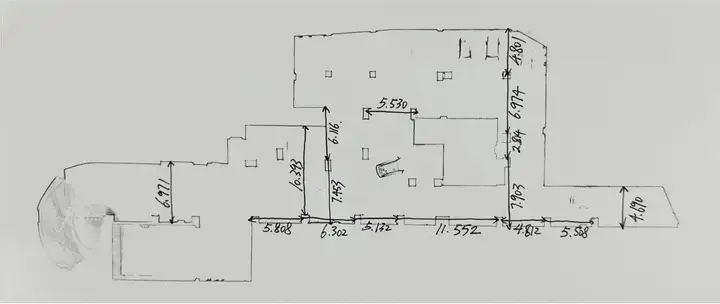
负一、负二层实测边长
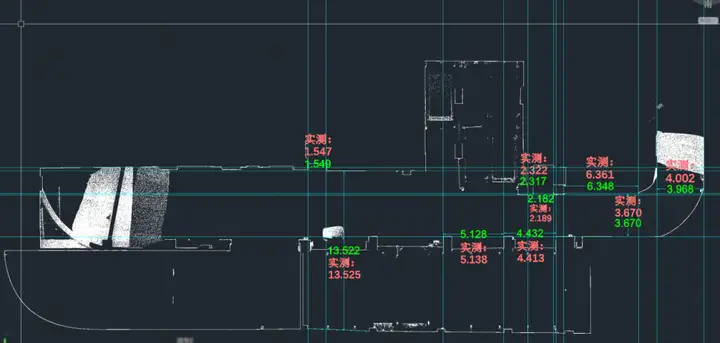
负一层边长对比
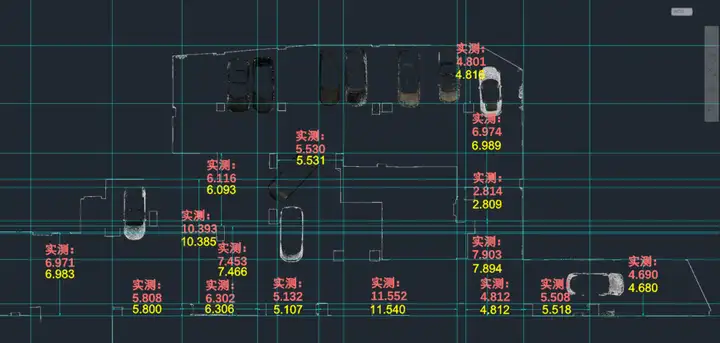
负二层边长对比
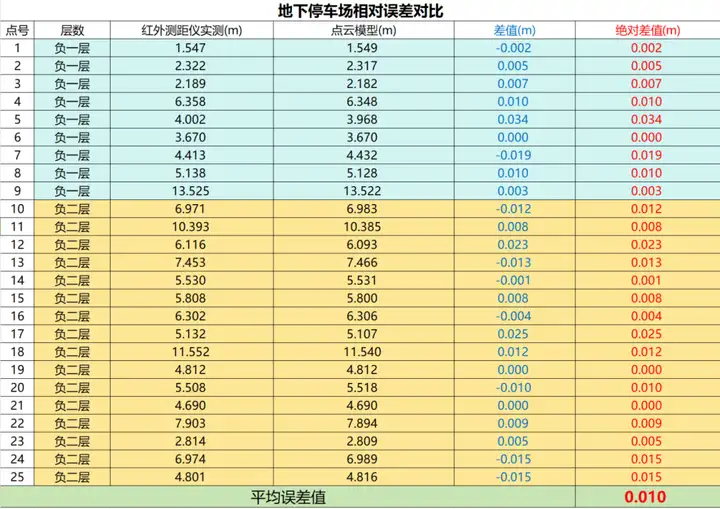
误差对比
| 地下停车场相对误差对比 | |||||
| 点号 | 层数 | 红外测距仪实测(m) | 点云模型(m) | 差值(m) | 绝对差值(m) |
| 1 | 负一层 | 1.547 | 1.549 | -0.002 | 0.002 |
| 2 | 负一层 | 2.322 | 2.317 | 0.005 | 0.005 |
| 3 | 负一层 | 2.189 | 2.182 | 0.007 | 0.007 |
| 4 | 负一层 | 6.358 | 6.348 | 0.010 | 0.010 |
| 5 | 负一层 | 4.002 | 3.968 | 0.034 | 0.034 |
| 6 | 负一层 | 3.670 | 3.670 | 0.000 | 0.000 |
| 7 | 负一层 | 4.413 | 4.432 | -0.019 | 0.019 |
| 8 | 负一层 | 5.138 | 5.128 | 0.010 | 0.010 |
| 9 | 负一层 | 13.525 | 13.522 | 0.003 | 0.003 |
| 10 | 负二层 | 6.971 | 6.983 | -0.012 | 0.012 |
| 11 | 负二层 | 10.393 | 10.385 | 0.008 | 0.008 |
| 12 | 负二层 | 6.116 | 6.093 | 0.023 | 0.023 |
| 13 | 负二层 | 7.453 | 7.466 | -0.013 | 0.013 |
| 14 | 负二层 | 5.530 | 5.531 | -0.001 | 0.001 |
| 15 | 负二层 | 5.808 | 5.800 | 0.008 | 0.008 |
| 16 | 负二层 | 6.302 | 6.306 | -0.004 | 0.004 |
| 17 | 负二层 | 5.132 | 5.107 | 0.025 | 0.025 |
| 18 | 负二层 | 11.552 | 11.540 | 0.012 | 0.012 |
| 19 | 负二层 | 4.812 | 4.812 | 0.000 | 0.000 |
| 20 | 负二层 | 5.508 | 5.518 | -0.010 | 0.010 |
| 21 | 负二层 | 4.690 | 4.690 | 0.000 | 0.000 |
| 22 | 负二层 | 7.903 | 7.894 | 0.009 | 0.009 |
| 23 | 负二层 | 2.814 | 2.809 | 0.005 | 0.005 |
| 24 | 负二层 | 6.974 | 6.989 | -0.015 | 0.015 |
| 25 | 负二层 | 4.801 | 4.816 | -0.015 | 0.015 |
| 平均误差值 | 0.010 | ||||
结果显示,点云量测与现场实测的绝对差值控制在3公分左右,平均误差值为正负1公分,精度良好。该产品在地下空间能呈现良好的点云平滑后处理效果,可用于绘制地下室、人防空间的轮廓平面图。
专属无间™点云算法,后处理后的点云点间距均为5mm,且矩阵均匀排布。
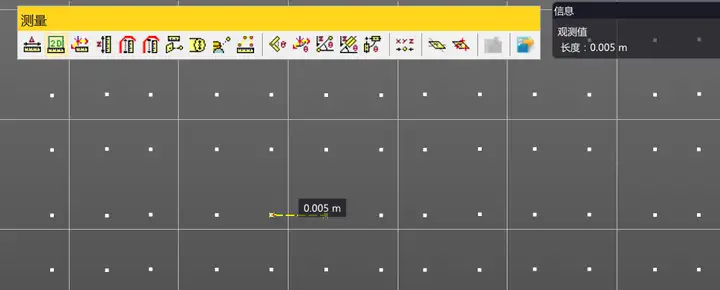
5mm矩阵点云
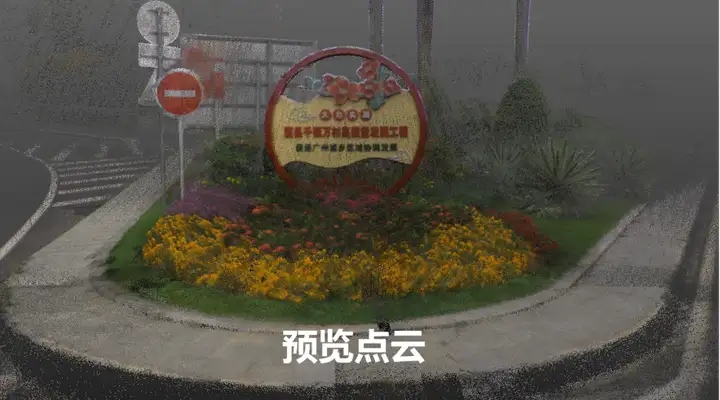
预览真彩点云
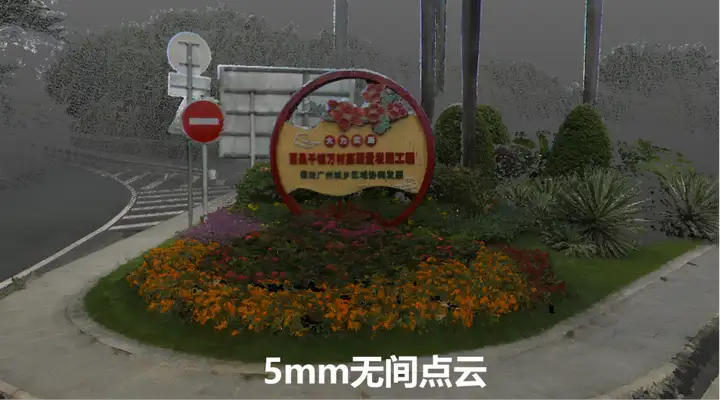
5mm后处理无间算法点云
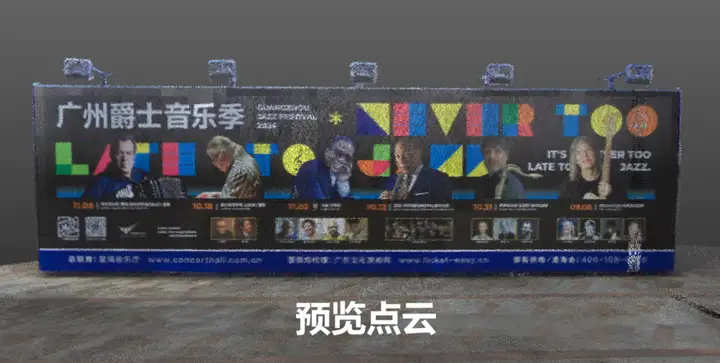
预览真彩点云
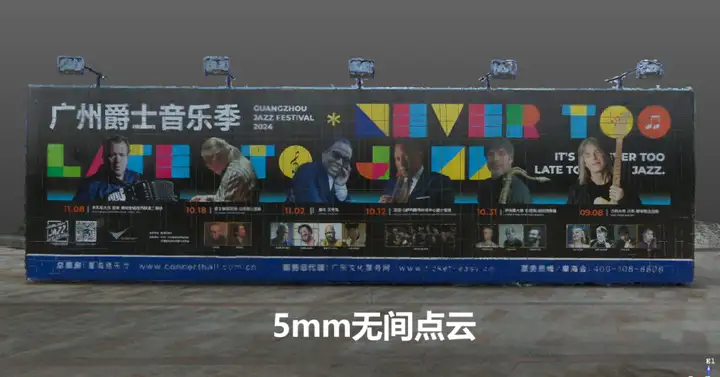
5mm后处理无间算法点云
灵光 L2 Pro 专属的无间™点云增强算法,进一步增强点云密度与结构细节,结合超高着色精度,让彩色点云效果达到了照片级的水平,可精准捕捉每一个细节,让用户能够精准复刻真实场景,实现“所见即所得”。
综合来看,灵光 L2 Pro 作为一款旗舰级手持扫描建模设备,在硬件规格、扫描性能、数据处理等方面均表现出色。它不仅为用户提供了更加高效、精准的扫描解决方案,更通过无间点云等创新技术的引入为三维智能技术的发展注入了新的活力。如果你正在寻找一款能够应对各种复杂场景、提供高质量扫描数据的手持 SLAM 产品,那么灵光 L2 Pro 绝对是一个值得考虑的选择。
武汉天宝耐特科技有限公司(简称“天宝耐特”)成立于2001年,是国内领先的定位与三维可视化产品及其解决方案的提供商,致力于测绘光学产品、三维激光测量系统、GNSS 定位服务与设备、海洋测量与建筑施工产品在国内的销售与服务。国家高新技术企业、湖北省专精特新“小巨人”企业、武汉市企业研究开发中心、武汉市首批数字经济服务资源池企业。
其域创新以自主研发的空间采集设备与大场景 3DGS 格式 LCC,为CCTV央视纪录片《闽宁大道》重建 23.5 平方公里的数字闽宁镇,规模达 62 亿个高斯椭球。
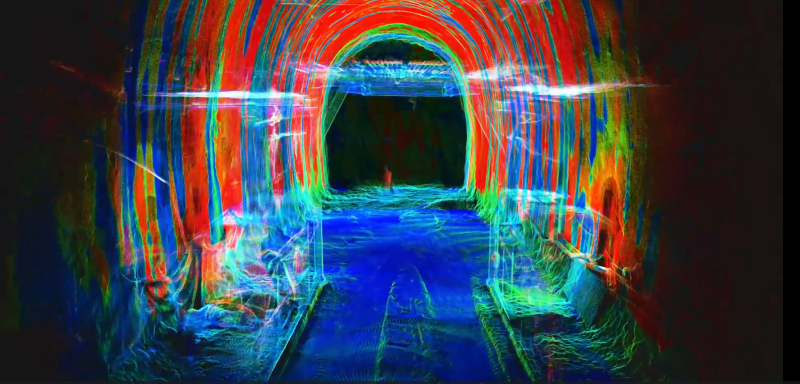
青岛胶州湾第二海底隧道,是全球建设规模最大、海底公路长度最长的超级工程。灵光L2为项目提供厘米级激光点云,现场即可测得超欠挖结果,为项目建设保驾护航。
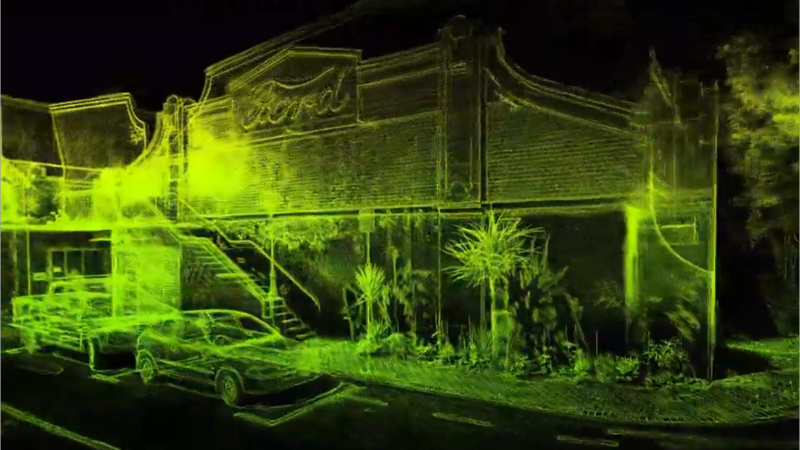
位于新西兰南岛的门多萨联排别墅(Mendoza Terraces),是一处承载着区域记忆的历史建筑。新西兰领先的建筑与修缮公司Proform Group承接这一项目后,团队发现传统设备和流程难以同时满足高效与精准的文物保护需求。为此,他们引入了其域创新的3D高斯泼溅技术Lixel CyberColor与灵光K1手持扫描仪,仅需两次步行扫描,即可快速生成整座建筑的高精度三维模型。这一方案不仅突破了空间限制,还极大提升了成果还原度与多方沟通效率。
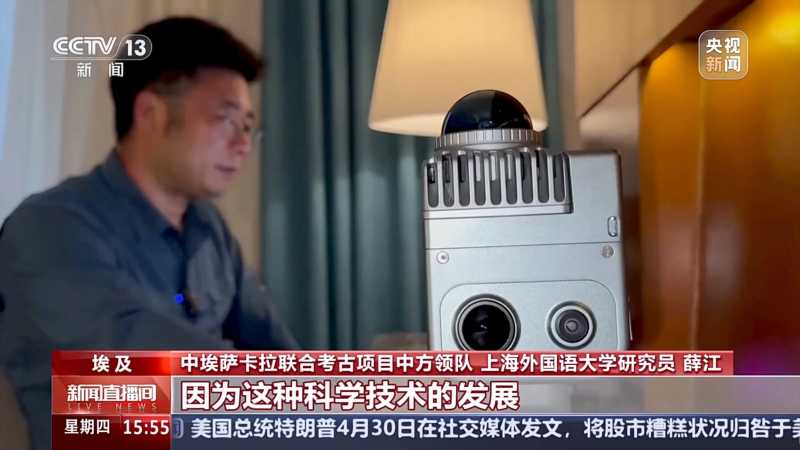
中埃联合考古队携其域创新灵光 K1 三维扫描仪,在埃及萨卡拉古遗址区开展三维数字化采集与建模工作,为历史文化遗产建立永久数字档案,以科技之力重现古埃及文明瑰宝的璀璨光华。